Hola a todos!
He hecho un programa utilizando el sensor de ultrasonidos y el sensor sigue lineas. El objetivo de este programa es que el mBot no se caiga al suelo ni se choque contra ningún obstáculo.
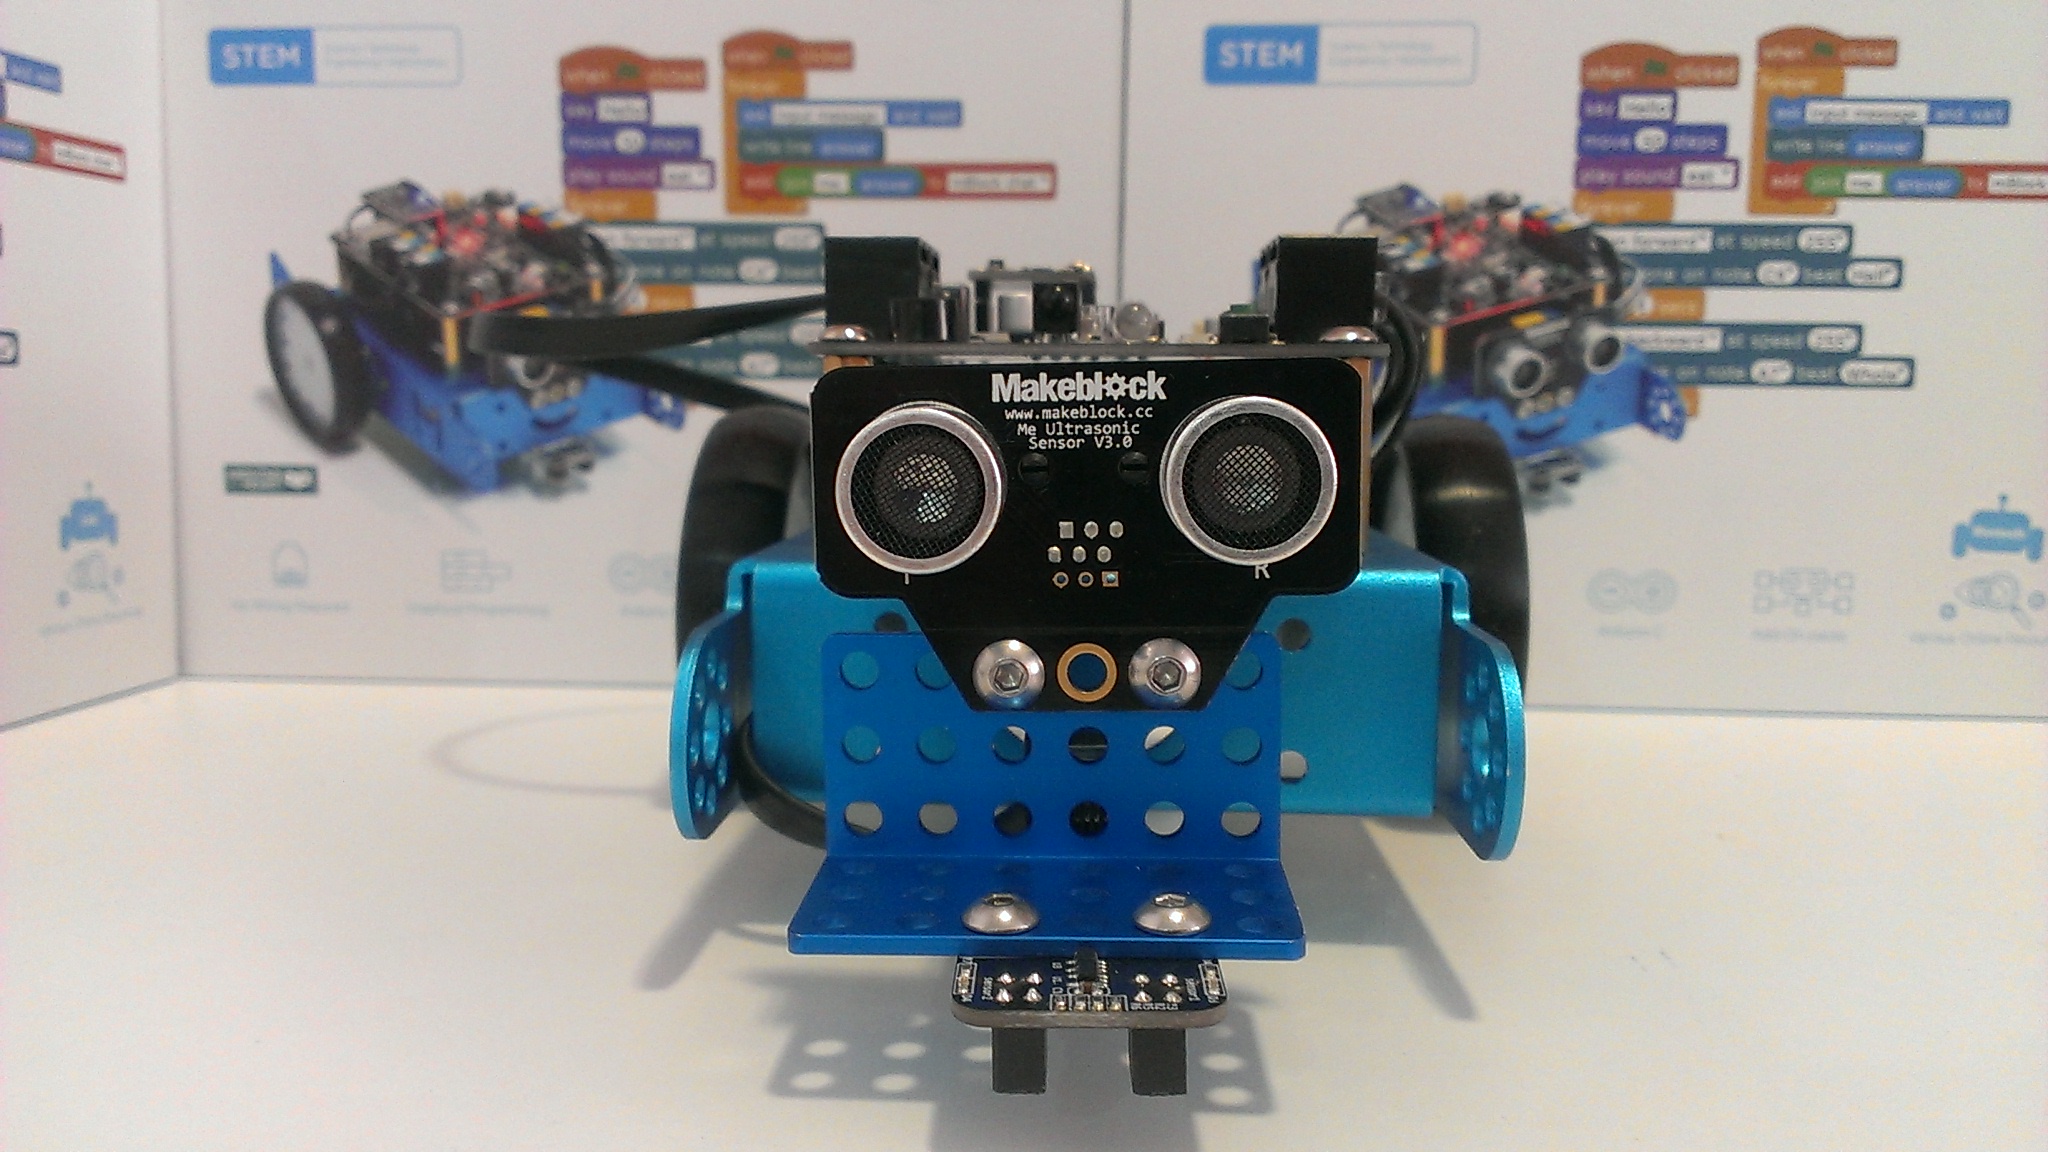
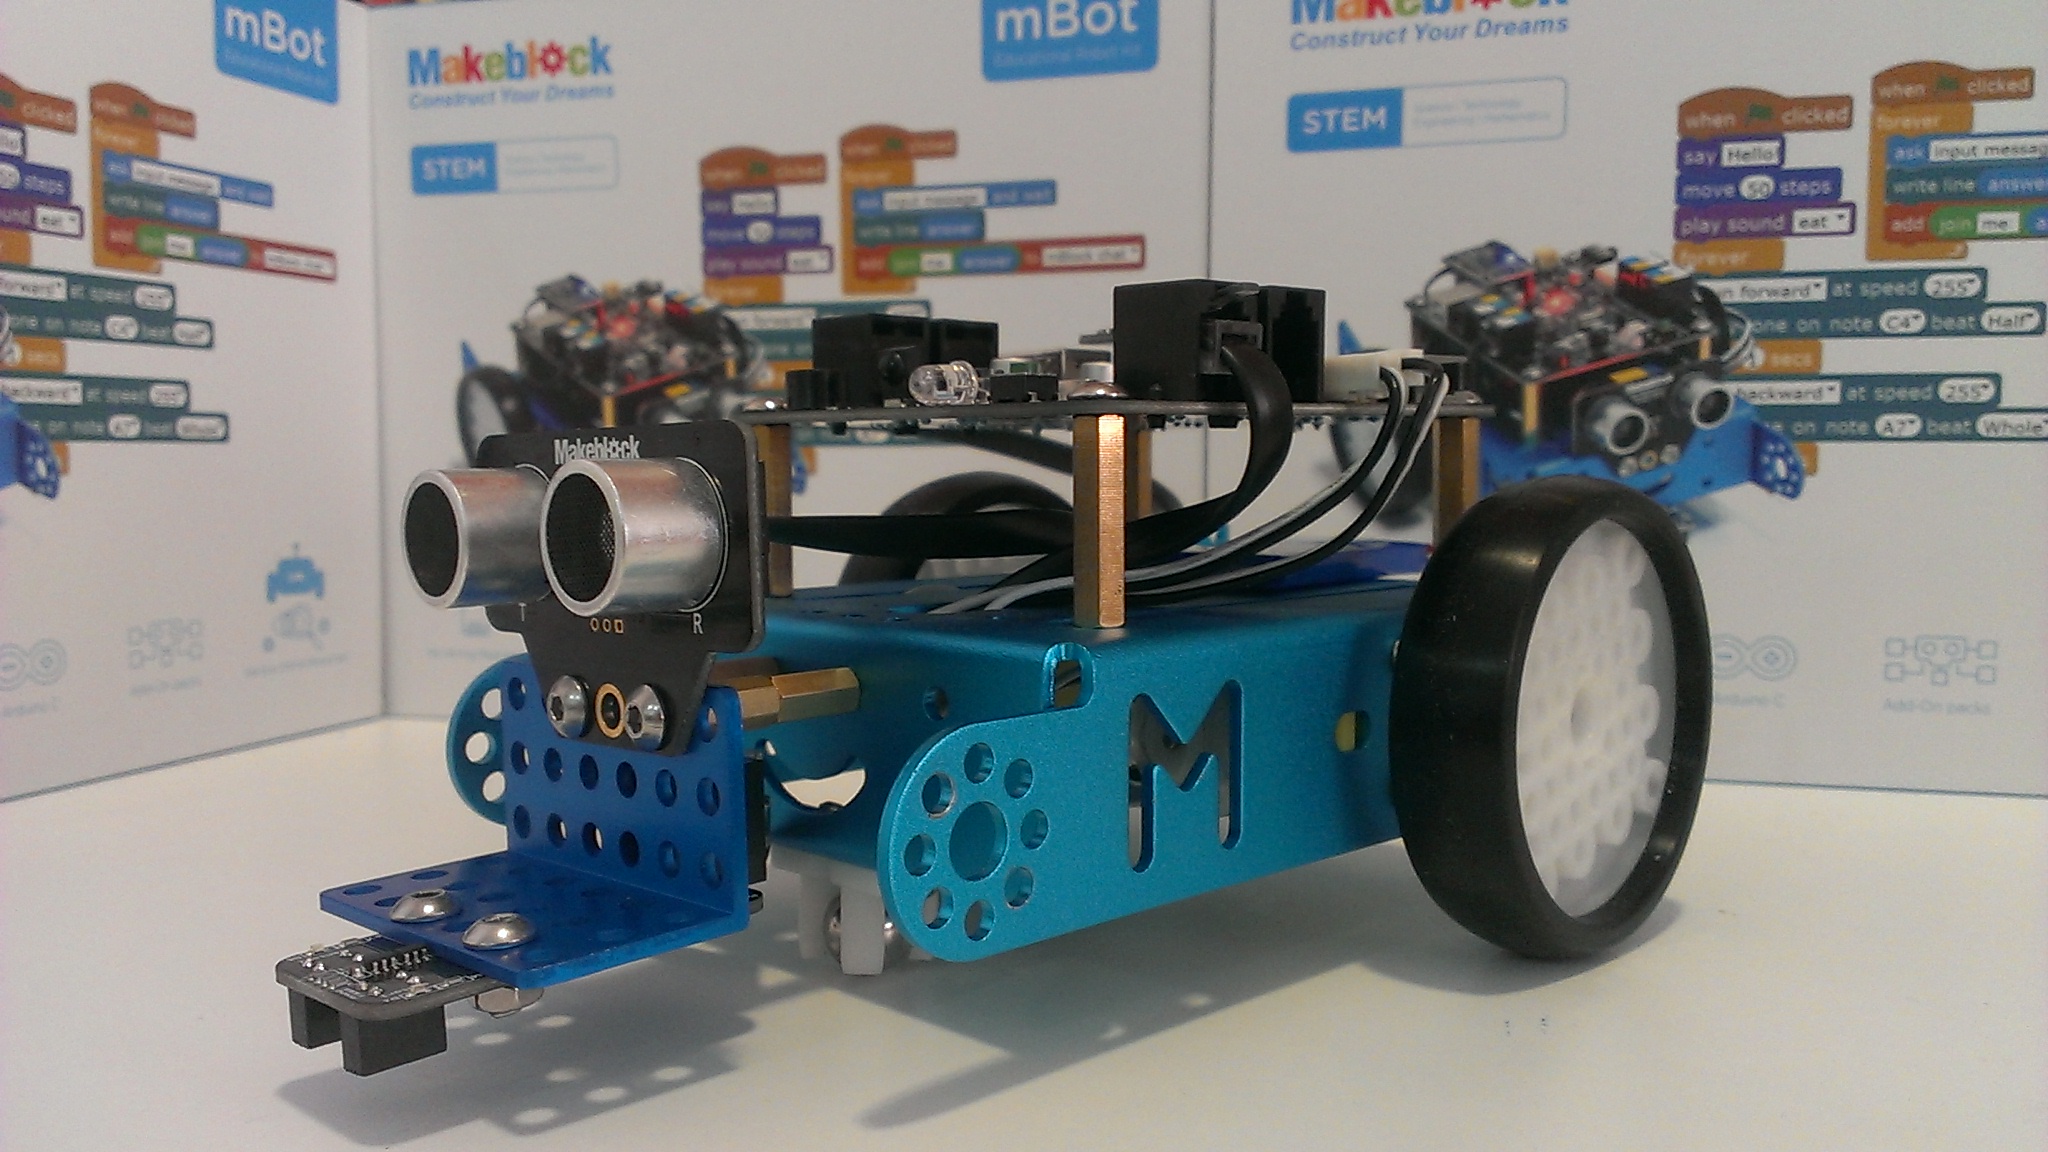
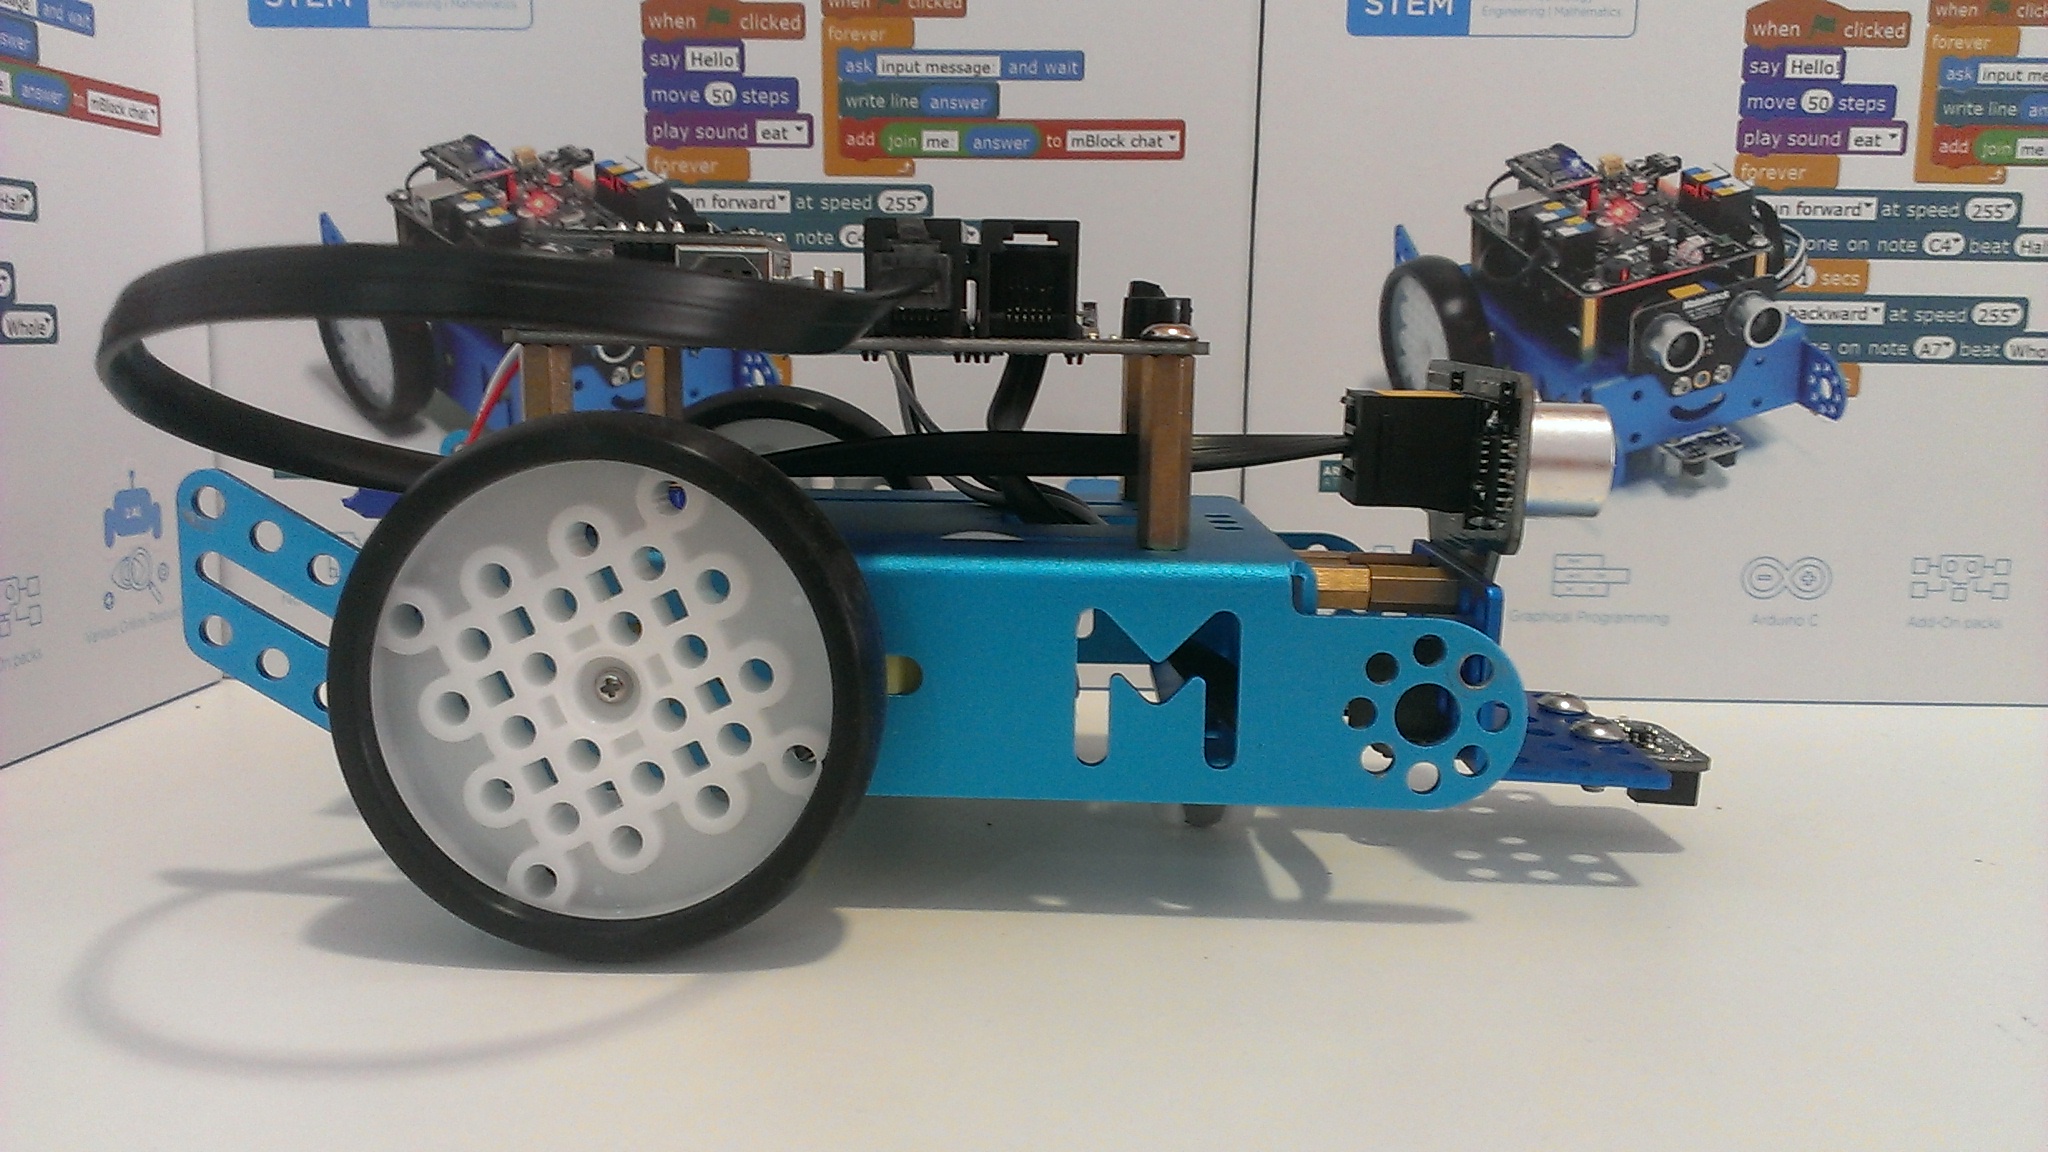
Primero hemos tenido que hacer una pequeña modificación en el mBot, para asegurarnos de que le da tiempo al mBot a detectar que no hay mesa y que retroceda. Por ello hemos adelantado el sensor de sigue lineas. Esta modificación la podéis hacer con:
Unas fotos:
Descripción del programa:
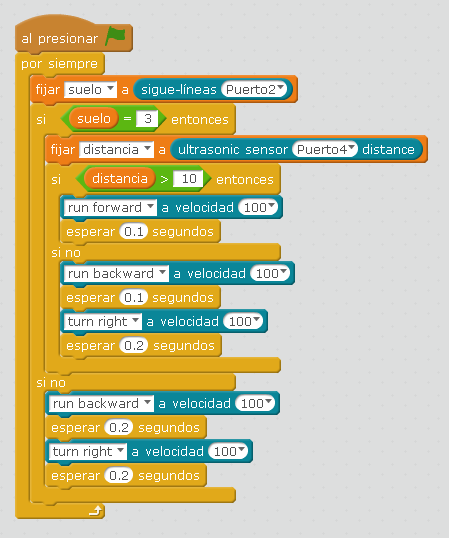
Primero crearemos una variable que en mi caso la he denominado "suelo". Si el valor del sensor de sigue lineas es 3, el robot comprobara si el sensor de ultrasonidos detecta algo a una distancia de 10 cm. Para ello hemos creado otra variable que la hemos denominado "distancia". Si el sensor de ultrasonidos no detecta nada a esa distancia, el mBot ira para adelante. Pero si encuentra algo, primero retrocederá y luego girara a la derecha. Volviendo al sensor de sigue lineas, si el valor que detecta no es igual a 3, el mBot retrocederá y girara a la derecha. A continuación el programa:
Un vídeo casero para que veáis como funciona:
https://youtu.be/ulFHv0fdhFU
Hola a todos!
He hecho un programa utilizando el sensor de ultrasonidos y el sensor sigue lineas. El objetivo de este programa es que el mBot no se caiga al suelo ni se choque contra ningún obstáculo.
Primero hemos tenido que hacer una pequeña modificación en el mBot, para asegurarnos de que le da tiempo al mBot a detectar que no hay mesa y que retroceda. Por ello hemos adelantado el sensor de sigue lineas. Esta modificación la podéis hacer con:
- https://www.makeblock.es/productos/angulo_3x3/ o https://www.makeblock.es/productos/angulo_3x6/
- https://www.makeblock.es/productos/separadores_4_12/
**Unas fotos:**


**Descripción del programa:**
Primero crearemos una variable que en mi caso la he denominado "suelo". Si el valor del sensor de sigue lineas es 3, el robot comprobara si el sensor de ultrasonidos detecta algo a una distancia de 10 cm. Para ello hemos creado otra variable que la hemos denominado "distancia". Si el sensor de ultrasonidos no detecta nada a esa distancia, el mBot ira para adelante. Pero si encuentra algo, primero retrocederá y luego girara a la derecha. Volviendo al sensor de sigue lineas, si el valor que detecta no es igual a 3, el mBot retrocederá y girara a la derecha. A continuación el programa:

Un vídeo casero para que veáis como funciona:
https://youtu.be/ulFHv0fdhFU
editado 30 Jun '16 a las 12:29 pm

