Hola.
Apuntar que corriendo el programa de manera nativa en la placa, su ciclo es "rapidísimo", al contrario que cuando corre en mBlock, que tenemos el firmware en la placa Auriga y se comunica con el PC para hacer correr el programa ahí escrito,mucho mas lento
No hemos podido probar tu programa, pero nos parece que:
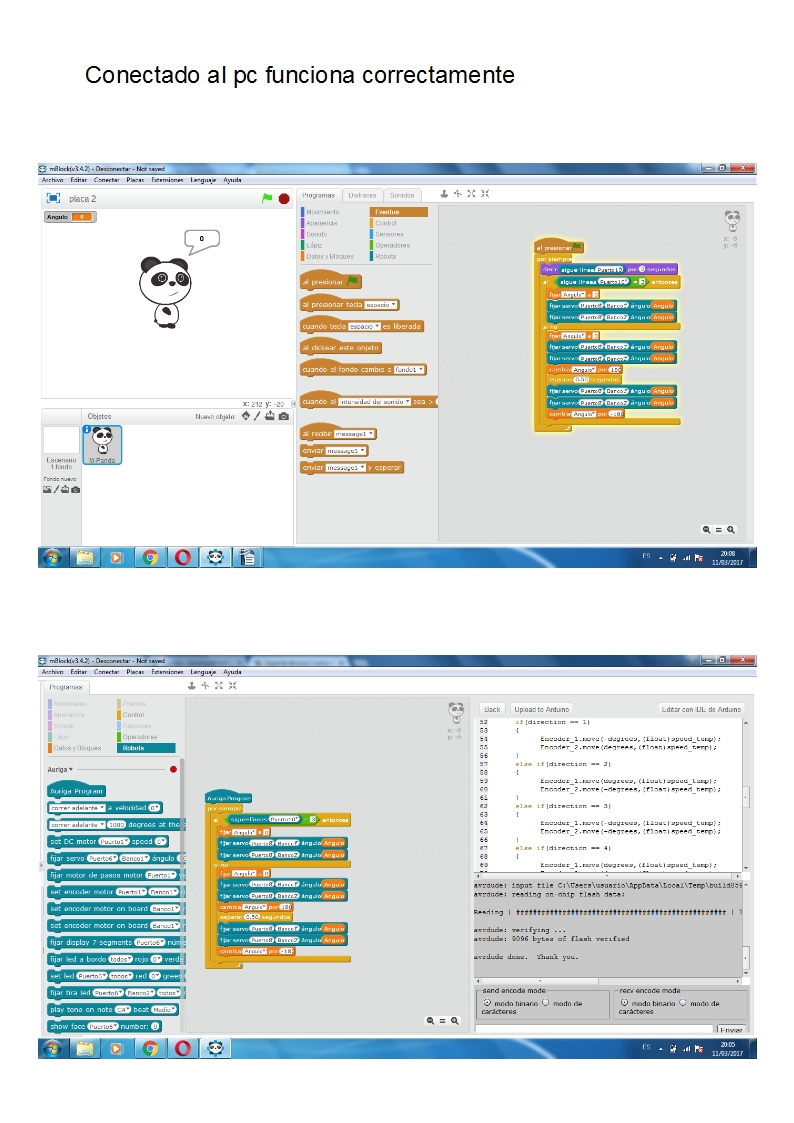
Hablamos trás el "si no"
- Fijas a Angulo el valor 0
- Servos a la posicion Angulo = 0
- Fijas a Angulo el valor 150................."se ve mal"
- Esperar 0,55 seg................................... "Un tiempo, espero prudente, para que el servo llegue de donde esté a 0"
- Servos a la posicion Angulo = 150..."Si con 0,55seg no ha llegado a 0, un problema"
- Fijas a Angulo el valor -150................."se ve mal, la instrucción servo solo te deja seleccionar de 0 a 180 grados, aún así esta instrucción no tiene uso util, ya que las dos posibles instrucciones posteriores a ella la sustituyen sin que antes haga algo, yo la cambiaría por otro Delay para dar tiempo a los servos a posicionarse"
SIGUIENTE CICLO (Supongamos que seguimos en el "Si no" )
- Fijas a Angulo el valor 0
- Servos a la posición Angulo = 0 ........"Ni siquieran han empezado a ir a la posición Angulo=150 los mandas de nuevo a la posición Angulo =0, y como despues de esta instrucción se encuentra el delay se queda siempre en 0"
- Etc...
Saludos, espero sea de ayuda.
Hola.
Apuntar que corriendo el programa de manera nativa en la placa, su ciclo es "rapidísimo", al contrario que cuando corre en mBlock, que tenemos el firmware en la placa Auriga y se comunica con el PC para hacer correr el programa ahí escrito,mucho mas lento
No hemos podido probar tu programa, pero nos parece que:
Hablamos trás el "si no"
- Fijas a Angulo el valor 0
- Servos a la posicion Angulo = 0
- Fijas a Angulo el valor 150................."se ve mal"
- Esperar 0,55 seg................................... "Un tiempo, espero prudente, para que el servo llegue de donde esté a 0"
- Servos a la posicion Angulo = 150..."Si con 0,55seg no ha llegado a 0, un problema"
- Fijas a Angulo el valor -150................."se ve mal, la instrucción servo solo te deja seleccionar de 0 a 180 grados, aún así esta instrucción no tiene uso util, ya que las dos posibles instrucciones posteriores a ella la sustituyen sin que antes haga algo, yo la cambiaría por otro Delay para dar tiempo a los servos a posicionarse"
SIGUIENTE CICLO (Supongamos que seguimos en el "Si no" )
- Fijas a Angulo el valor 0
- Servos a la posición Angulo = 0 ........_"Ni siquieran han empezado a ir a la posición Angulo=150 los mandas de nuevo a la posición Angulo =0, y como despues de esta instrucción se encuentra el delay se queda siempre en 0"_
- Etc...
Saludos, espero sea de ayuda.