Buenas a todos, a ver si alguien ha conseguido hacer el programa siguelineas para Ranger con Mblock.

No consigo q no se salga de la línea, parece q el par motor no me permite controlar que vuelva a tomarla cuando empieza a salir. Sin embargo, con la aplicación para android, si funciona bien.

Ya había usado siguelineas de Mbot y lo controlaba bien, pero Ranger no lo consigo.

Gracias.

Buenas a todos, a ver si alguien ha conseguido hacer el programa siguelineas para Ranger con Mblock. No consigo q no se salga de la línea, parece q el par motor no me permite controlar que vuelva a tomarla cuando empieza a salir. Sin embargo, con la aplicación para android, si funciona bien. Ya había usado siguelineas de Mbot y lo controlaba bien, pero Ranger no lo consigo. Gracias.

Mejor si puedes subir el programa que has hecho para ver donde te atascas o poder ayudarte a probarlo/mejorarlo

Mejor si puedes subir el programa que has hecho para ver donde te atascas o poder ayudarte a probarlo/mejorarlo

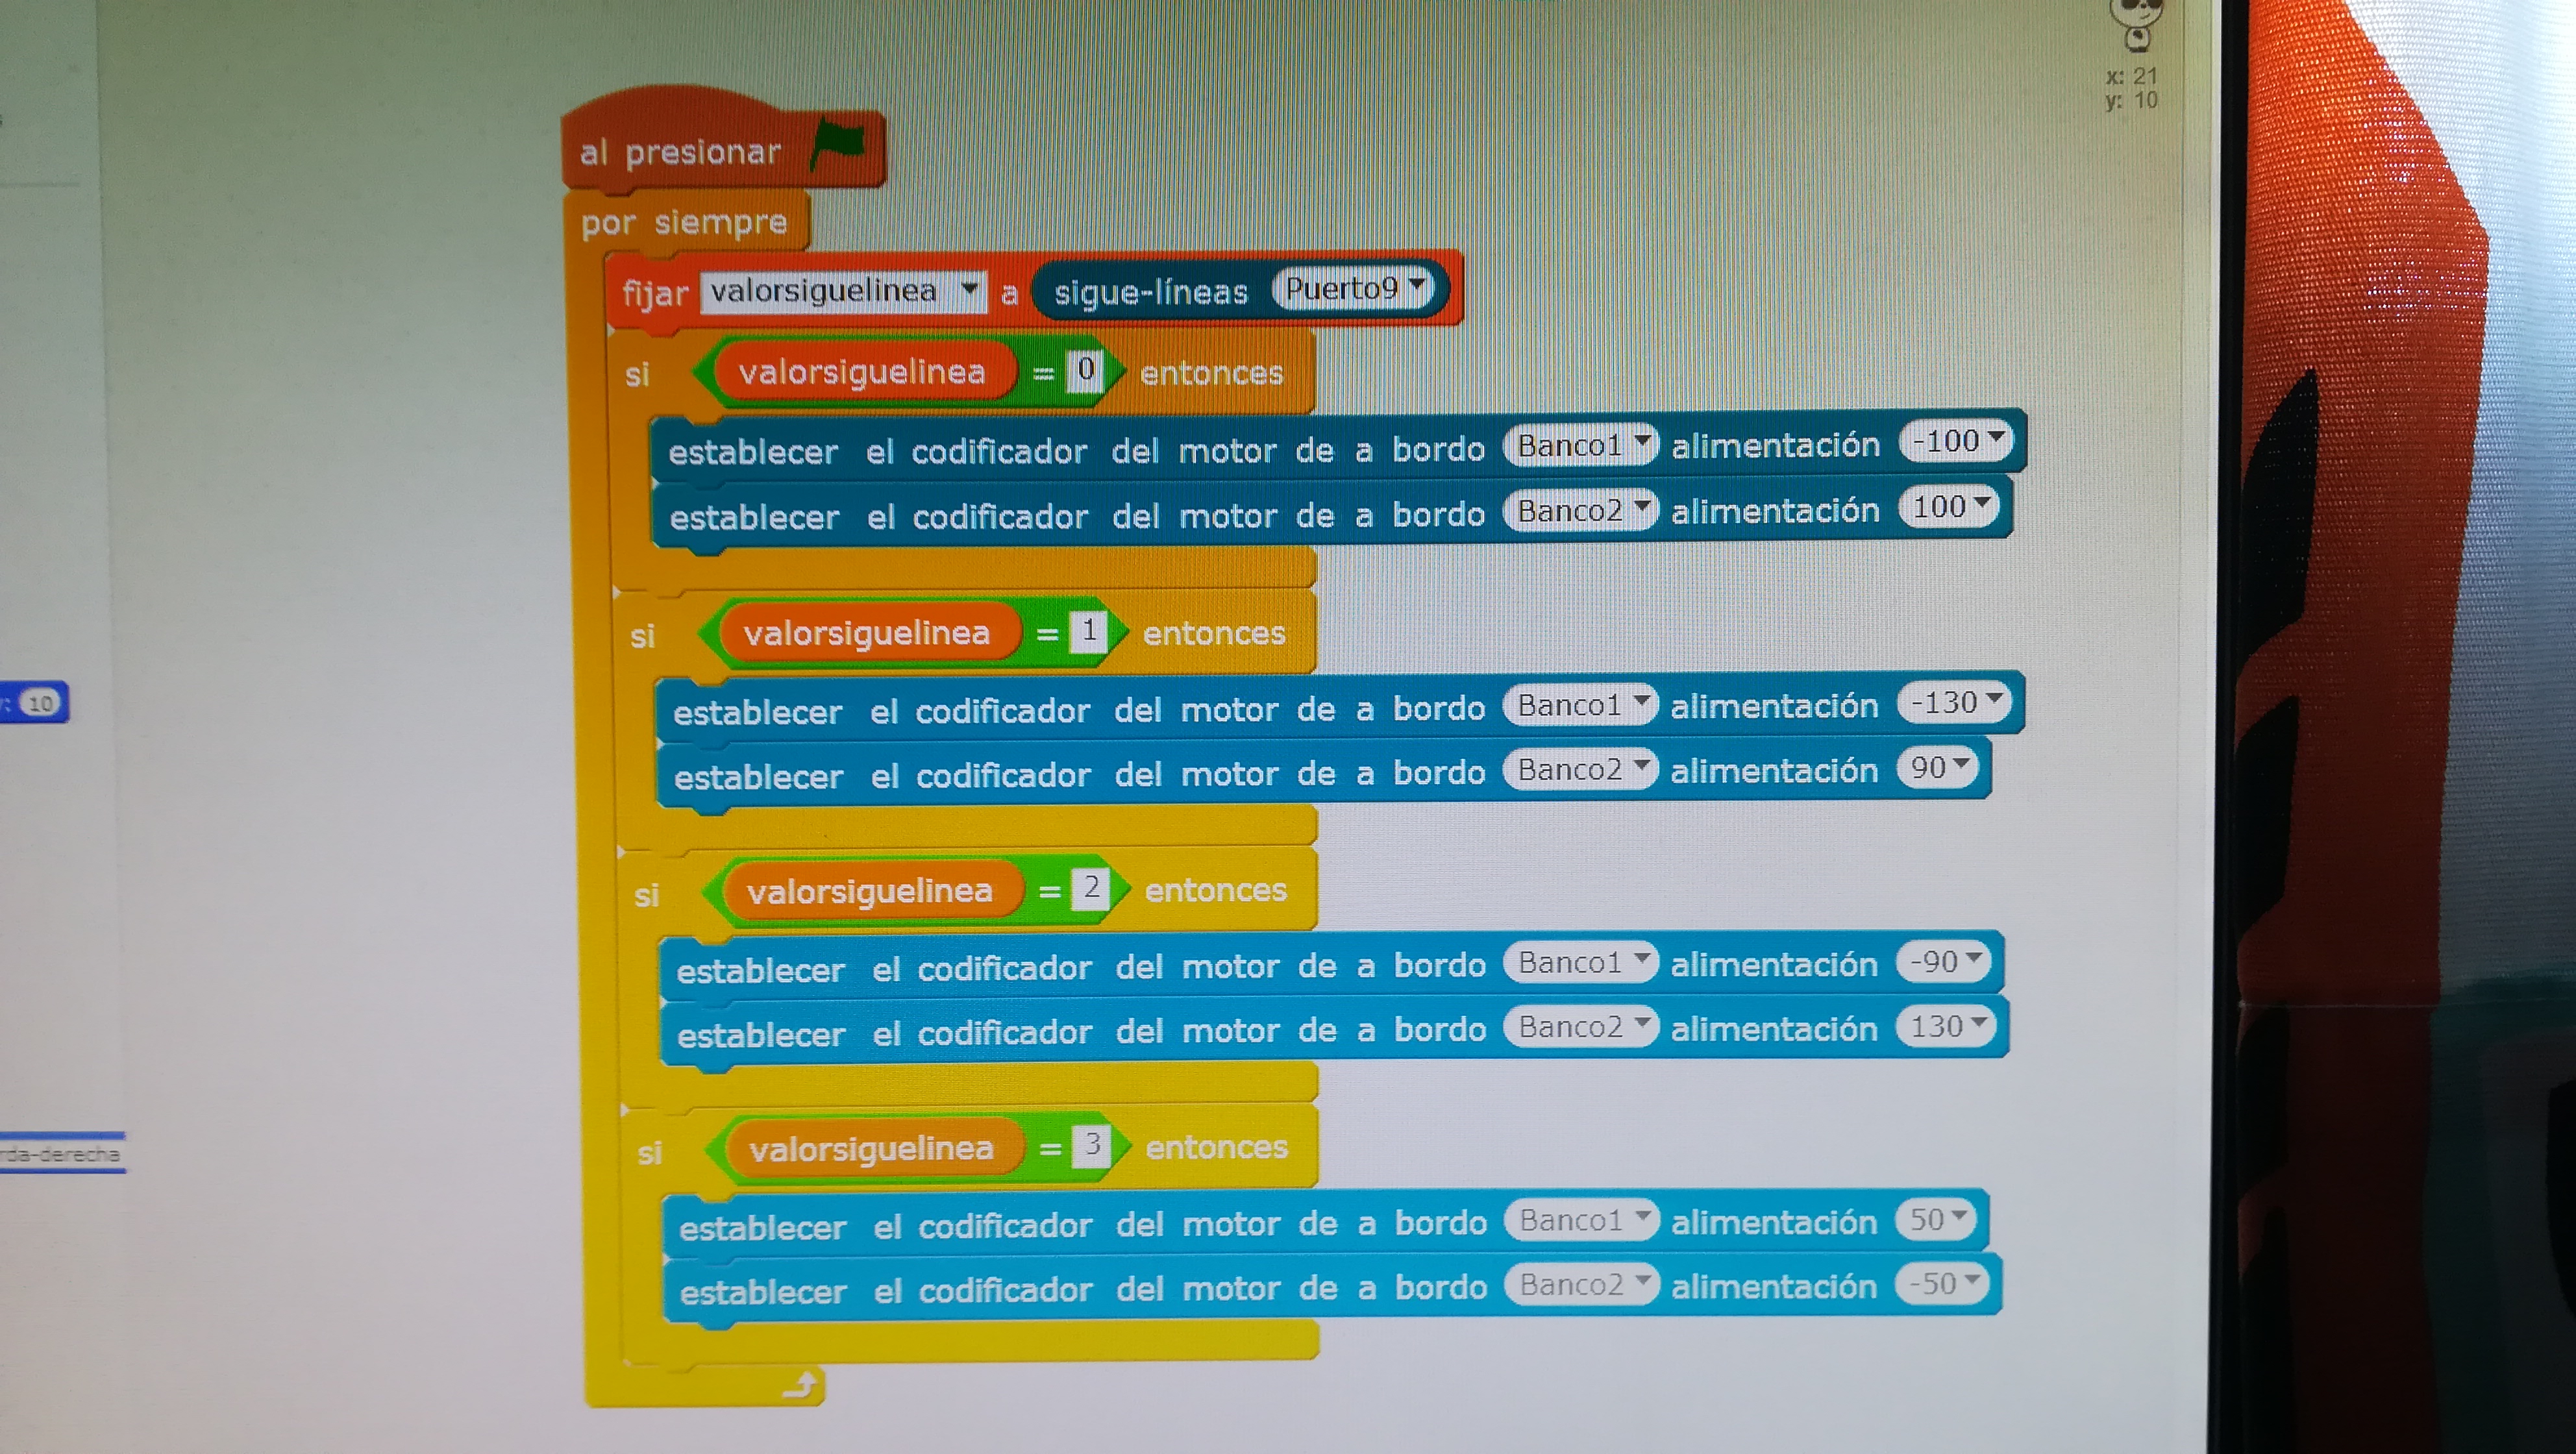
5a01c72cf2e0a.jpg
Ahí está como lo he estado probando, similar pero con Mbot va bien.

![5a01c72cf2e0a.jpg](serve/attachment&path=5a01c72cf2e0a.jpg) Ahí está como lo he estado probando, similar pero con Mbot va bien.

El ranger en la configuración de 3 ruedas no debería tener problema en seguir ese código pero si lo tienes con ruedas oruga es mejor hacer que el Ranger recule un poco marcha atrás a la hora de corregir trayectoria.

También podrías intentar hacer que sólo Gire para volver a la línea:

motor1: -130
motor2: 0

O hacer que Recule un poco como te comentaba:

motor1: -130
motor2: -60

El ranger en la configuración de 3 ruedas no debería tener problema en seguir ese código pero si lo tienes con ruedas oruga es mejor hacer que el Ranger recule un poco marcha atrás a la hora de corregir trayectoria. También podrías intentar hacer que sólo Gire para volver a la línea: motor1: -130 motor2: 0 O hacer que Recule un poco como te comentaba: motor1: -130 motor2: -60

He probado y nada, sigue igual, se sale de la línea.
No lo entiendo, Makeblock me dice que no tienen el programa siguelineas en Mblock, me lo pueden pasar en Arduino pero como lo quiero para completarlo con más acciones de mblock, no veo la forma de solucionarlo, salvo hacerlo todo en arduino y aún no lo controlo.

Pq pasar de arduino a mblock tampoco creo que se pueda, verdad?

A ver si alguien lo tuviera resuelto o tiene otra idea, gracias.

He probado y nada, sigue igual, se sale de la línea. No lo entiendo, Makeblock me dice que no tienen el programa siguelineas en Mblock, me lo pueden pasar en Arduino pero como lo quiero para completarlo con más acciones de mblock, no veo la forma de solucionarlo, salvo hacerlo todo en arduino y aún no lo controlo. Pq pasar de arduino a mblock tampoco creo que se pueda, verdad? A ver si alguien lo tuviera resuelto o tiene otra idea, gracias.

Si consigues el programa en Arduino y lo publicas por aquí podría intentar pasarlo a bloques. En principio no debe ser complicado.

Saludos,

Dani S.

Si consigues el programa en Arduino y lo publicas por aquí podría intentar pasarlo a bloques. En principio no debe ser complicado. Saludos, Dani S.

Hola Juan,

Ese programa que pones está creado para mBot, por lo que con esos parámetros podría no funcionarte, de hecho no creo que te funcione.

Siempre teniendo en cuenta que funciona con mBot, si nos fijamos únicamente en la rutina sigue líneas sin fijarnos en la que evita obstáculos, lo que hace el programa es:

  • Establece una velocidad de 230 en la variable "moveSpeed".
  • Establece cuanto se ha salido de la linea por derecha o izquierda con la variable "lineDirIndex". Mientras vaya por la línea será 10, conforme se va saliendo por la derecha va restando 1 hasta llegar a "1" como máximo. Si lo hace por la izquierda va sumando 1 hasta llegar a "20" como máximo. Realmente luego solo tiene en cuenta si es mayor o menor de 10, no cuanta cantidad.
  • Únicamente cuando los dos sensores de infrarrojos del sensor sigue líneas han perdido la linea toma una decisión de giro. Si "lineDirIndex=10" retrocede a velocidad 230, si es menor de 10 gira a la izquierda con velocidad -moveSpeed/10, moveSpeed, es decir el motor de la izquierda -23 y el de la derecha 230, y si "lineDirIndex" es mayor de 10 gira hacia la derecha de la misma manera.

La ventaja es que mediante la variable "moveSpeed" puedes establecer la velocidad a la que quieres que funcione el robot, pero la otra variable no se aprovecha demasiado.

Corregir por giro brusco sólo cuando ya se ha perdido la línea completamente no parece muy buena idea, aunque se supone que les ha dado buen resultado. Puedes probar y nos dices.

Saludos,

Dani S.

Hola Juan, Ese programa que pones está creado para mBot, por lo que con esos parámetros podría no funcionarte, de hecho no creo que te funcione. Siempre teniendo en cuenta que funciona con mBot, si nos fijamos únicamente en la rutina sigue líneas sin fijarnos en la que evita obstáculos, lo que hace el programa es: - Establece una velocidad de 230 en la variable "moveSpeed". - Establece cuanto se ha salido de la linea por derecha o izquierda con la variable "lineDirIndex". Mientras vaya por la línea será 10, conforme se va saliendo por la derecha va restando 1 hasta llegar a "1" como máximo. Si lo hace por la izquierda va sumando 1 hasta llegar a "20" como máximo. Realmente luego solo tiene en cuenta si es mayor o menor de 10, no cuanta cantidad. - Únicamente cuando los dos sensores de infrarrojos del sensor sigue líneas han perdido la linea toma una decisión de giro. Si "lineDirIndex=10" retrocede a velocidad 230, si es menor de 10 gira a la izquierda con velocidad -moveSpeed/10, moveSpeed, es decir el motor de la izquierda -23 y el de la derecha 230, y si "lineDirIndex" es mayor de 10 gira hacia la derecha de la misma manera. La ventaja es que mediante la variable "moveSpeed" puedes establecer la velocidad a la que quieres que funcione el robot, pero la otra variable no se aprovecha demasiado. Corregir por giro brusco sólo cuando ya se ha perdido la línea completamente no parece muy buena idea, aunque se supone que les ha dado buen resultado. Puedes probar y nos dices. Saludos, Dani S.

hola soy un poco inexperto en esto de makeblock,tengo un mbot ranger y no se como programarle el sensor siguelineas,esperaba que me lo pudierais explicar como,uso una placa auriga
.Tengo experiencia en scratch2,pero no sirve para nada
tengo 12 años,un cordial saludo David

Gracias

hola soy un poco inexperto en esto de makeblock,tengo un mbot ranger y no se como programarle el sensor siguelineas,esperaba que me lo pudierais explicar como,uso una placa auriga .Tengo experiencia en scratch2,pero no sirve para nada tengo 12 años,un cordial saludo David Gracias
editado 1 Jul '18 a las 2:11 pm
2.69k
vistas
9
respuestas
5
seguidores
vista previa (en vivo)
introduzca al menos un 10 caracteres
Advertencia: Mencionaste a %MENTIONS%, pero ellos no pueden ver el mensaje y no serán notificados
Guardando...
Guardado
Todos los posteos de este tema serán borrados ?
Borrador pendiente ... Click para continuar editando
Descartar borrador