El tiempo de respuesta, depende de que tipo de conexión tienes con el mBot.
Si cargas el código directo en el arduino, sin duda que el tiempo del bucle es mínimo y lo que más va a pesar es el tema inercia. Un par de consultas y una actuación dan un tiempo de bucle del orden de los 70 us (microsegundos) o sea mas de 10.000 veces en un segundo.
No creo que utilices un cable, pero si ese fuera el caso, los paquetes entre mBlock y el mBot están separados unos 32 ms (milisegundos) según mis medidas con un analizador lógico. Eso significa que si en el bucle principal envias un par de consultas al mBot y una actuación, el tiempo de bulce ronda los 100ms y por tanto tienes 10 bucles por segundo.
Un mBot alimentado con 6V recorre unos 20 cm (un poco menos) en un segundo a una velocidad de 100, por tanto en una décima de segundo recorre 2cm y entre bucle y bucle: consulta y consulta viaja 2cm, eso te puede dejar fuera de la línea...
Probando una conexión bluetooth, estos tiempos son mas largos (60ms promedio entre paquetes) y supongo que si la conexión es wifi, no va a ser mejor que por cable.
Mi recomendación es, utilizar la menor cantidad de paquetes por bucle, o sea, siempre que puedas, lee un sensor en una variable y luego utiliza la variable, en vez de hacer varias lecturas (bloques de consulta de la distancia o los siguelineas, ya que cada bloque genera una transacción serie de ida y vuelta que conlleva los 32 ms a los que hago referencia)
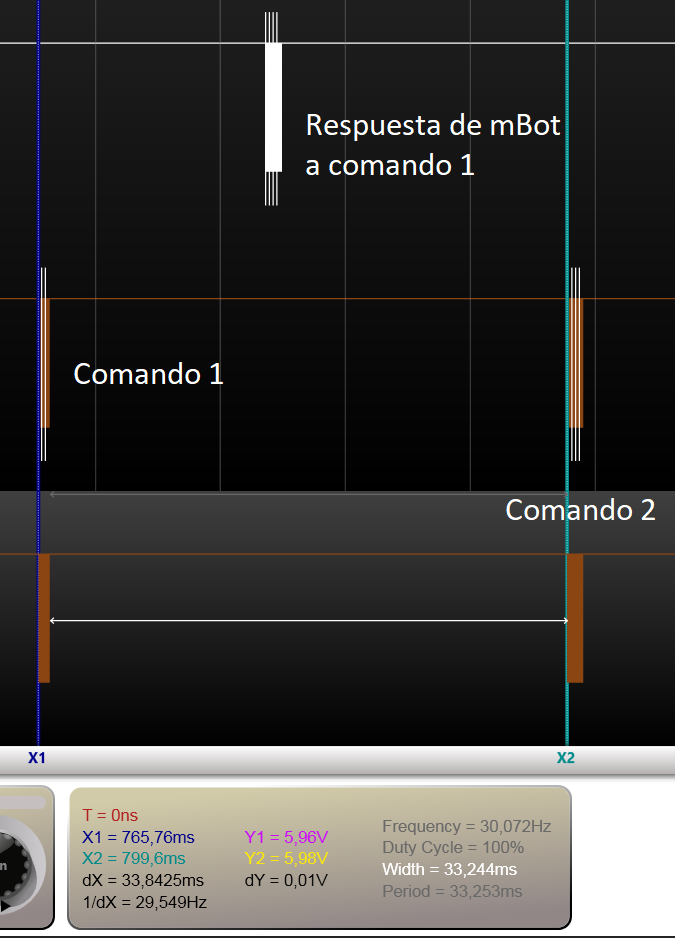
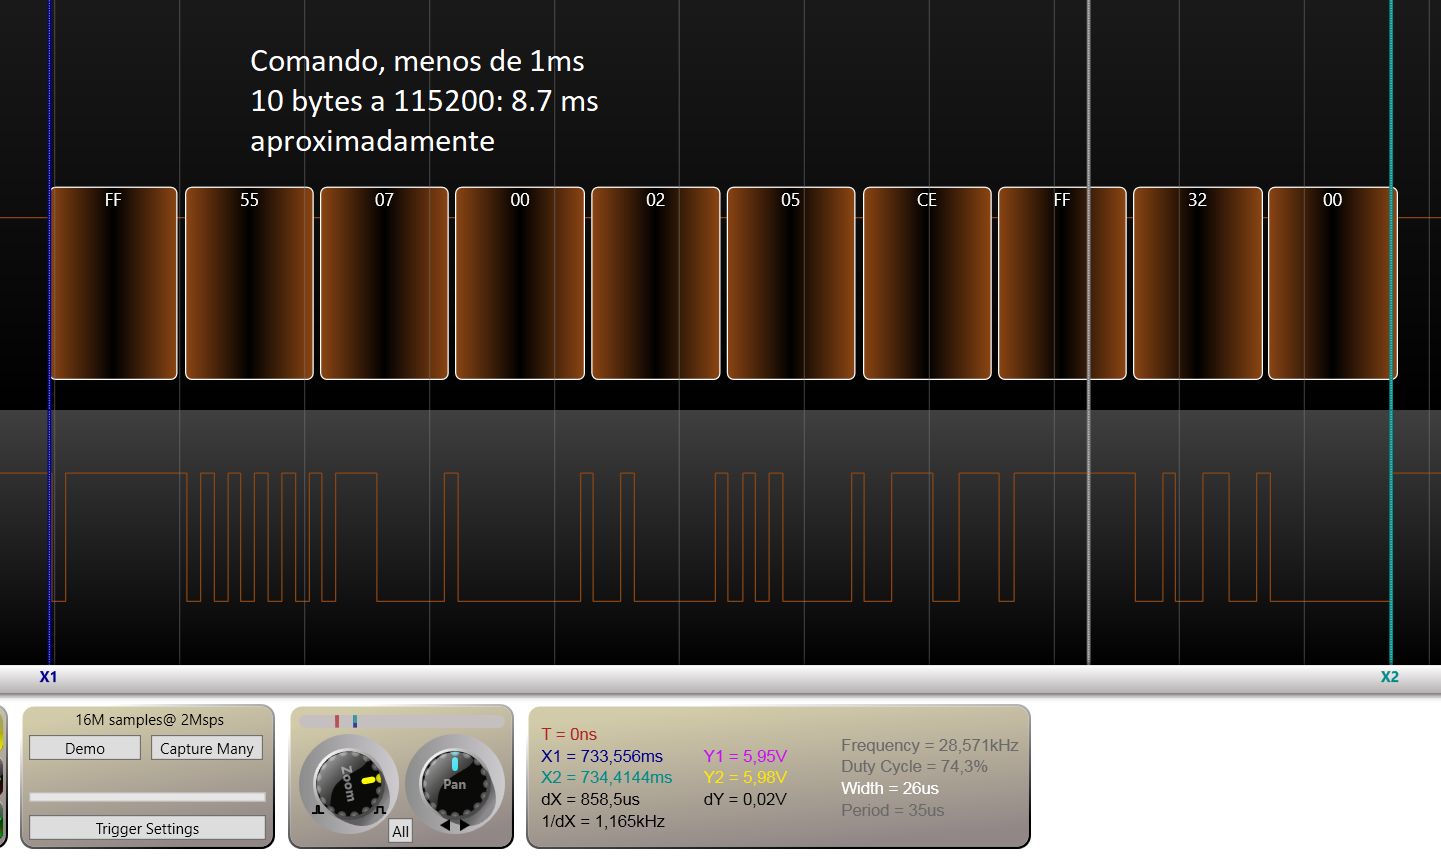
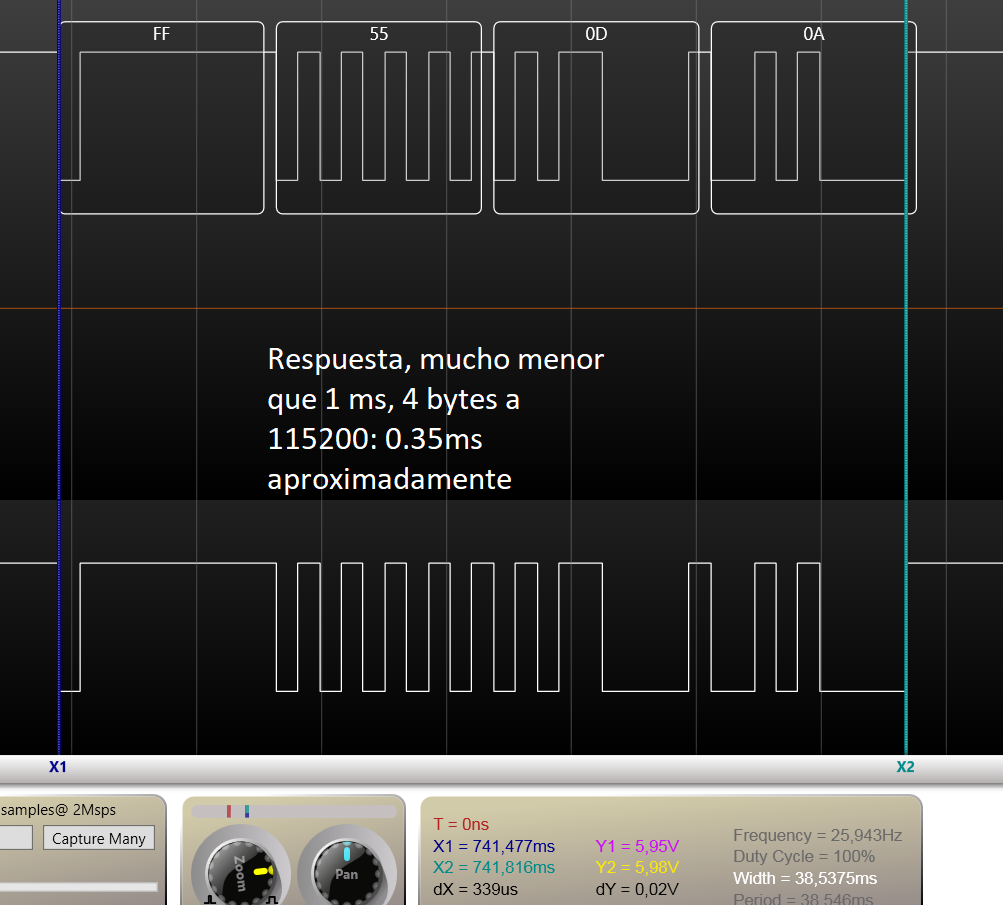
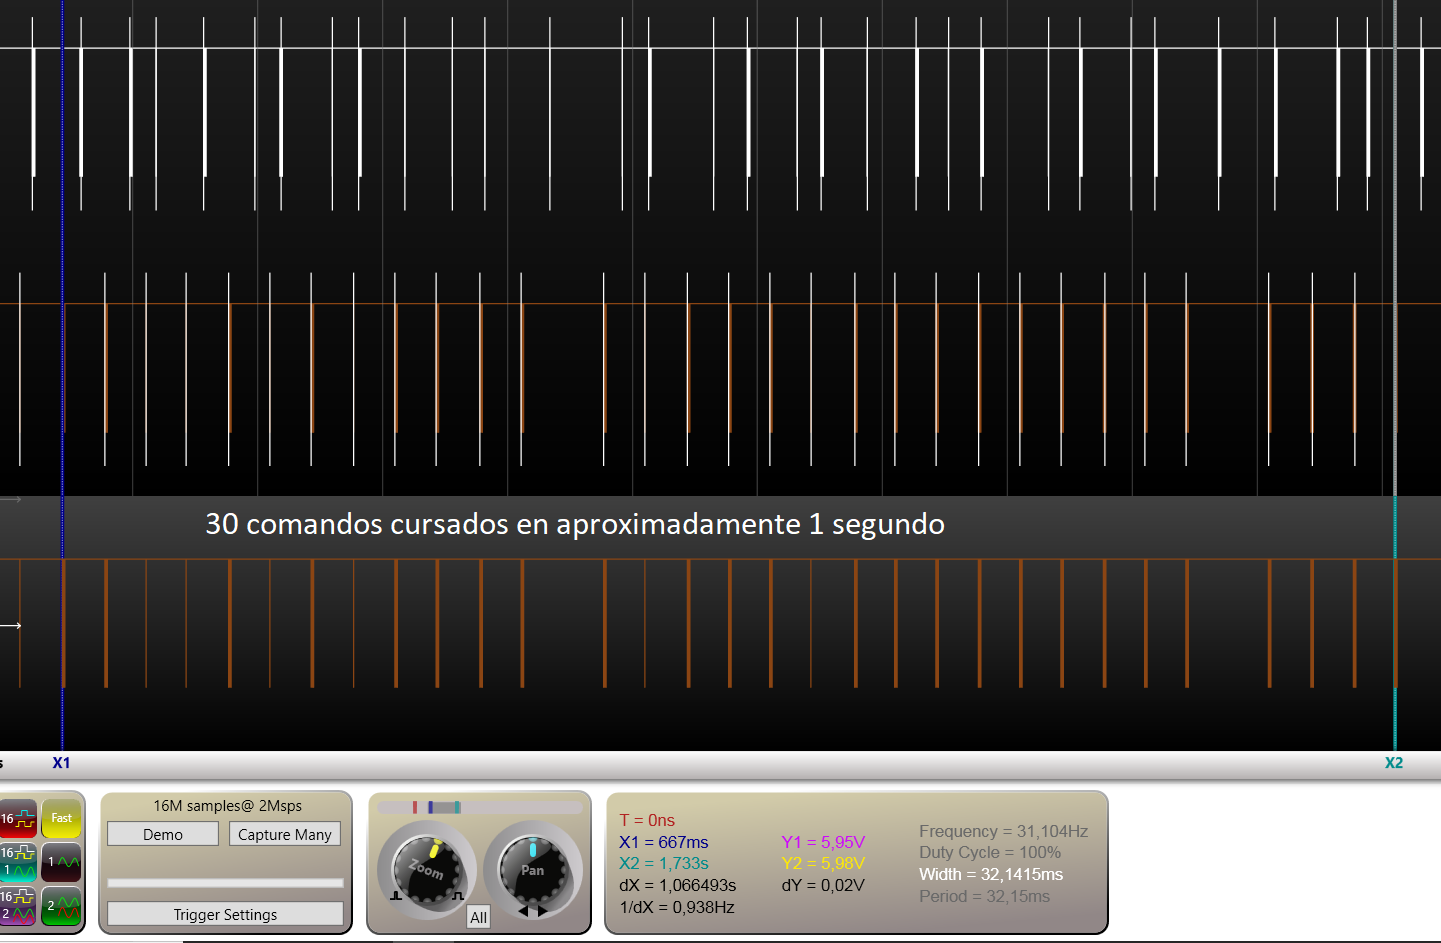
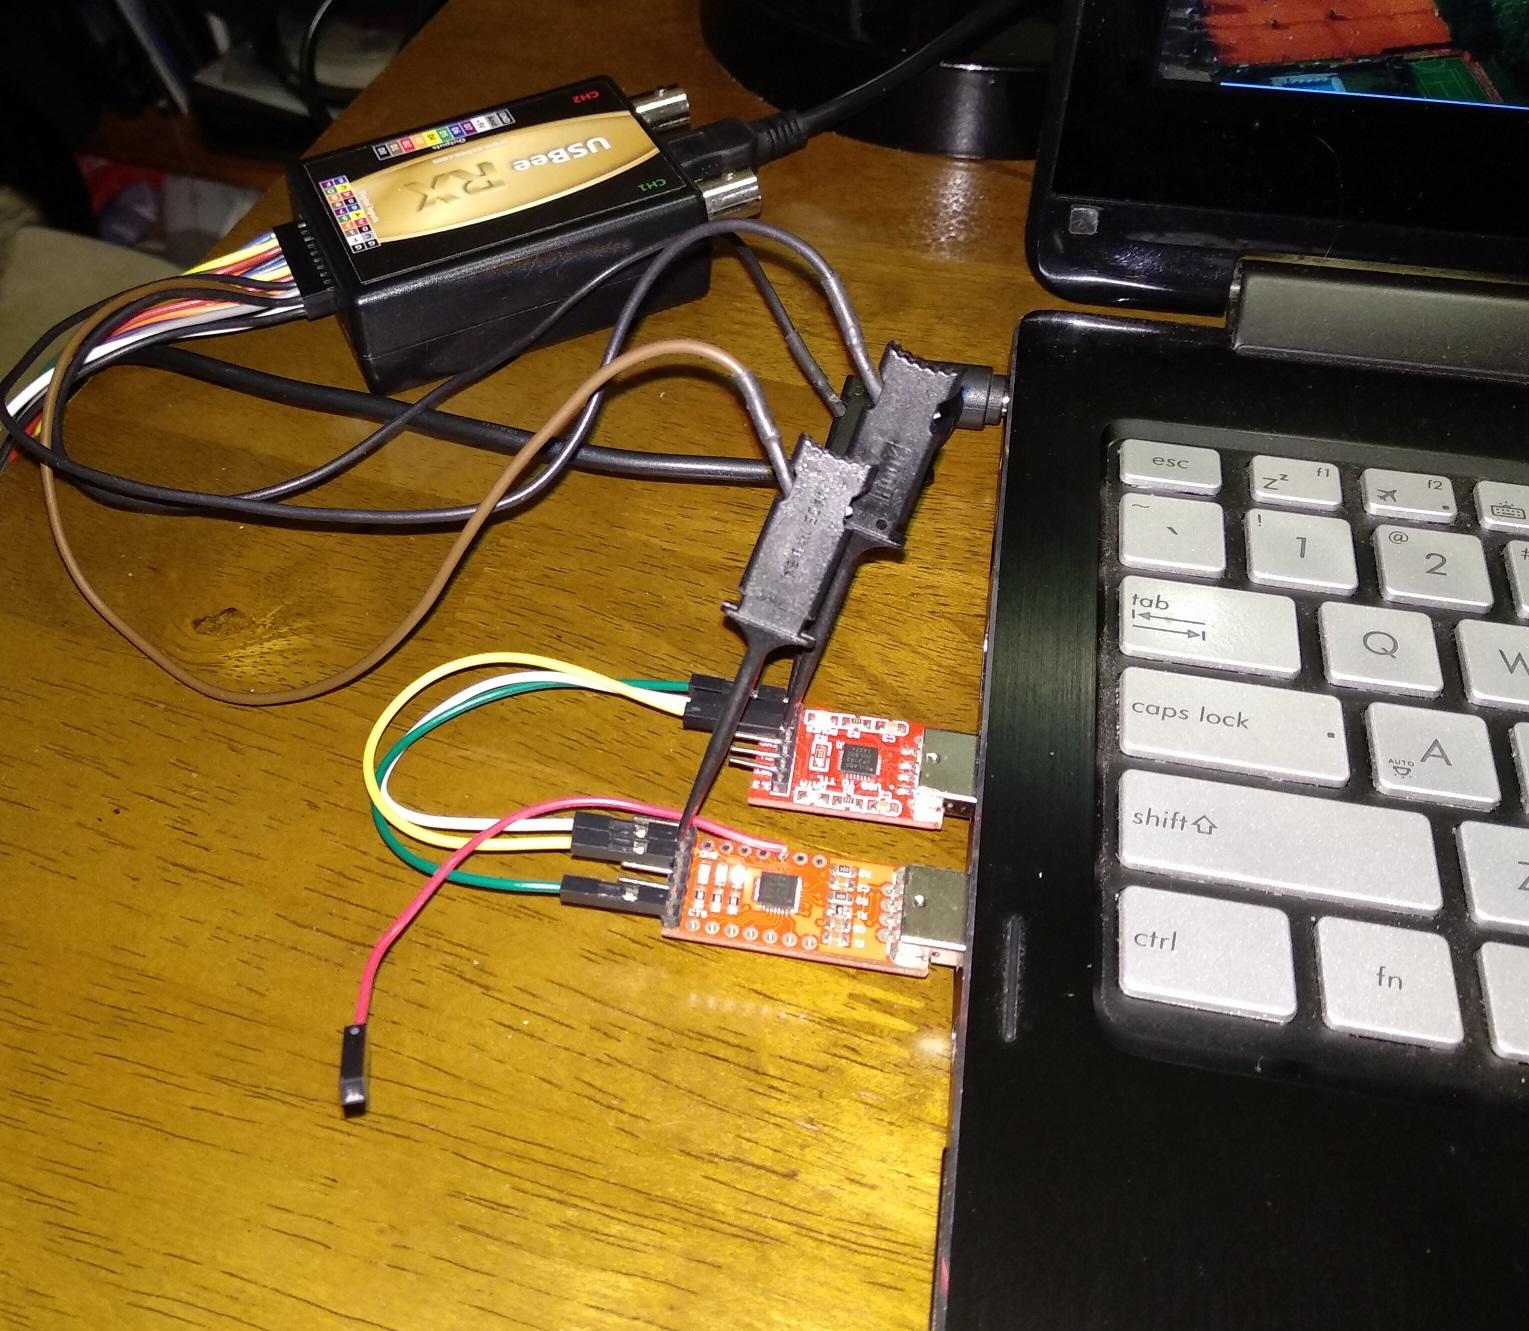
Estas pruebas fueron realizadas entre el software mBlock y un arduino uno programado con el firmware del mBot y entre el mBlock y el simulador v-rep enlazado mediante dos módulos ftdi físicos para poder intercalar el analizador lógico. Los resultados fueron practicamente iguales
saludos
Juan
El tiempo de respuesta, depende de que tipo de conexión tienes con el mBot.
Si cargas el código directo en el arduino, sin duda que el tiempo del bucle es mínimo y lo que más va a pesar es el tema inercia. Un par de consultas y una actuación dan un tiempo de bucle del orden de los 70 us (microsegundos) o sea mas de 10.000 veces en un segundo.
No creo que utilices un cable, pero si ese fuera el caso, los paquetes entre mBlock y el mBot están separados unos 32 ms (milisegundos) según mis medidas con un analizador lógico. Eso significa que si en el bucle principal envias un par de consultas al mBot y una actuación, el tiempo de bulce ronda los 100ms y por tanto tienes 10 bucles por segundo.
Un mBot alimentado con 6V recorre unos 20 cm (un poco menos) en un segundo a una velocidad de 100, por tanto en una décima de segundo recorre 2cm y entre bucle y bucle: consulta y consulta viaja 2cm, eso te puede dejar fuera de la línea...
Probando una conexión bluetooth, estos tiempos son mas largos (60ms promedio entre paquetes) y supongo que si la conexión es wifi, no va a ser mejor que por cable.
Mi recomendación es, utilizar la menor cantidad de paquetes por bucle, o sea, siempre que puedas, lee un sensor en una variable y luego utiliza la variable, en vez de hacer varias lecturas (bloques de consulta de la distancia o los siguelineas, ya que cada bloque genera una transacción serie de ida y vuelta que conlleva los 32 ms a los que hago referencia)


Estas pruebas fueron realizadas entre el software mBlock y un arduino uno programado con el firmware del mBot y entre el mBlock y el simulador v-rep enlazado mediante dos módulos ftdi físicos para poder intercalar el analizador lógico. Los resultados fueron practicamente iguales

saludos
Juan