58ac8beb42090.jpeg

Hola,

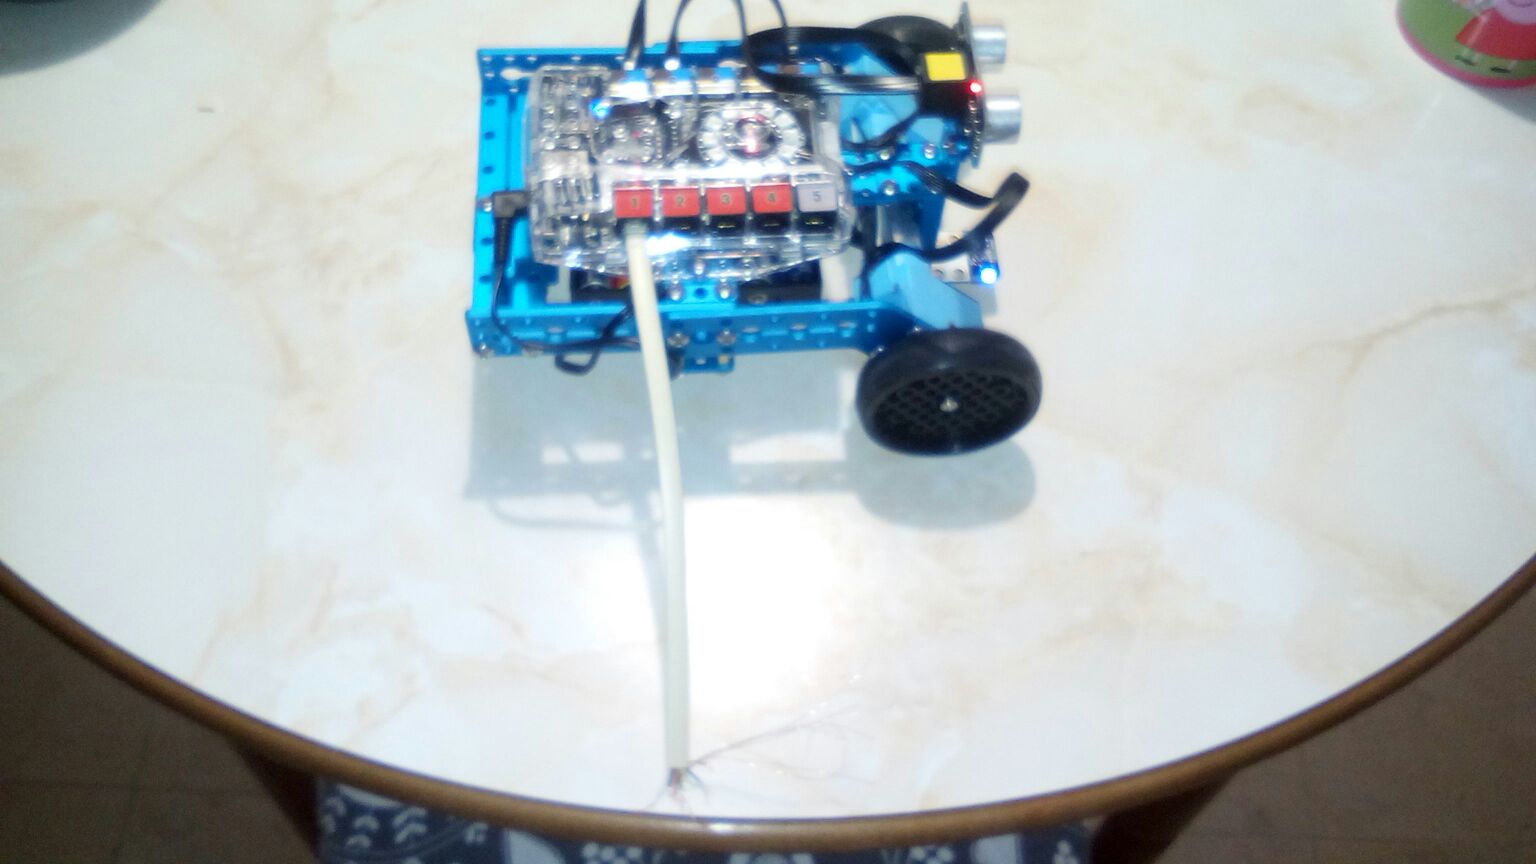
Estoy intentando conectar un motor DC a mi mbotRanger. Para ello he creado un cable de 6 hilos. Lo he comprobado usandolo en el sensor de ultrasonidos y me fue bien.

Despues corte el cable para poder conectar el lado del cabezal RJ25 al puerto rojo 1 (especial para motores) y en el otro lado he separado los 6 cables.

He utilizado la siguiente instruccion de Mblock
"establecer motor DC puerto1 velocidad 50"

He probado diferentes combinaciones con los 2 conectores del motor DC y no me funciono.

Tengo la duda de si al pelar los 6 cables estire demasiado el cabe y se solto. Se que al menos eso me paso en el cable negro. que esta en la posicion 2.

Sea como sea. Me gustaria poder conocer que posiciones del cable son para motores DC. Y si me va bien probare con otros tipos de motores. Por lo cual tambien necesitaria esa informacion.

¿Donde podria conseguir esa informacion?

Gracias,

![58ac8beb42090.jpeg](serve/attachment&path=58ac8beb42090.jpeg) Hola, Estoy intentando conectar un motor DC a mi mbotRanger. Para ello he creado un cable de 6 hilos. Lo he comprobado usandolo en el sensor de ultrasonidos y me fue bien. Despues corte el cable para poder conectar el lado del cabezal RJ25 al puerto rojo 1 (especial para motores) y en el otro lado he separado los 6 cables. He utilizado la siguiente instruccion de Mblock "establecer motor DC puerto1 velocidad 50" He probado diferentes combinaciones con los 2 conectores del motor DC y no me funciono. Tengo la duda de si al pelar los 6 cables estire demasiado el cabe y se solto. Se que al menos eso me paso en el cable negro. que esta en la posicion 2. Sea como sea. Me gustaria poder conocer que posiciones del cable son para motores DC. Y si me va bien probare con otros tipos de motores. Por lo cual tambien necesitaria esa informacion. ¿Donde podria conseguir esa informacion? Gracias,
editado 22 Feb '17 a las 6:06 pm

Genial, poco a poco iremos sacando el máximo partido a nuestros bots.

salu2

Genial, poco a poco iremos sacando el máximo partido a nuestros bots. salu2

Iniciación a la Robótica Educativa con mBot de Makeblock https://goo.gl/nuKX4W

Gracias a los usuarios almeriBOT y juegosRonotica.es he conseguid la solucion.
http://www.makeblock.es/foro/topic/306/conectar-un-sensor-de-nivel-de-agua-a-un-mbot

Conectando el cable rojo y verde al motor DC me ha funcionado.

Para la señal, que color usaste?

O solo controlas voltaje?

>Gracias a los usuarios almeriBOT y juegosRonotica.es he conseguid la solucion. >http://www.makeblock.es/foro/topic/306/conectar-un-sensor-de-nivel-de-agua-a-un-mbot >Conectando el cable rojo y verde al motor DC me ha funcionado. Para la señal, que color usaste? O solo controlas voltaje?

Iniciación a la Robótica Educativa con mBot de Makeblock https://goo.gl/nuKX4W

editado 25 Feb '17 a las 7:42 pm

Hola AlmeriaBOT,

La verdad es que soy novato en electronica. Lo que si te puedo decir es que el motor DC es muy sencillo. Tiene dos conectores. Uno para el positivo y otro para el negativo. Es un motor que compre en una tienda de electronica pero ahora no recuerdo exactamente cual es. Se que es uno de los tres que aparecen en este catalogo porque esa tienda trabaja con ellos. Posiblmente sea el
http://www.velleman.eu/products/view/?id=375876. Pero no te lo puedo asegurar. No obstante juegosRobotica.es da esta informacion. Y a mi me coincidieron los colores

El RJ25 a Dupont sería:

1 SCL - Azul
2 SDA - Amarillo
3 GND - Verde
4 5V - Rojo
5 S1 - Negro
6 S2 - Blanco

P.D.
Si alguno sabeis de que conexiones irian a otro tipo de motores, paso a paso, servos, etc... estaria genial poder ampliar esa informacion. Yo es algo que quiero investigar mas adelante.

Hola AlmeriaBOT, La verdad es que soy novato en electronica. Lo que si te puedo decir es que el motor DC es muy sencillo. Tiene dos conectores. Uno para el positivo y otro para el negativo. Es un motor que compre en una tienda de electronica pero ahora no recuerdo exactamente cual es. Se que es uno de los tres que aparecen en este catalogo porque esa tienda trabaja con ellos. Posiblmente sea el http://www.velleman.eu/products/view/?id=375876. Pero no te lo puedo asegurar. No obstante juegosRobotica.es da esta informacion. Y a mi me coincidieron los colores El RJ25 a Dupont sería: 1 SCL - Azul 2 SDA - Amarillo 3 GND - Verde 4 5V - Rojo 5 S1 - Negro 6 S2 - Blanco P.D. Si alguno sabeis de que conexiones irian a otro tipo de motores, paso a paso, servos, etc... estaria genial poder ampliar esa informacion. Yo es algo que quiero investigar mas adelante.
editado 27 Feb '17 a las 6:44 pm

Hola!

Pero si lo conectas a rojo y verde se supone que los estás alimentando continuamente, estará girando continuamente sin control no?

Además los motores que has colgado consumen demasiado, puedes dañar la placa. Al menos en Arduino lo suyo es accionar el motor a través de un driver, no lo hagas directamente.

Si tu robot tiene conectores para motores DC debes ver la manera de usar esos conectores, para usar otras salida necesitarás algún driver muy probablemente para no dañar la placa.

Saludos,

Dani S.

Hola! Pero si lo conectas a rojo y verde se supone que los estás alimentando continuamente, estará girando continuamente sin control no? Además los motores que has colgado consumen demasiado, puedes dañar la placa. Al menos en Arduino lo suyo es accionar el motor a través de un driver, no lo hagas directamente. Si tu robot tiene conectores para motores DC debes ver la manera de usar esos conectores, para usar otras salida necesitarás algún driver muy probablemente para no dañar la placa. Saludos, Dani S.

**>Hola!

Pero si lo conectas a rojo y verde se supone que los estás alimentando continuamente, estará girando continuamente sin control no?

Además los motores que has colgado consumen demasiado, puedes dañar la placa. Al menos en Arduino lo suyo es accionar el motor a través de un driver, no lo hagas directamente.

Si tu robot tiene conectores para motores DC debes ver la manera de usar esos conectores, para usar otras salida necesitarás algún driver muy probablemente para no dañar la placa.

Saludos,

Dani S.

Hola Dani,

Pues no sabia eso. Pensaba controlar el encendido y apagado del motor via software. Nuestro robot es el mBotRanger.
Yo pensaba que la instruccion "establecer motor DC (Puerto1) a velocidad x" y hacer que fuera 0 o un valor para conseguir que se pare o se mueva. Pero acabo de probarlo y ya veo que no funciona. No para.

Yo habia pensado que la placa que trae el mBot Ranger tiene 4 conectores para motores. Y que al conectar los cables quedarian disponibles para usarlos. Pero lo que dices haria falta un driver que ya investigare que es.

Gracias.**

**>Hola! >Pero si lo conectas a rojo y verde se supone que los estás alimentando continuamente, estará girando continuamente sin control no? >Además los motores que has colgado consumen demasiado, puedes dañar la placa. Al menos en Arduino lo suyo es accionar el motor a través de un driver, no lo hagas directamente. >Si tu robot tiene conectores para motores DC debes ver la manera de usar esos conectores, para usar otras salida necesitarás algún driver muy probablemente para no dañar la placa. >Saludos, >Dani S. Hola Dani, Pues no sabia eso. Pensaba controlar el encendido y apagado del motor via software. Nuestro robot es el mBotRanger. Yo pensaba que la instruccion "establecer motor DC (Puerto1) a velocidad x" y hacer que fuera 0 o un valor para conseguir que se pare o se mueva. Pero acabo de probarlo y ya veo que no funciona. No para. Yo habia pensado que la placa que trae el mBot Ranger tiene 4 conectores para motores. Y que al conectar los cables quedarian disponibles para usarlos. Pero lo que dices haria falta un driver que ya investigare que es. Gracias.**
1.39k
vistas
7
respuestas
3
seguidores
vista previa (en vivo)
introduzca al menos un 10 caracteres
Advertencia: Mencionaste a %MENTIONS%, pero ellos no pueden ver el mensaje y no serán notificados
Guardando...
Guardado
Todos los posteos de este tema serán borrados ?
Borrador pendiente ... Click para continuar editando
Descartar borrador