Hola,

Tengo un kit mBot. Al cargar en la placa en modo mbot, el sensor de distancia trabja de manera errática, pero el mismo programa cargado en el modo de banderita verde, funciona perfectamente. No se a que se debe esto.

Saludos

Hola, Tengo un kit mBot. Al cargar en la placa en modo mbot, el sensor de distancia trabja de manera errática, pero el mismo programa cargado en el modo de banderita verde, funciona perfectamente. No se a que se debe esto. Saludos
editado 28 Mar '16 a las 7:29 am

Comprueba que tienes el firmware actualizado y que el sensor de Ultrasonidos está conectado en el puerto 3.

Ten en cuenta también que el programa que tengas en Scratch puede ser diferente al propio firmware .

¿ El sigue-lineas y el módo manual te funcionan correctamente ?

Comprueba que tienes el firmware actualizado y que el sensor de Ultrasonidos está conectado en el puerto 3. Ten en cuenta también que el programa que tengas en Scratch puede ser diferente al propio firmware . ¿ El sigue-lineas y el módo manual te funcionan correctamente ?

Hola,
No se como ver si tengo el firmware actualizado, el sensor está en el 3.

Con el mismo programa exactamente, subido en modo mBot no funciona, subido con banderita verde y haciendolo funcionar con el cable conectado al pc, sí que funciona.

El sigue lineas va bien.

Hola, No se como ver si tengo el firmware actualizado, el sensor está en el 3. Con el mismo programa exactamente, subido en modo mBot no funciona, subido con banderita verde y haciendolo funcionar con el cable conectado al pc, sí que funciona. El sigue lineas va bien.

Entonces ¿ entiendo que has hecho tu un programa en Scratch y lo has subido al mBot?

Si es así y puedes subir una captura de tu programa en Scratch mucho mejor.

Es que también ienes la opción de usar el programa siguelineas y el de detección de obstáculos desde el propio firmware.

En el siguiente post se indica cómo actualizar el Firmware

http://www.makeblock.es/foro/topic/4/como-recuperar-el-programa-de-fabrica-inicial-de-tu-mbot

Entonces ¿ entiendo que has hecho tu un programa en Scratch y lo has subido al mBot? Si es así y puedes subir una captura de tu programa en Scratch mucho mejor. Es que también ienes la opción de usar el programa siguelineas y el de detección de obstáculos desde el propio firmware. En el siguiente post se indica cómo actualizar el Firmware http://www.makeblock.es/foro/topic/4/como-recuperar-el-programa-de-fabrica-inicial-de-tu-mbot

56fd258992122.jpg
56fd258993ce0.jpg

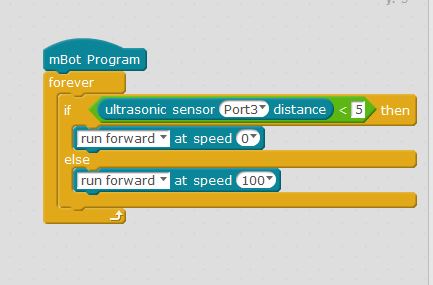
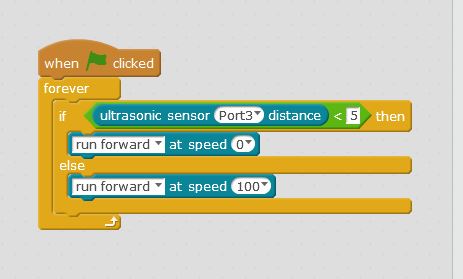
He hecho este sencillo programa en el los motores paran a una distancia inferior a 5cm.

Opción 1:
Encabezo el programa con mBot Program y lo descargo en la placa mediante "upload to Arduino". Desconecto el cable y empieza a funcionar, pero no se para a la distancia deseada, da tirones y el sensor emite un zumbido, creo que no debería.

Opción 2:
Encabezo el mismo programa con la ficha de la banderita amarilla (seguro que tiene un nombre técnico) y lo descargo en la placa mediante Connect/Upgrade Firmware. Una vez hecho esto, clicko en la bandera y empieza a funcionar, el sensor esta vez responde perfectamente y no se oye ningín zumbido.

![56fd258992122.jpg](serve/attachment&path=56fd258992122.jpg) ![56fd258993ce0.jpg](serve/attachment&path=56fd258993ce0.jpg) He hecho este sencillo programa en el los motores paran a una distancia inferior a 5cm. Opción 1: Encabezo el programa con mBot Program y lo descargo en la placa mediante "upload to Arduino". Desconecto el cable y empieza a funcionar, pero no se para a la distancia deseada, da tirones y el sensor emite un zumbido, creo que no debería. Opción 2: Encabezo el mismo programa con la ficha de la banderita amarilla (seguro que tiene un nombre técnico) y lo descargo en la placa mediante Connect/Upgrade Firmware. Una vez hecho esto, clicko en la bandera y empieza a funcionar, el sensor esta vez responde perfectamente y no se oye ningín zumbido.

Con la opción 2, aunque funciona bien, el robot no es autónomo, ya que no puedo desconectar el cable y depende de la bandera

Con la opción 2, aunque funciona bien, el robot no es autónomo, ya que no puedo desconectar el cable y depende de la bandera

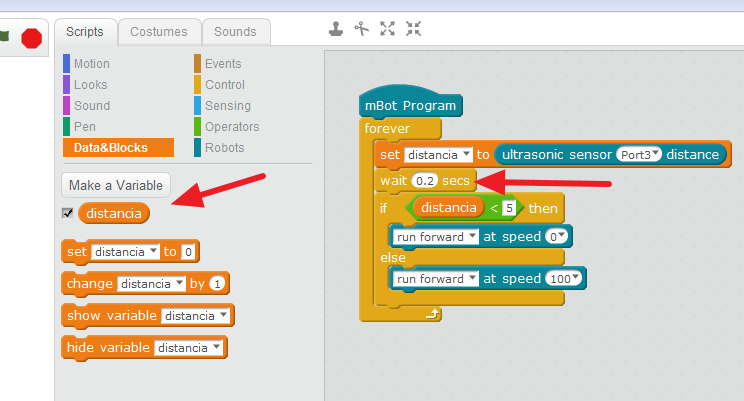
Prueba a incorporar los 2 cambios que te muestro en la siguiente imagen.

  • Crear una variable y establecer su valor antes de compararlo
  • Mete una pequeña pausa de 200 milisegundos en cada lectura para dar tiempo al sensor.

56fd683f33c3e.png

Prueba a incorporar los 2 cambios que te muestro en la siguiente imagen. - Crear una variable y establecer su valor antes de compararlo - Mete una pequeña pausa de 200 milisegundos en cada lectura para dar tiempo al sensor. ![56fd683f33c3e.png](serve/attachment&path=56fd683f33c3e.png)

Intenta subiendo el valor del tiempo de espera ( wait ) a 1 segundo

¿ Has probado a ver si te funciona correctamente el mBot con el programa por defecto poniéndolo en modo de detección de obstáculos ?

Intenta subiendo el valor del tiempo de espera ( wait ) a 1 segundo ¿ Has probado a ver si te funciona correctamente el mBot con el programa por defecto poniéndolo en modo de detección de obstáculos ?

Probaré esta tarde, pero creo que el tiempo de espera ya está implícito en la ficha "ultrasonic sensor distance".

El programa por defecto funciona perfectamente.

Probaré esta tarde, pero creo que el tiempo de espera ya está implícito en la ficha "ultrasonic sensor distance". El programa por defecto funciona perfectamente.

disculpa, con 0.2 si que funciona, debí hacer algo mal.

Muchas gracias

disculpa, con 0.2 si que funciona, debí hacer algo mal. Muchas gracias

A mí me sucede lo mismo. Lo he probado hoy y nada. Cuando cargo el programa en el robot el ultrasónico funciona de manera errática. Detecta objetos todo el tiempo, aún sin tener nada delante. :-(

A mí me sucede lo mismo. Lo he probado hoy y nada. Cuando cargo el programa en el robot el ultrasónico funciona de manera errática. Detecta objetos todo el tiempo, aún sin tener nada delante. :-(

A mí me sucede lo mismo. Lo he probado hoy y nada. Cuando cargo el programa en el robot el ultrasónico funciona de manera errática. Detecta objetos todo el tiempo, aún sin tener nada delante. :-(

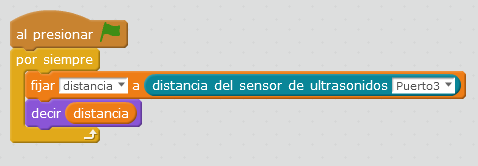
Si haces en Scratch un programa sencillo que en un bucle te muestre por pantalla el valor del sensor ¿Qué valores te da?

Algo asi

571088935c06b.png

>A mí me sucede lo mismo. Lo he probado hoy y nada. Cuando cargo el programa en el robot el ultrasónico funciona de manera errática. Detecta objetos todo el tiempo, aún sin tener nada delante. :-( Si haces en Scratch un programa sencillo que en un bucle te muestre por pantalla el valor del sensor ¿Qué valores te da? Algo asi ![571088935c06b.png](serve/attachment&path=571088935c06b.png)

Con el robot conectado al PC leen la distancia, pero necesitamos descargar los programas en el robot para que funcionen de forma autónoma. Es en ese caso cuando no funcionan.

Con el robot conectado al PC leen la distancia, pero necesitamos descargar los programas en el robot para que funcionen de forma autónoma. Es en ese caso cuando no funcionan.
editado 15 Apr '16 a las 8:06 am

Yo tengo el mismo problema, conectado al ordenador funciona al presionar la bandera, pero si cargo el programa en la placa no funciona correctamente, esquiva el objeto a cualquier distancia... y si vuelvo a leer los datos del sensor conectado al ordenador no lee nada, a no ser que actualice el firmware. ¿Alguna idea de lo que puede pasar? Ya hemos cambiado el sensor y se comporta igual.

Yo tengo el mismo problema, conectado al ordenador funciona al presionar la bandera, pero si cargo el programa en la placa no funciona correctamente, esquiva el objeto a cualquier distancia... y si vuelvo a leer los datos del sensor conectado al ordenador no lee nada, a no ser que actualice el firmware. ¿Alguna idea de lo que puede pasar? Ya hemos cambiado el sensor y se comporta igual.

Con el robot conectado al PC leen la distancia, pero necesitamos descargar los programas en el robot para que funcionen de forma autónoma. Es en ese caso cuando no funcionan.

.

Yo tengo el mismo problema, conectado al ordenador funciona al presionar la bandera, pero si cargo el programa en la placa no funciona correctamente, esquiva el objeto a cualquier distancia... y si vuelvo a leer los datos del sensor conectado al ordenador no lee nada, a no ser que actualice el firmware. ¿Alguna idea de lo que puede pasar? Ya hemos cambiado el sensor y se comporta igual.

Subir una captura del programa que estáis haciendo en Scratch así podemos ver si es debido a algún problema de programación

>Con el robot conectado al PC leen la distancia, pero necesitamos descargar los programas en el robot para que funcionen de forma autónoma. Es en ese caso cuando no funcionan. . >Yo tengo el mismo problema, conectado al ordenador funciona al presionar la bandera, pero si cargo el programa en la placa no funciona correctamente, esquiva el objeto a cualquier distancia... y si vuelvo a leer los datos del sensor conectado al ordenador no lee nada, a no ser que actualice el firmware. ¿Alguna idea de lo que puede pasar? Ya hemos cambiado el sensor y se comporta igual. Subir una captura del programa que estáis haciendo en Scratch así podemos ver si es debido a algún problema de programación

Hemos probado el programa que poneis aquí en el foro y no funciona correctamente, de manera autónoma. Conectado al ordenador si, pero cargado en la placa detecta cuando la distancia es mayor a la indicada.

Hemos probado el programa que poneis aquí en el foro y no funciona correctamente, de manera autónoma. Conectado al ordenador si, pero cargado en la placa detecta cuando la distancia es mayor a la indicada.

Parece que se trata de un problema en la compilación, y no en la programación. Eso explica que se ejecute bien con el robot conectado al equipo pero no al descargarlo. Hoy he realizado algunas pruebas y el mismo programa descargado desde mi ordenador portátil funciona, pero en los que tenemos en el taller para trabajar no.
Ademas, si nos fijamos en el código arduino generado, no está limpio (demasiados paréntesis, interrogaciones, ...) A ver si mañana hago una captura de pantalla y os lo envío.

He visto que hay una nueva versión del software. ¿Corregirá estos problemas?

Parece que se trata de un problema en la compilación, y no en la programación. Eso explica que se ejecute bien con el robot conectado al equipo pero no al descargarlo. Hoy he realizado algunas pruebas y el mismo programa descargado desde mi ordenador portátil funciona, pero en los que tenemos en el taller para trabajar no. Ademas, si nos fijamos en el código arduino generado, no está limpio (demasiados paréntesis, interrogaciones, ...) A ver si mañana hago una captura de pantalla y os lo envío. He visto que hay una nueva versión del software. ¿Corregirá estos problemas?

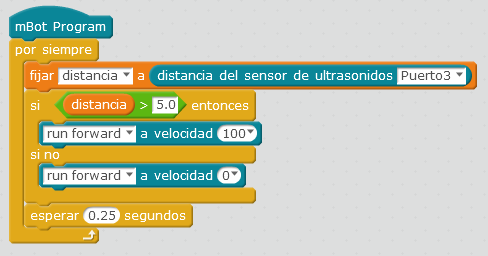
Gracias a varios usuarios que tenían problemas similares y que nos confirman que ya han resuelto, hemos modificado el ejemplo añadiendo un poco más de tiempo, cambiando el sentido del "If" y haciendo que el valor de comparación de la distancia sea de tipo decimal "5.0" en vez de "5"

571605134da4e.png

( Jugar con el los valores de tiempo y distancia )

También si queréis podéis actualizar mBlock a la versión 3.3.0
http://download.makeblock.cc/mblock/mBlock_win_v3.3.0_beta.zip

Gracias a varios usuarios que tenían problemas similares y que nos confirman que ya han resuelto, hemos modificado el ejemplo añadiendo un poco más de tiempo, cambiando el sentido del "If" y haciendo que el valor de comparación de la distancia sea de tipo decimal "5.0" en vez de "5" ![571605134da4e.png](serve/attachment&path=571605134da4e.png) ( Jugar con el los valores de tiempo y distancia ) También si queréis podéis actualizar mBlock a la versión 3.3.0 http://download.makeblock.cc/mblock/mBlock_win_v3.3.0_beta.zip
12
3.78k
vistas
26
respuestas
6
seguidores
vista previa (en vivo)
introduzca al menos un 10 caracteres
Advertencia: Mencionaste a %MENTIONS%, pero ellos no pueden ver el mensaje y no serán notificados
Guardando...
Guardado
Todos los posteos de este tema serán borrados ?
Borrador pendiente ... Click para continuar editando
Descartar borrador