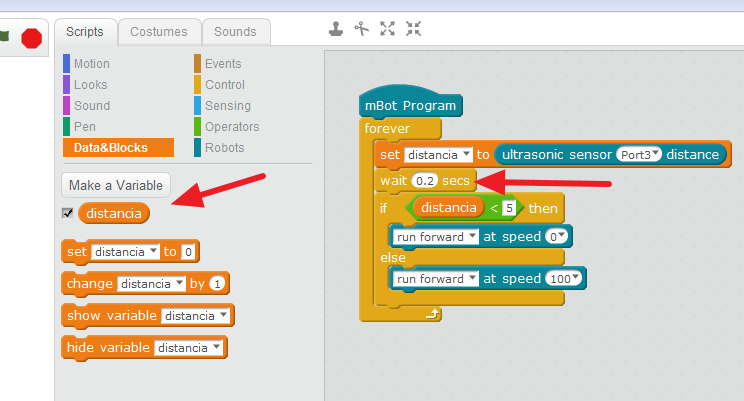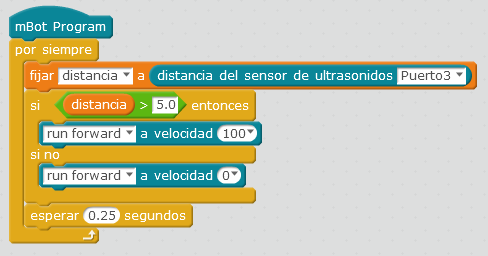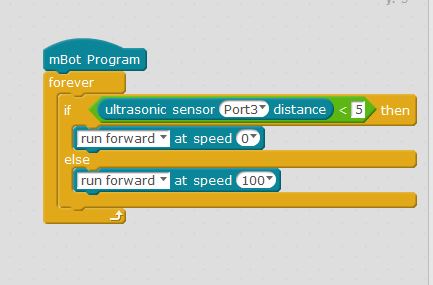
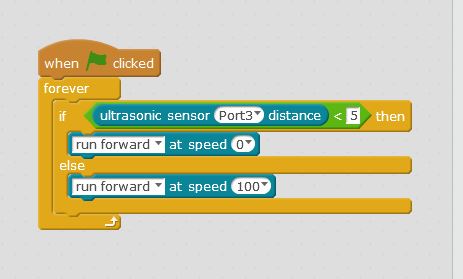
He hecho este sencillo programa en el los motores paran a una distancia inferior a 5cm.
Opción 1:
Encabezo el programa con mBot Program y lo descargo en la placa mediante "upload to Arduino". Desconecto el cable y empieza a funcionar, pero no se para a la distancia deseada, da tirones y el sensor emite un zumbido, creo que no debería.
Opción 2:
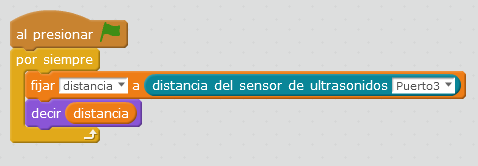
Encabezo el mismo programa con la ficha de la banderita amarilla (seguro que tiene un nombre técnico) y lo descargo en la placa mediante Connect/Upgrade Firmware. Una vez hecho esto, clicko en la bandera y empieza a funcionar, el sensor esta vez responde perfectamente y no se oye ningín zumbido.