Hola, ¿alquien puede darme ideas para programar un mbot que esquive obstáculos hasta localizar un objeto concreto? En principio lo he programado para que esquive obstáculos (sensor ultrasonidos) y no caiga de una mesa (sensores siguelineas), pero no se me ocurre cómo hacer para que al localizar un objeto concreto en vez de esquivarlo, pare y/o avise. El objeto podr&iac
henry
posteado 11 Dec '17 a las 8:55 pm
Buenas noches a todos.
Tengo una placa Orion y estoy tratando de subir un programa a la placa usando el IDE de Arduino. Compila bien el programa, simplemente lee datos del sensor de humedad y temperatura. El problema está cuando trato de subirlo a la placa. Me aparece el error "avrdude: stk500_getparm(): (a) protocol error, expect=0x14, resp=0x56"
También si intento subir el
Bueno pues ya tengo funcionando mi laserbot, con algunas modificaciones que ha incluido para mejorar su funcionamiento.
La mas importante es la incorporación de cadenas porta cables, que evitan la posibilidad de enredos del cableado.

flofer
posteado 11 Dec '17 a las 10:28 am
Mi mBot funcionó bien hasta hoy. Ahora no me reconoce el puerto USB, por lo que soy incapad de hacer un reset o restaurar el firmware de fábrica. El mBlock si que se conecta con una placa Arduino UNO y carga el sketch perfectamente, pero no hace lo mismo con la placa mCore...
¿Alguien me podría aydar?...
Un saludo
Gon0302
posteado 3 Dec '17 a las 3:38 pm
Tengo una placa ME Orion y no me deja actualizar nada desde el ordenador, ya que ni actualiza el firmware ni descarga la progamacion en la placa para usarla de forma independiente.
Esto me dice:
is not responding
avrdude.exe: stk500_recv(): programmer is not responding
avrdude.exe: stk500_getsync() attempt 4 of 10: not in sync: resp=0x2b
avrdude.exe: Send: 0 [30] [20]
avrdud
ixidps
posteado 25 Apr '17 a las 5:55 pm
Buenas, enseño robótica en Cantabria y diseñamos y construimos un coche con placa ARDUINO y utilizando el software mBlock. Queremos que el coche evite obstaculos girando hacia el lado contrario de donde están para lo que queremos montar en su parte frontal dos sensores SR-04 pero sólo nos reconoce el que conectamos en las salidas digitales determinadas 12 y 13,
Quiero conectar un sensor de ultrasonidos a una placa de arduino, pero no me funciona, Utilizo una variable que mide la distancia y esta siempre indica 0. Alguien me podría ayudar.
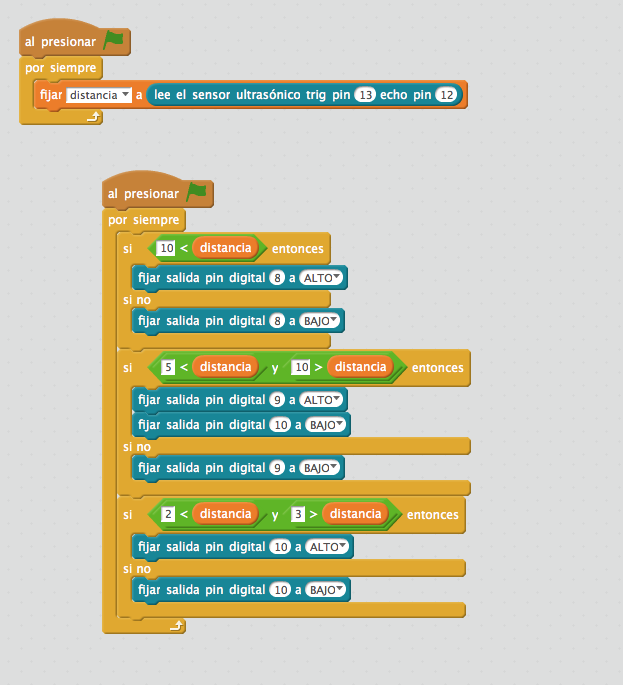
Quiero conectar un sensor de ultrasonidos a una placa de arduino, pero no me funciona, Utilizo una variable que mide la distancia y esta siempre indica 0
marga
posteado 4 Dec '17 a las 11:36 am
Cuando enviamos un programa al robot a través de bluetooth, suena un pitido en el robot y lo ejecuta. El problema, es que cada vez que repite el bucle vuelve a hacer lo mismo generando una espera que hace que el programa no sea efectivo.
Armamos el kit de Ulimate 2.0 , dice que se puede armar 10 robot, uno de los que armamos es el detecting robot y no detecta el obtaculo es como si la placa mega pi no este programada para entrada de la información del detector . Que podes hacer, necesitamos ayuda o sugerencias
SOLUCIONADO
"_Hola a todos,
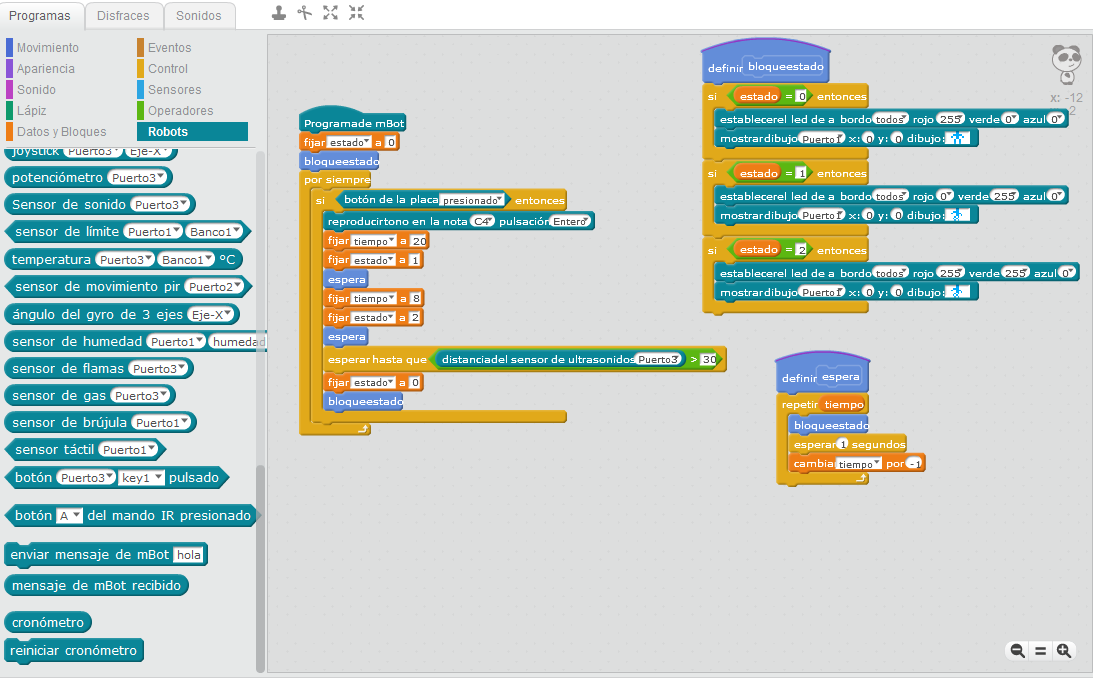
He estado diseñando un semáforo "inteligente" el cual no se pone en rojo hasta que no detecte a ninguna persona cerca. El caso es que he utilizado rutinas y variables por primera vez con este robot para intentar hacer más limpia la programación y resulta que funciona perfecto cuando lo tengo conectado al ordenador pero cuando lo desc
anloros5
posteado 29 Nov '17 a las 1:01 pm
CUALQUIER APP QUE UTILIZO PARA CONECTAR CON MBOT ES IMPOSIBLE Y TENGO ASÍ COMO 6 APPs. PERO CON LA APP DE MAKEBLOCK SE CONECTA INMEDIATAMENTE.
¿DÓNDE ESTÁ EL FALLO?
ALGUIEN SABE QUE OCURRE CON LA CONEXIÓN VIA BLUETOOTH MEDIANTE APP.
Pau74
posteado 29 Nov '17 a las 10:07 am
Alguien sabe como se puede programar el laser del Lasebot
gracias
anloros5
posteado 28 Nov '17 a las 9:02 am
Hola
Tengo problemas para conectar via bluetooth una app creada con app inventor2. En concreto la app espara mediante voz controlar el mBot.
Alguien tiene sugerencias.
Gracias
Buenas, quería saber si ya es posible programar el mBot con Linux. Lo compré en diciembre y entonces no existía la posibilidad de hacerlo. He buscado mucho pero no encuentro nada concluyente.
Hoy he visto algo de ScratchX ... pero no me termina de funcionar. Me gustaría que me confirmaran si es posible utilizarlo con scratchX bajo linux y si saldrá mBlock pa
okerra
posteado 27 Dec '16 a las 5:49 pm
Hola a todos, soy nuevo en el foro y en todo esto de la robotica.
Me han regalado un Makeblock IR VERSION y no soy capaz a hacer que funcione nada. He intentado que el sensor de ultrasonidos mida la distancia a varios objetos pero nada siempre me da de valor 400.
La configuración la he sacado de un video de youtube, y es muy sencilla pero nada. Lo he configurado así y nada.

teo
posteado 25 Nov '17 a las 5:06 pm
Pregunta: ¿Puedo conectar un módulo bluetooth a mi mbot que tiene conexión 2.4 g, para poder utilizarlo con android? ¿Cómo?
Próximamente .....
mBlock basado en Scratch 3.0.
Todavía no está disponible para descargar. Pero ya aparece el enlace.
Salu2

henry
posteado 23 Nov '17 a las 6:48 pm
Buenas tardes a todos los roboseros.
Quiero conectar una placa MegaPi con una Orion, de manera que la Orion le pase valores de unos sensores a la MegaPi. La MegaPi tiene un par de conectores para I2C, pero en el caso de la Orion, creo que casi todos los puertos pueden hablar I2C, el detalle es que en Orion es un conector RJ25 pero en la Megapi no tengo ese conector. sino un par de pines SCL y
Instalo "mBlock.deb" en un ordenador con LliureX 16 (Ubuntu 15) de 64 bits y, al ir a ejecutarlo haciendo "/home/pedbel/Compartido/soporte/mBlock.deb" me sale el siguiente error:
/opt/makeblock/mBlock/mblock: error while loading shared libraries: libXss.so.1: cannot open shared object file: No such file or directory
Haciendo una búsqueda por el sistema de archivos encuentro los sig
Aquí os paso mi primer proyecto. Es una barrera controlada por un servomotor, que cambia de estado cada 10 segundos.
Si la barrera está abierta el semáforo está verde, y si se cierra el semáforo se pone en rojo.
Cuando quedan 4 segundo para cambiar de estado la barrera, la luz del semáforo comienza a parpadear.
Espero que os guste, e intentar&
Mon1975
posteado 19 Nov '17 a las 5:37 pm
Buenas tardes,
He encontrado en una tienda el kit: Makeblock Arduino Robot Starter Kit - Azul (Versión Bluetooth). Creo que en el catalogo de la página web no lo tienen, la referencia es 900020. En relación a este robot quería saber cómo funciona el bluetooth… se pueden programar las acciones del robot en un ordenador o tablet y después se pasa
mdelafue
posteado 17 Nov '17 a las 9:16 pm
Con el Windows 10 al intentar conectar el bluetooth con el mbot me pide un PIN
¿Sabeis cual és?
Grácias
Manel
Movimiento aleatorio del robot evitando pareDes y realizando giros aleatorios.
Además con el sensor de sigue lineas evita que se caiga por las escaleras.
Video muy chulo, he montado la Gopro en el robot.
Programa sencillo pero útil para iniciarse.
https://www.youtube.com/watch?v=DA9OENYpzPQ
smrape
posteado 21 Nov '17 a las 6:03 pm
Buenas tardes, alguno sabe de dónde sacar el código fuente del modelo de robot que se mantiene en equilibrio con el sensor gyroscopo?
fvidal
posteado 21 Nov '17 a las 1:17 pm
Hola, estoy montando un mBot y no consigo cargar la batería. La conecto al ordenador mediante USB y no consigo encender el robot. No enciende ninguna luz. En cambio si desconecto la batería de la placa mCore y el robot sigue conectado al ordenador por USB este se enciende.
Alguien me puede ayudar?
robotita
posteado 20 Nov '17 a las 8:07 pm
He conectado el mBot por bluetooh a mi tablet con m.Block y he ido desbloqueando tareas hasta el punto 5.3 que no me deja avanzar y no se por qué ya que ya te da las ordenes.No detecta obstáculo y no se para.¿Qué podría hacer para seguir avanzando? Graci</p>
ana
posteado 20 Nov '17 a las 6:41 pm
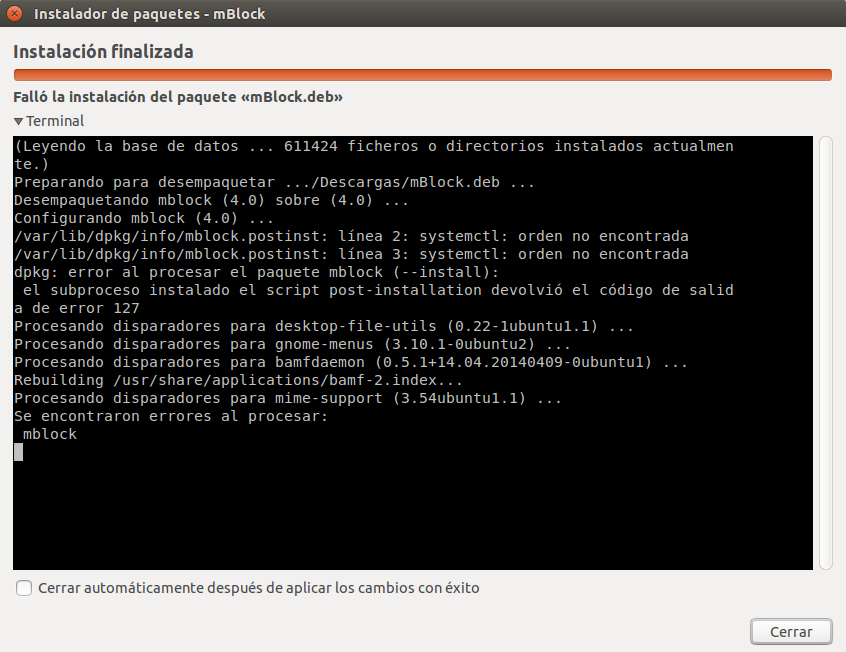
Estoy intentando instalar mblock en Ubuntu 14.04 de 32bits y me da el siguiente error. ¿Alguien puede darme una salida?
hola, soy nuevo por aqui. hace unos dias compre un kit de ranger para mi hijo y la verdad es que le esta gustando mucho, y poco a poco vamos viendo como se programa.
el caso es que intentamos contectar el ipad 2 con el ranger y no hay maneras, salta un mensage en el ipad que nos dice que es incompatible.
desde un movil android y iphone se conecta bien, alguin me sabe decir por que nos ocu
ivan2017
posteado 15 Nov '17 a las 2:38 pm
Hola,
mi problema surge al conectar un servo a Mbot. Estaba construyendo el "dancing cat". La cuestión es que el servo funciona correctamente pero siempre que yo le doy al interruptor de encendido, el servo gira un poco (unos 25º aproximadamente). Hace eso siempre. Yo apago y vuelvo a encender y vuelve a girar otros 25º. Así hasta llegar al tope en esa dirección


