Buenos días, en el instituto tenemos tres packs mBot Ranger. 2 de ellos se conectaron perfectamente por Bluetooth; sin embargo el tercero no se conecta, ni con iPad ni con la versión Android.
El puerto Bluetooth parpadea continuamente y hace ruido pero no es visible para la app.
¿Alguién puede ayudar?
Gracias
henry
posteado 2 May '17 a las 12:38 pm
Buenos días roboseros.
Estoy intentando conectar el display de 7-segmentos de cuatro dígitos a un arduino uno.
Las conexiones las estoy haciendo según se explica en la wiki del display:
http://learn.makeblock.com/me-7-segment-display/
pero a la hora de compilar en el IDE de Aduino, me muestra un error.
Según explica la documentación de la libre
Miguel
posteado 30 Apr '17 a las 9:49 pm
Soy nuevo, acabo de comprar dos robots Makeblock mBot Ranger y Starter robot kit, he creado un programa en scrach para manejar el Ranger con el movimiento de mi smartphone pero no funciona o se bloquea algunas veces, si alguien ha creado algún programa para manejarlo moviendo el móvil me gustaría que me ayudasen, gracias.
Brazo giratorio que realiza tareas de coger y clasificar. Tiene 2 motores PAP y un servo para la garra.
Esta programado para coger bloques de distintos colores y seleccionarlos según color. La selección se hace mediante la luz reflejada en un sensor de luz.
Video en acción
Está inspirado en un montaje de Kreativadelar que se puede ver en yo

Xyo
posteado 29 Apr '17 a las 3:45 pm
Hola
He intentado conectar el mbot ranger por medio de bluetooth , instalando la app en un móvil android 4.4 y en una tablet con un androide anterior y no se conecta, en cambio lo he intentado con el iPad Pro y si va.
Porque no puede conectarse a android ? Puede ser por la versión de android?
Como puedo solucionarlo?
Gracias y un saludo
ixidps
posteado 27 Apr '17 a las 1:11 pm
Buenas, enseño robótica en Cantabria y diseñamos y construimos un coche con placa ARDUINO y utilizando el software mBlock. Queremos que el coche evite obstaculos girando hacia el lado contrario de donde están para lo que queremos montar en su parte frontal dos sensores SR-04 pero sólo nos reconoce el que conectamos en las salidas digitales determinadas 12 y 13,
eduardoF
posteado 27 Apr '17 a las 10:56 am
Buenos días. Estoy intentando controlar varios servos con mbot, pero en cuanto conecto dos la placa deja de funcionar. Tengo el adaptador RJ25, y no se si es posible conectar un servo en cada banco. Además sería posible conectar dos adaptadores, uno en el puerto 3 y otro en el 4 con dos servos cada uno? Que consumo tiene cada servo? Necesitaré alimentación indep
SER
posteado 26 Apr '17 a las 7:00 pm
Hola,
Mi primer MBOT, lo monto, instalo el programa en el mac, lo conecto y hago un programa sencillo seguidor de líneas. El problema me viene cuando pruebo a cargarlo con el cable USB o lo intento ejecutar conectado con el usb a través del 2.4.
Desde el primer segundo que ejecuto el programa nuevo que hago, (si lo hago por ejemplo "al presionar la tecla espacio, conectado
Sencillo vehículo con chasis en forma de “H” pero con sus 4 motores DC trota como un auténtico correcaminos.
En su funcionamiento esta gobernado por la propia App de Makeblock.
Video en acción
Las ruedas son de Lego y con doble acople al eje motor.

pepebox
posteado 14 Apr '17 a las 1:07 pm
A ver si alguien me pudiese ayudar. Algunas veces al subir un programa a la placa del Mbot, se quedan leds RGB encendidos que no estaban en la programación. Esto me he fijado que pasa una vez desconecto el cable USB, es decir, subo el programa a la placa, el robot responde perfectamente, pero al desconectar el cable el programa sigue funcionando correctamente pero con leds que no tocan enc
pepebox
posteado 14 Apr '17 a las 1:12 pm
Hola,
El problema con la matriz de leds es que cuando le ordenas mostrar una variable, muestra el nombre de la variable, no el valor de la variable. Es normal o tiene solución?
Saludos
henry
posteado 18 Apr '17 a las 7:19 pm
Buenas tardes a todos.
Mi duda esta vez, es como se hace la definición del módulo bluetooth en la tarjeta MegaPi, programando en el IDE Arduino.
Salu2.
Henry
henry
posteado 13 Apr '17 a las 2:00 pm
Buenas tardes roboseros.
He creado un programa que hace lo siguiente:
Lee dos parametros numericos por Serial.
El primer valor es el numero del servo y el segundo valor es el angulo.
Utilizo la instrucción switch/case para seleccionar el servo y default para aplicar el angulo a todos los servos.
El hardware es una placa MegaPi que tiene conectados 6 servos desde A6 hasta A
henry
posteado 9 Apr '17 a las 4:53 pm
Hola roboseros...
Ya tengo el Megapi en mis manos y esta tarde intenté programar un servo, pero me quedé si verlo funcionar. Yo lo probé con un arduino uno y una fuente externa de 9V y perfecto. Pero mi duda es como lo programo en el Megapi, usando el IDE de Arduino.
Mi principal duda es ¿Como defino el puerto donde voy a conectar el servo?. Se que la tarjeta
Buenos días a todos.
¿Qué requisitos sepide al ordenador con el que se realizará la programación?, SO, RAM, procesador, etc...
Un saludo
Pequeño montaje con servo y detector de ultrasonidos para probar el control PID. Está inspirado en el que aparece en: youtu.be/QL-AvH3fG08
Se trata de que la bola acabe detenida en el centro de la pista y esta horizontal.
Se puede encontrar más información sobre el programa y tipo de control en: www.kreativadelar.se
Video en acción

Pequeño robot con 2 ruedas motrices que porta un brazo y una garra. El montaje se ha programado para realizar una tarea sencilla.
Video en acción
Esta inspirado en el que se puede ver en Youtube en: //youtu.be/mFXMriL4fwU

Mo
posteado 5 Apr '17 a las 4:32 pm
Hola a tod@s!
Estamos diseñando un proyecto en el cual queremos utilizar este sensor.
El primer problema que me encuentro es que no me aparece en pantalla el valor de la variable "llama" que he creado.
Pero el sensor sí me funciona, pues al acercarle una llama se enciende el led azul que lleva incorporado.
El segundo problema es que no sé entre qué rango
everyvez
posteado 1 Apr '17 a las 3:35 pm
Hola, me pasa, a menudo, que se acaban aflojando los tornillos de los conectores de eje. Me refiero a los tornillos sin cabeza que se meten con la llave de L pequeña y que sirven para conectar el motor con el engranaje. ¿Algún truco, mejora, consejo o algo para que pueda durar más?
Danielo
posteado 3 Apr '17 a las 8:46 pm
Hola.
Me han regalador el STARTER ROBOT KIT IR VERSION. lo he estado programando pero veo que no se puede programar para que funcione el mando a distancia, pode que solo en Arduino. Pero el programa de origen si que funciona con el mando a distancia.
Hay alguna manera para programarlo que no sea en C. ? con alguna extensión?
Me pueden enviar algún ejemplo.
Muchas graci
se puede utilizar el sensor del sigue lineas del ranger en el mblock?
Mo
posteado 1 Apr '17 a las 8:17 am
Hola a tod@s!
Soy una principiante y como tal me surgen dudas, probablemente muy sencillas.
En concreto, mi duda es, la placa que viene con el MBot lleva dos conexiones para los dos motores.
Además de éstos, voy a utilizar el motor con hélice.
-Cómo lo puedo conectar si tengo esos dos puertos ocupados?
-Existe algún tipo de adaptador?
-Tengo
henry
posteado 26 Mar '17 a las 4:35 pm
Buenas tardes de domingo...
Tengo una megapi a la cual pienso conectarle 8 motores dc y al menos 6 servos. Mi duda es como conectarlos a la placa mega pi.
Por lo que entiendo, los servos se pueden conectar directamente a alguno de los 10 puertos (A6 al A15) ¿Es esto correcto?.
Por otro lado están los motores DC, creo entender que no se pueden conectar directamente y que
ruben
posteado 26 Mar '17 a las 12:56 pm
Hola.
¿Alguien sabe como hacer que un mbot gire 90 grados justos?
Lo necesito para programar caminos y que el robot los recorra pero sin los giros de 90 grados no puedo hacerlo.
Por favor si alguien sabe como se hace que me ayude.
En caso de que no se pueda, recomiendo que se implante.
Uso la versión de mblock 3.4.5.
Hola amig@s
Os comento mi experiencia por si os puede ser útil. Trabajo en un proyecto con mBot que requiere dos mini servos. Estoy alimentando mBot con la bateria de Makeblock, pero el problema es que suministra sólo 3,7V que no son suficientes para alimentar los dos servos más los sensores y los motores de las ruedas motrices.
Una solución es usar 4 pilas (pu
Borja
posteado 25 Mar '17 a las 8:28 am
He montado un Slider para motorizar una cámara y para ello he utilizado dos motores paso a paso, uno, el que me venía con el kit de makeblock (428BYG) y otro que ya tenía yo (42BYGHM809). Los pretendo controlar con la placa MegaPi con sus respectivos drivers.
De forma individual me funcionan, si en el código de mblock primero configuro un puerto funciona, sól
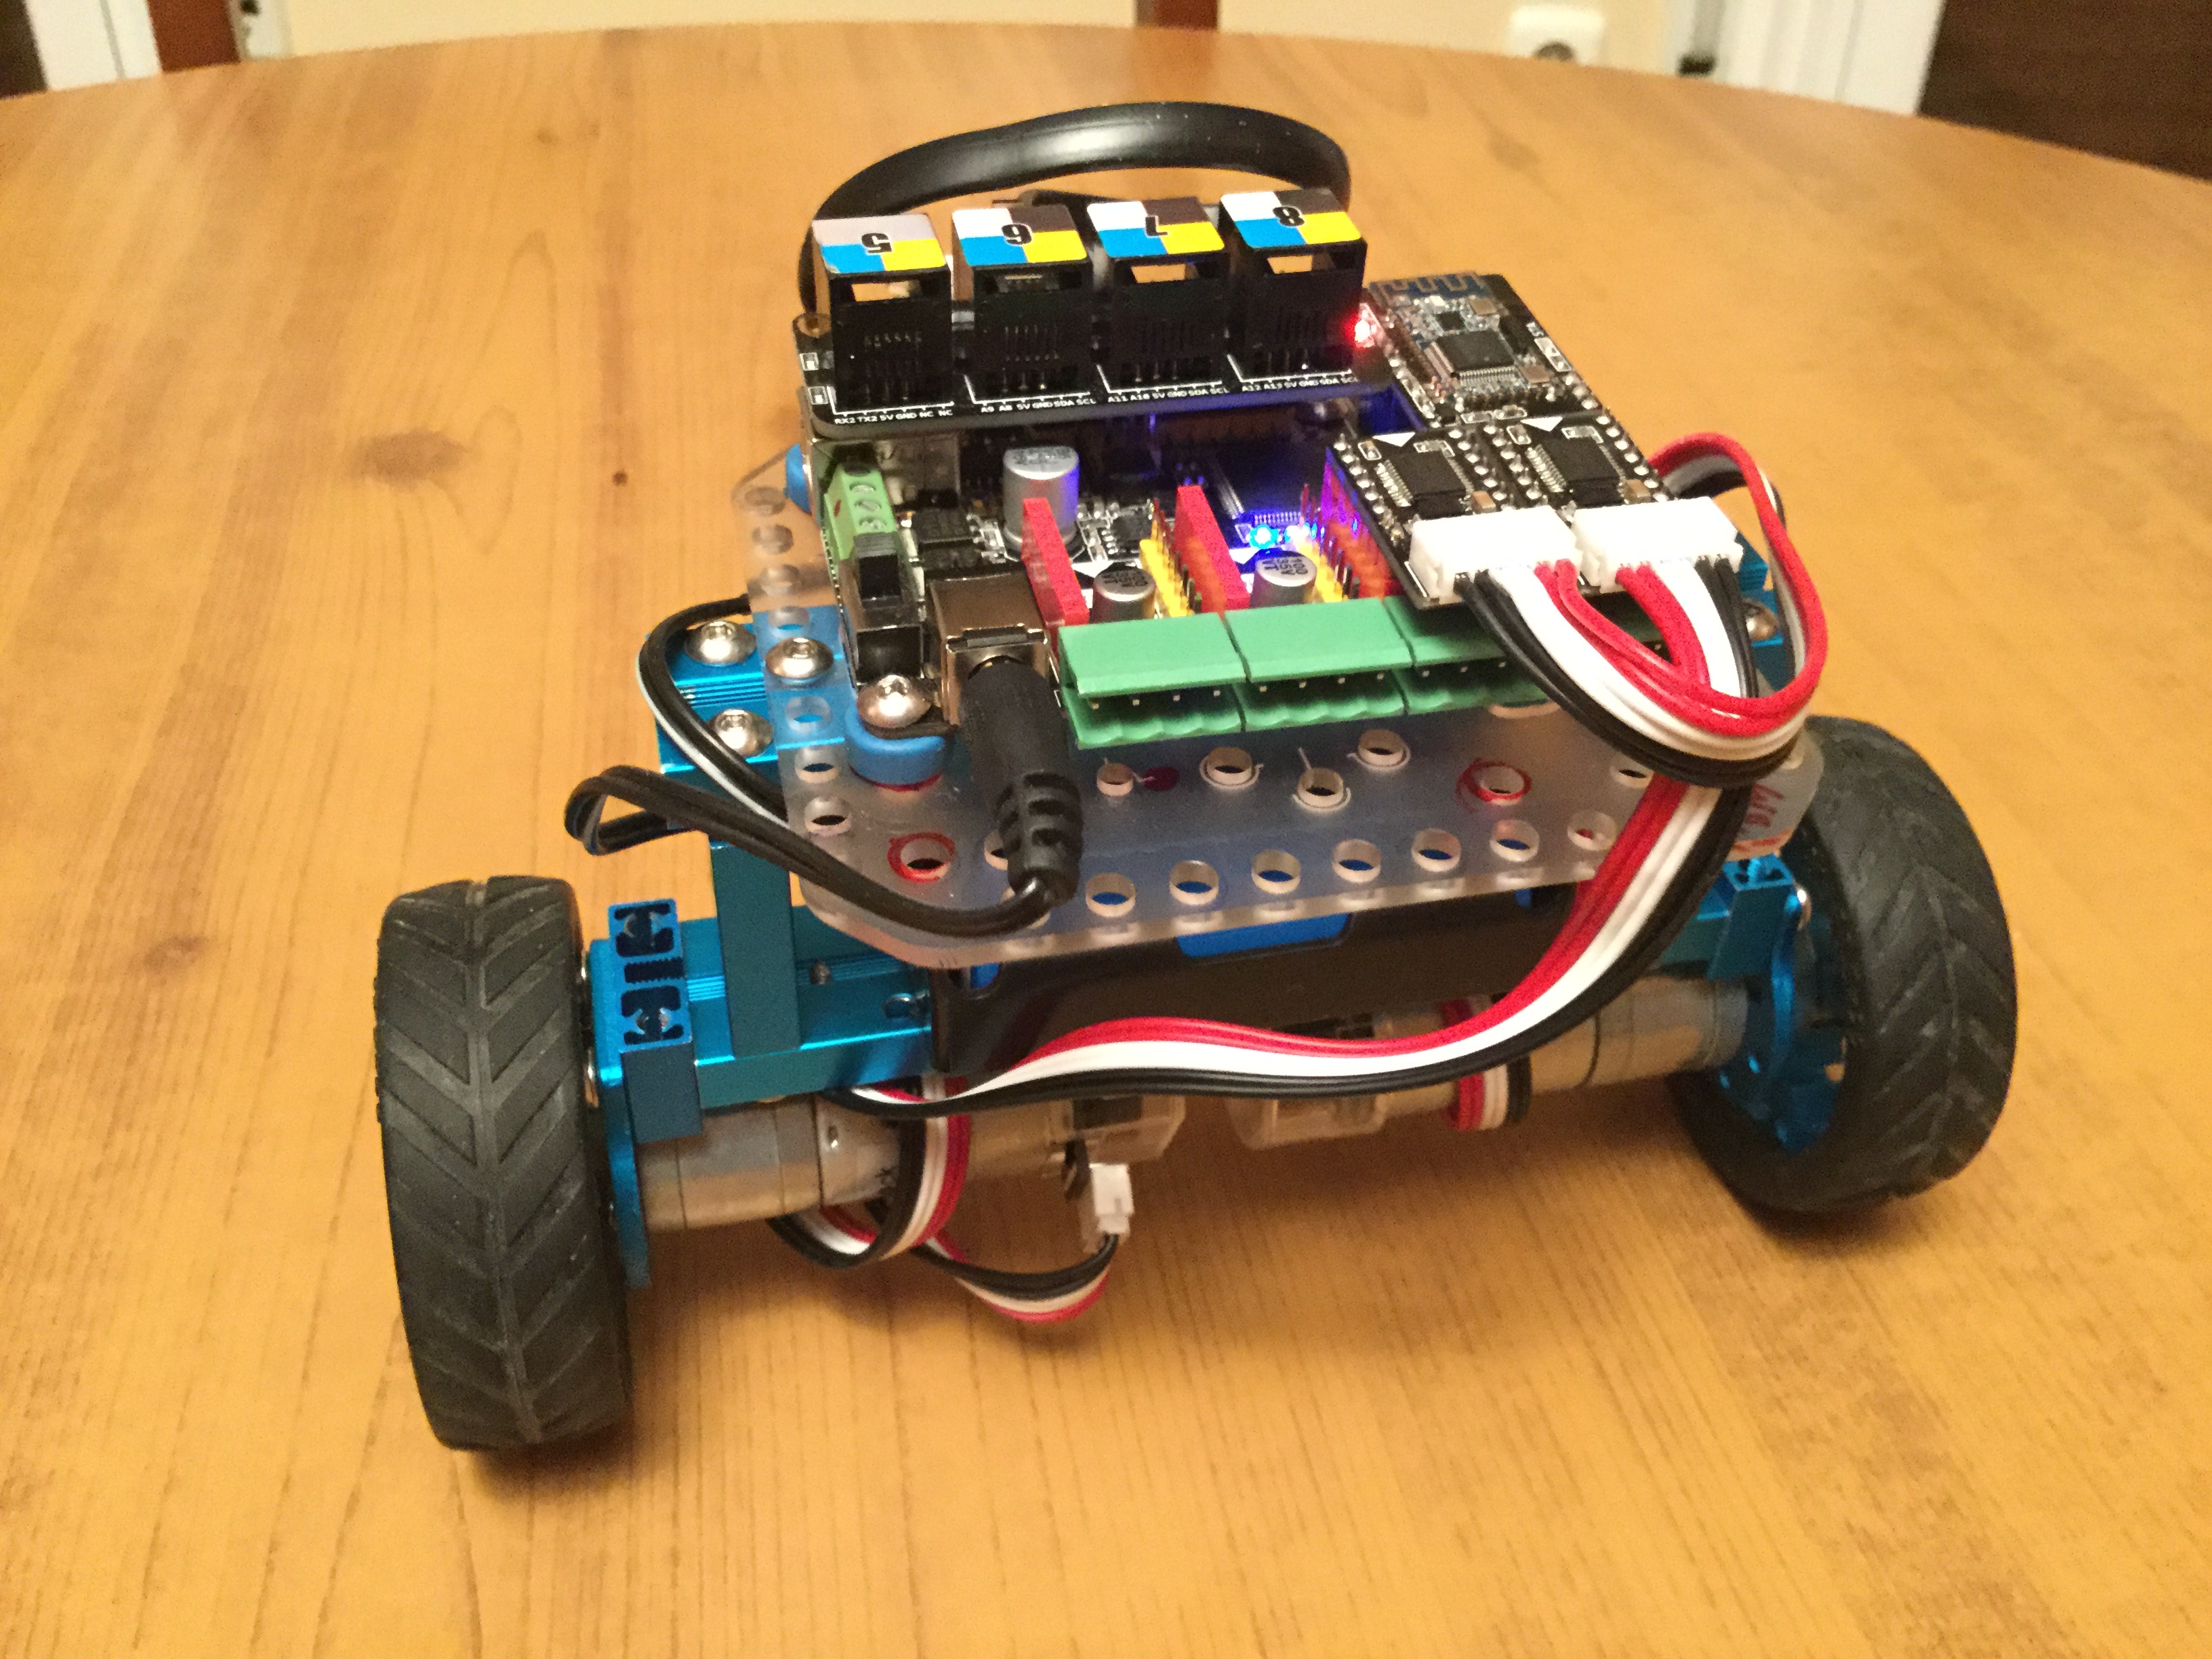
Robot que se propone en el Ultimate Robot Kit 2.0 de Makeblock , se controla con el firmaware de la placa MegaPi y su propia App.
El montaje es muy sencillo y los resultados como poco divertidos, pero no se tiene ninguna posibilidad de control mediante programa.
¿Tiene alguien algún tipo de programa que nos permita experimentar con distintos parámetros para este montaje
Hola a todos,
Nos gustaría conocer que opciones existen para ampliar la duración del uso de los mBots con baterías. Ya que en las clases se nos suelen acabar descargando sin poder completar todas las actividades que tenemos previstas.
Mientras que encontramos una solución, lo que solemos hacer es desconectar los sensores que no estamos utilizamos, y así
Pelelalo
posteado 21 Mar '17 a las 3:56 pm
Buenas tardes,
tenemos 12 kits de makeblock con placa Orion. Estamos programando con Arduino y en una de las placas se nos ha presentado el siguiente error:
avrdude: verification error, first mismatch at byte 0x0000
0x62 != 0x0c
avrdude: verification error; content mismatch
avrdude: verification error; content mismatch
No es error del IDE pues hemos descargado varias
Eva
posteado 11 Mar '17 a las 7:18 pm
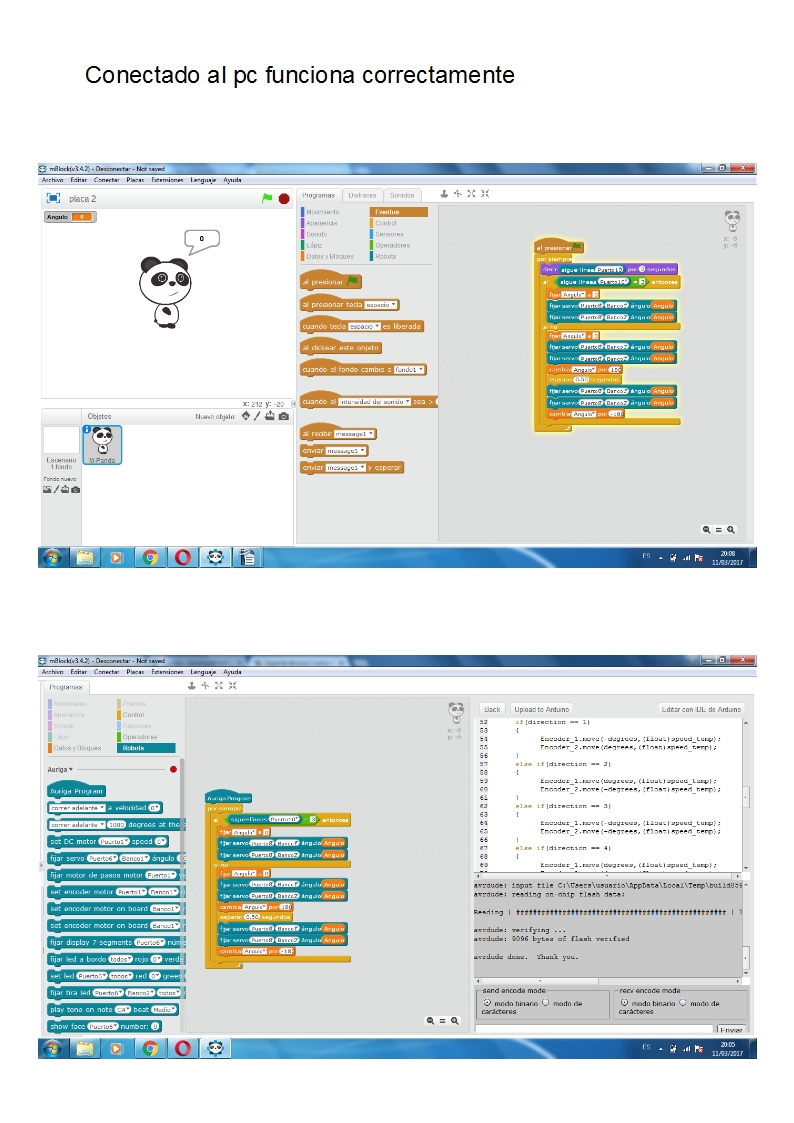
Buenas
Este es el proyecto de un alumno con 2 servos controlados por un siguelíneas.La cuestión es que cuando está conectado al pc funciona perfectamente.En el momento que lo ponemos como programa auriga y lo subimos,deja de funcionar.No es cuestión de energía,eso ya lo hemos comprobado.Alguien tiene idea de lo que hacemos mal?Los servos hacen además r


 Soporte técnico417
 Cloud9
 Otros temas40


