Jorconde
posteado 12 Nov '16 a las 4:47 pm
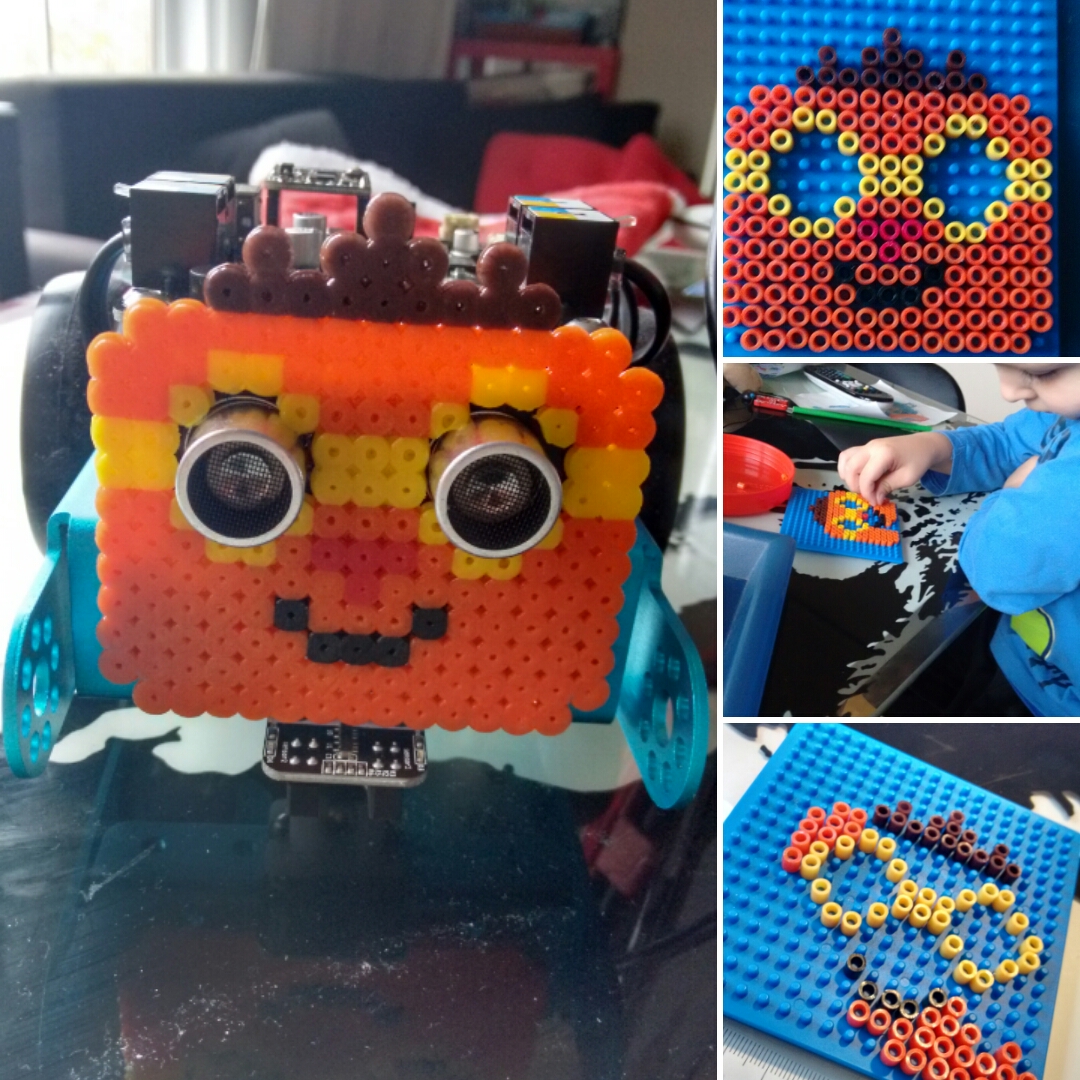
Queda la idea para decorar nuestros robots asi como la plantilla
Hola a todos
Me gustaría que si sabéis sobre el tema, me echéis una mano.
Tengo un mBot que funciona perfectamente con el Mac y el cable usb. He instalado los drivers y los programas se cargan perfectamente. Con el iPad va bien. Se maneja perfecto por Bluetooth, pero cuando lo quiero hacer con el Mac, la opción Bluetooth está en gris y no se puede mar
mrdeif
posteado 10 Nov '16 a las 7:47 pm
Hola, necesito ayuda con scrach. No logro que el ranger arranque los motores. Gracias.
Hola tengo un gran problema para poder hacer que mi robot se mueva hacia delante y hacia tras con una programación me pueden dar alguna sugerencia para poder hacerlo.
Hola quisiera me pudieran aclarar un par de dudas con respecto al mBotRanger y el software makeBlock:
1) existe alguna diferencia, en la práctica entre la opción de "Actualizar Firmware" y la de "Restaurar Programa Predeterminado"
2) La opción de" Conectar- Red" para que serviría? y esta disponible en este -kit?
3) Que opciones existen para detener un progr
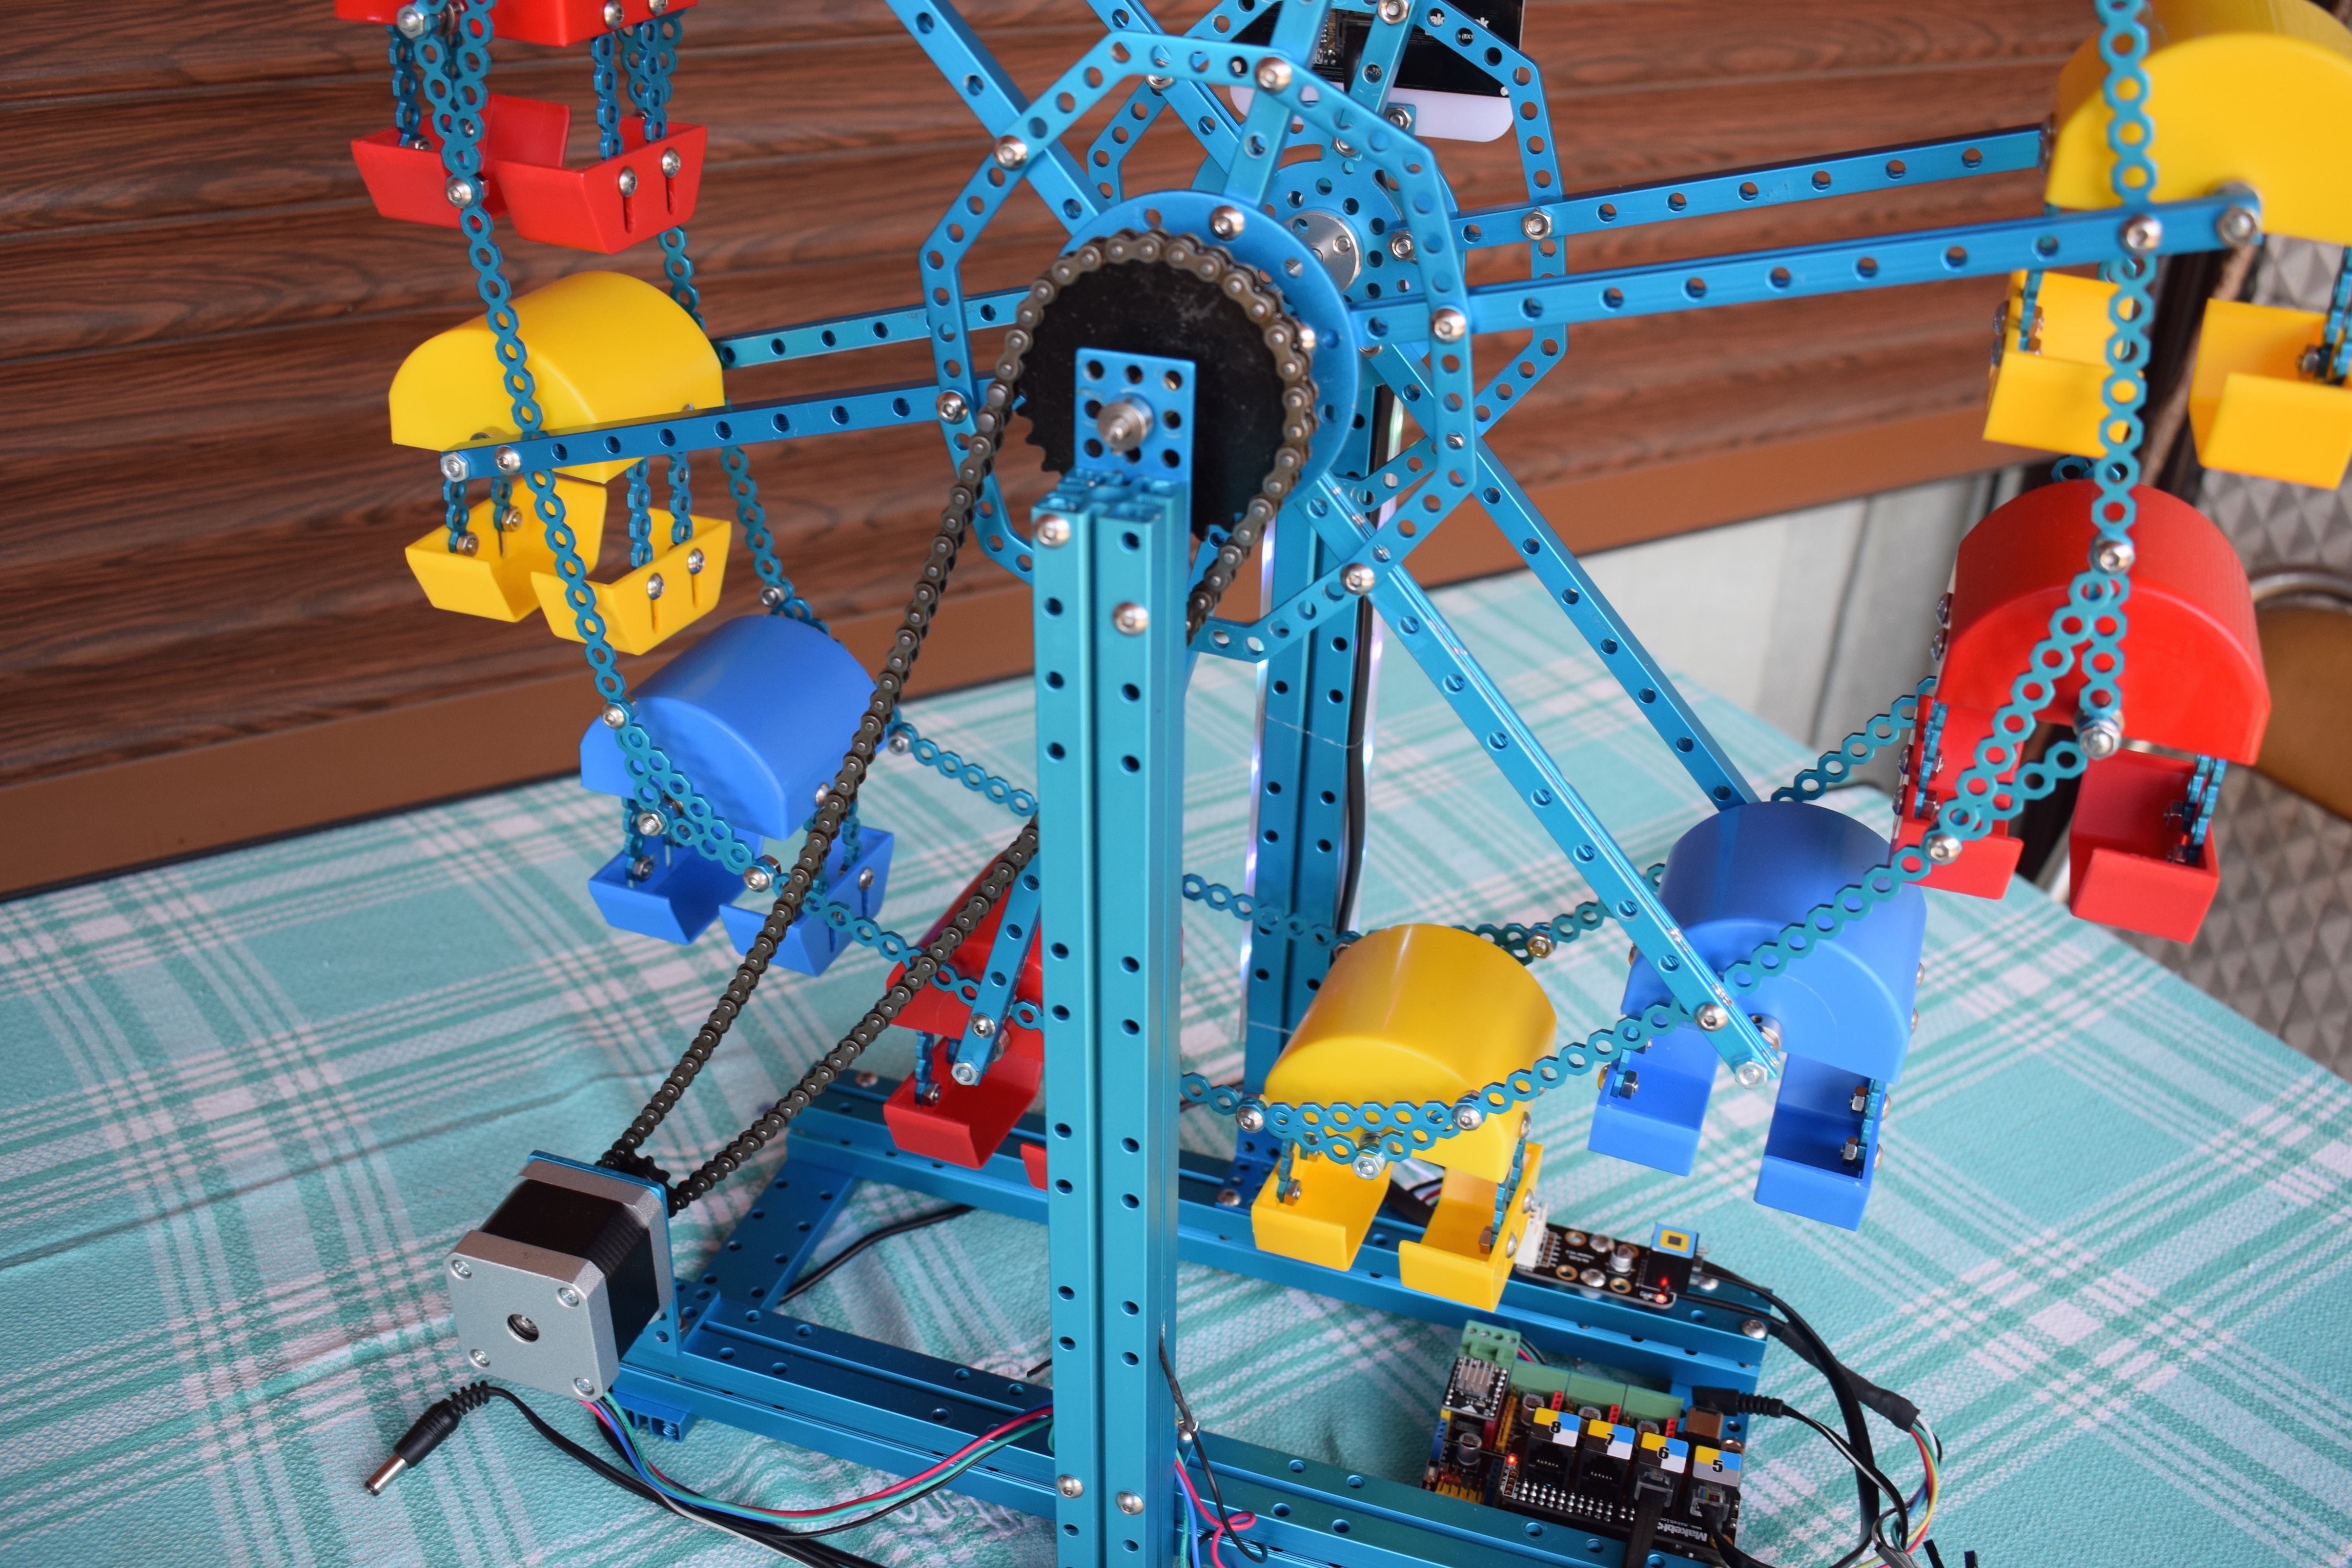
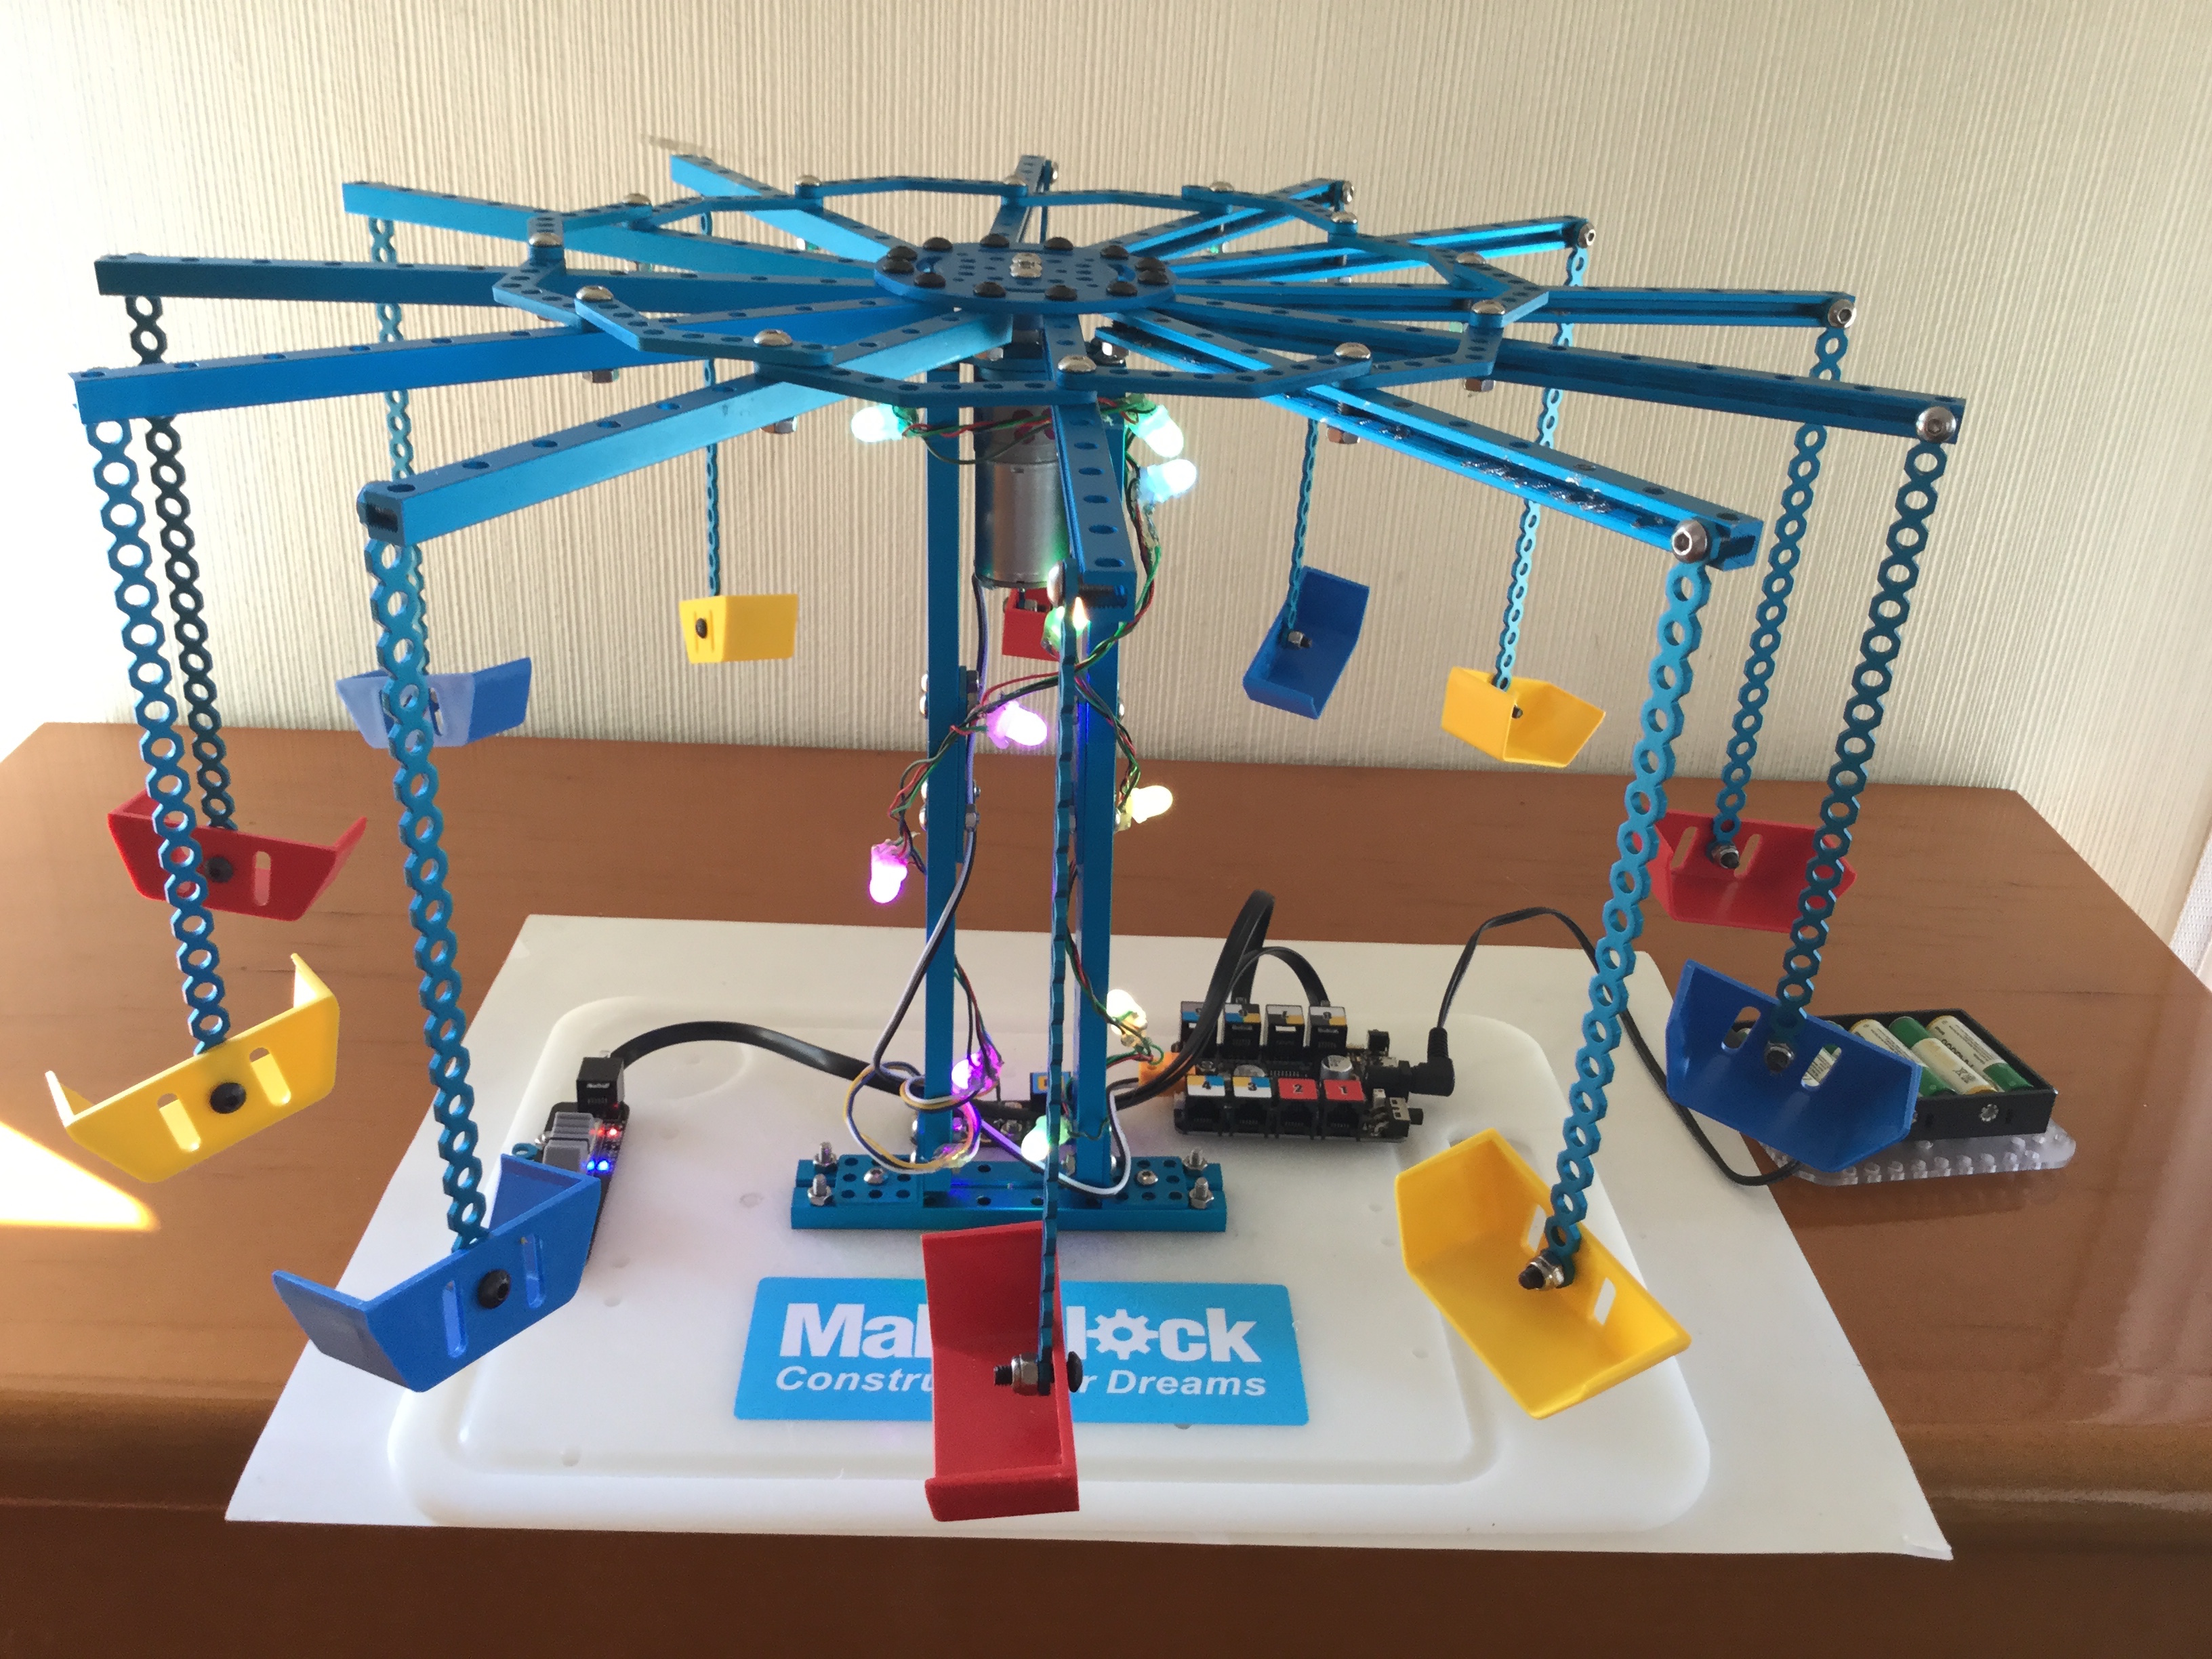
Noria que realiza los movimientos de carga y descarga de las góndolas y entre ambos una serie de giros en ambas direcciones.
Una matriz de leds de 8x16 nos indica la secuencia de carga y descarga y el sentido de giro. El motor es de tipo paso a paso y dispone también de una tira de leds neopixel, todo ello controlado por una placa MegaPi.
Video
chus22
posteado 31 Oct '16 a las 11:07 am
Hola:
Estoy interesado en su producto mBot Robot Educativo v1.1 (2.4G) para iniciar a un grupo de alumnos/as en la programación y robótica.
Me gustaría saber, si:
1.- con este modelo, se incluye o envía también una guía básica de instalación y funcionamiento (creo que sí).
2.- También me gustaría conocer si
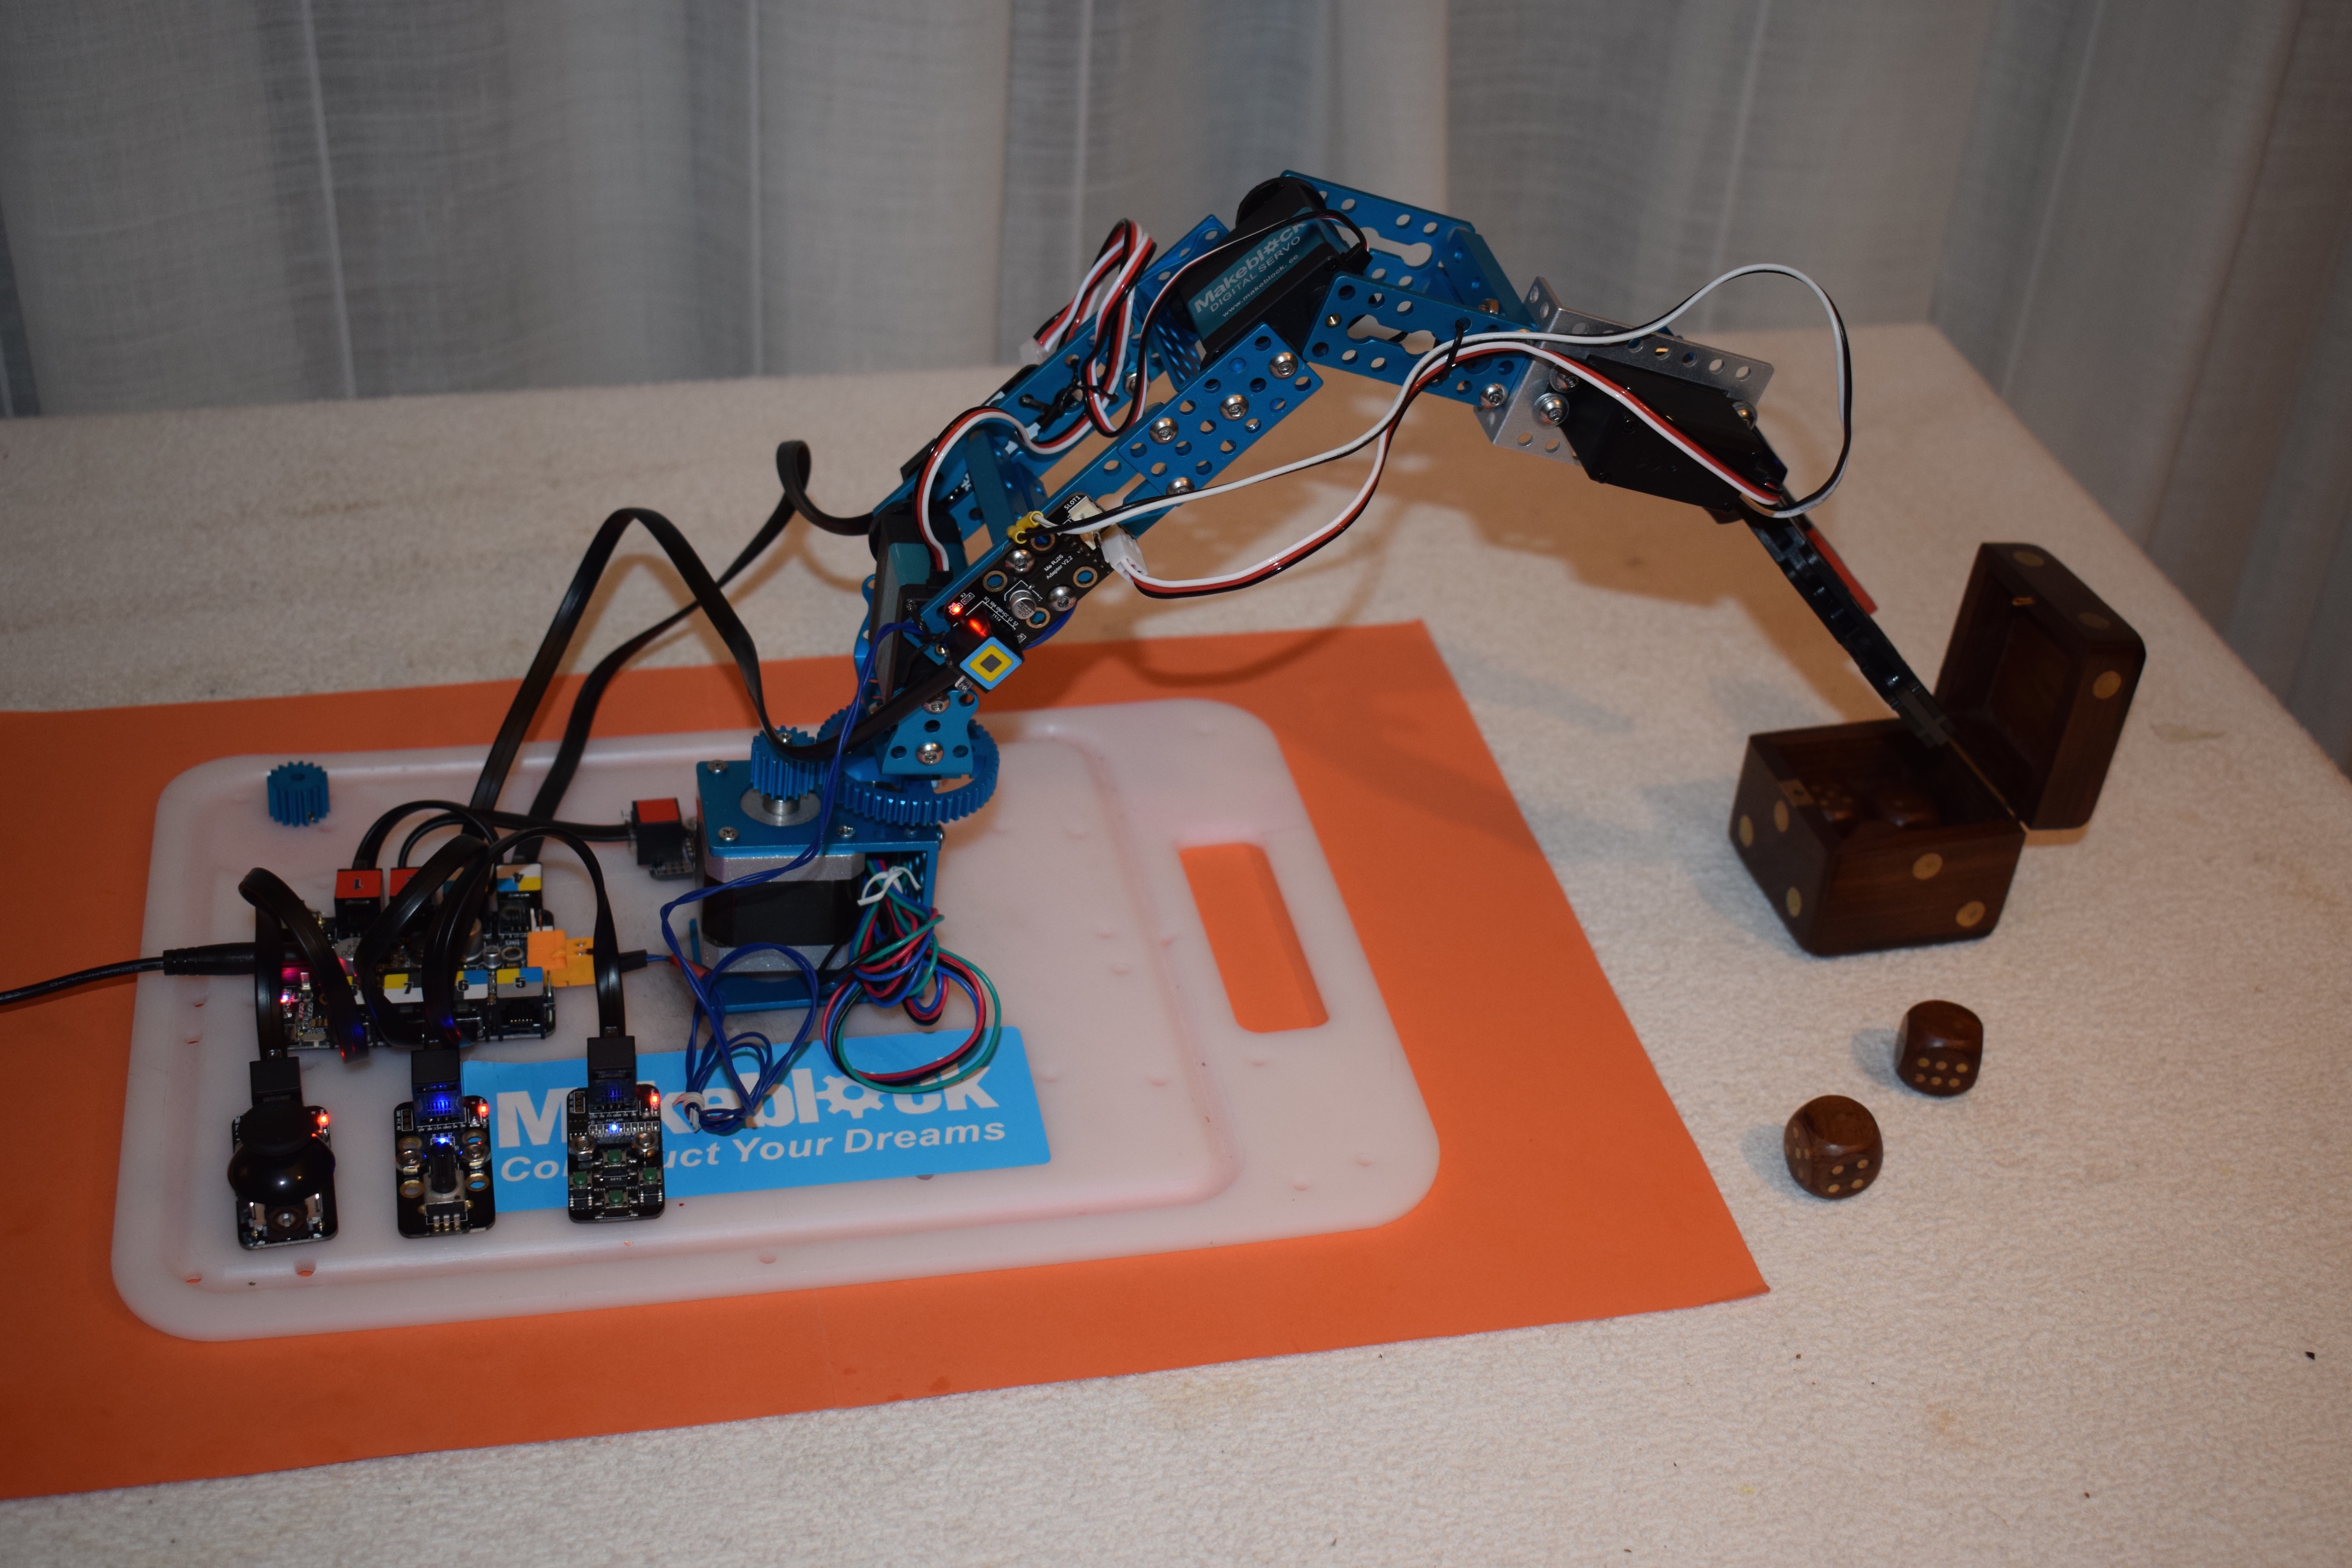
Brazo robótico con tres servos, un motor PAP en la base y una pinza con motor DC, todo ello controlado por un joystick, un potenciómetro y un módulo de 4 botones.
Se utlizan 6 puertos y la salida para motor M1
Video control manual
Por la cantidad de actuadores que lleva, servos, motor PAP, joystick, potenciómetro, modulo de botones y pinza incluy
Bavaria
posteado 24 Oct '16 a las 5:49 pm
Quiero poner en el mBot Ranger una Mini garra o Garra robotica, que me aconsejais.
Teneis algun pdf en el que se indiquen los pasos y el programa correspondiente.
Gracias, saludos
Bavaria
posteado 24 Oct '16 a las 4:34 pm
Hay posibilidad de poner una bateria de litio recargable en el mBot Ranger
Hola, tengo un mbot ranger, y tengo un problema, estoy iniciandome a programar y yo creo que solo una vez me lo cargo en el Ranger. Creo que lo llego a cargar, ya que no me aparecio ningun problema en la carga(no pude comprobar que el programa funcionase, ya que era algo sin movimiento), en cambio, todo los programas sencillos que he vuelto a hacer, me da un error al final de la carga.creo que el
jmsanzd
posteado 20 Oct '16 a las 5:47 pm
Cada vez que mi hija enciende su mbot, sin hacer absolutamente nada, empieza a ejecutar el último programa que cargó en él. No admite nuevos programas, ni apagarlo desde los diferente botones del robot...
El problema comenzó cuando, en vez de ejecutar el programa desde mbot, quiso leer el código de arduino entró en este sistema con el robot conectado
RamiroB
posteado 19 Oct '16 a las 10:41 pm
Hola
Estoy tratando de determinar el tamaño de un objeto en función de las variaciones de distancia con el sensor de ultrasonido solamente.
Dado q el sensor mide distancia con un angulo de variación, se les ocurre como podría hacer para dimensionar un objeto q tenga en frente, o sea yo quiero saber si tengo un madera de 10 cm de largo (superficie visible desde
Baltzola
posteado 13 Oct '16 a las 9:49 pm
Hola a todos/as. Hemos montado el mbot correctamente siguiendo las instrucciones y al utilizar el mando con el programa precargado nos hemos dado cuenta de que sólo funciona uno de los motores, y claro, el mbot gira y gira sin parar. ¿A qué se puede deber esto?. Gracias
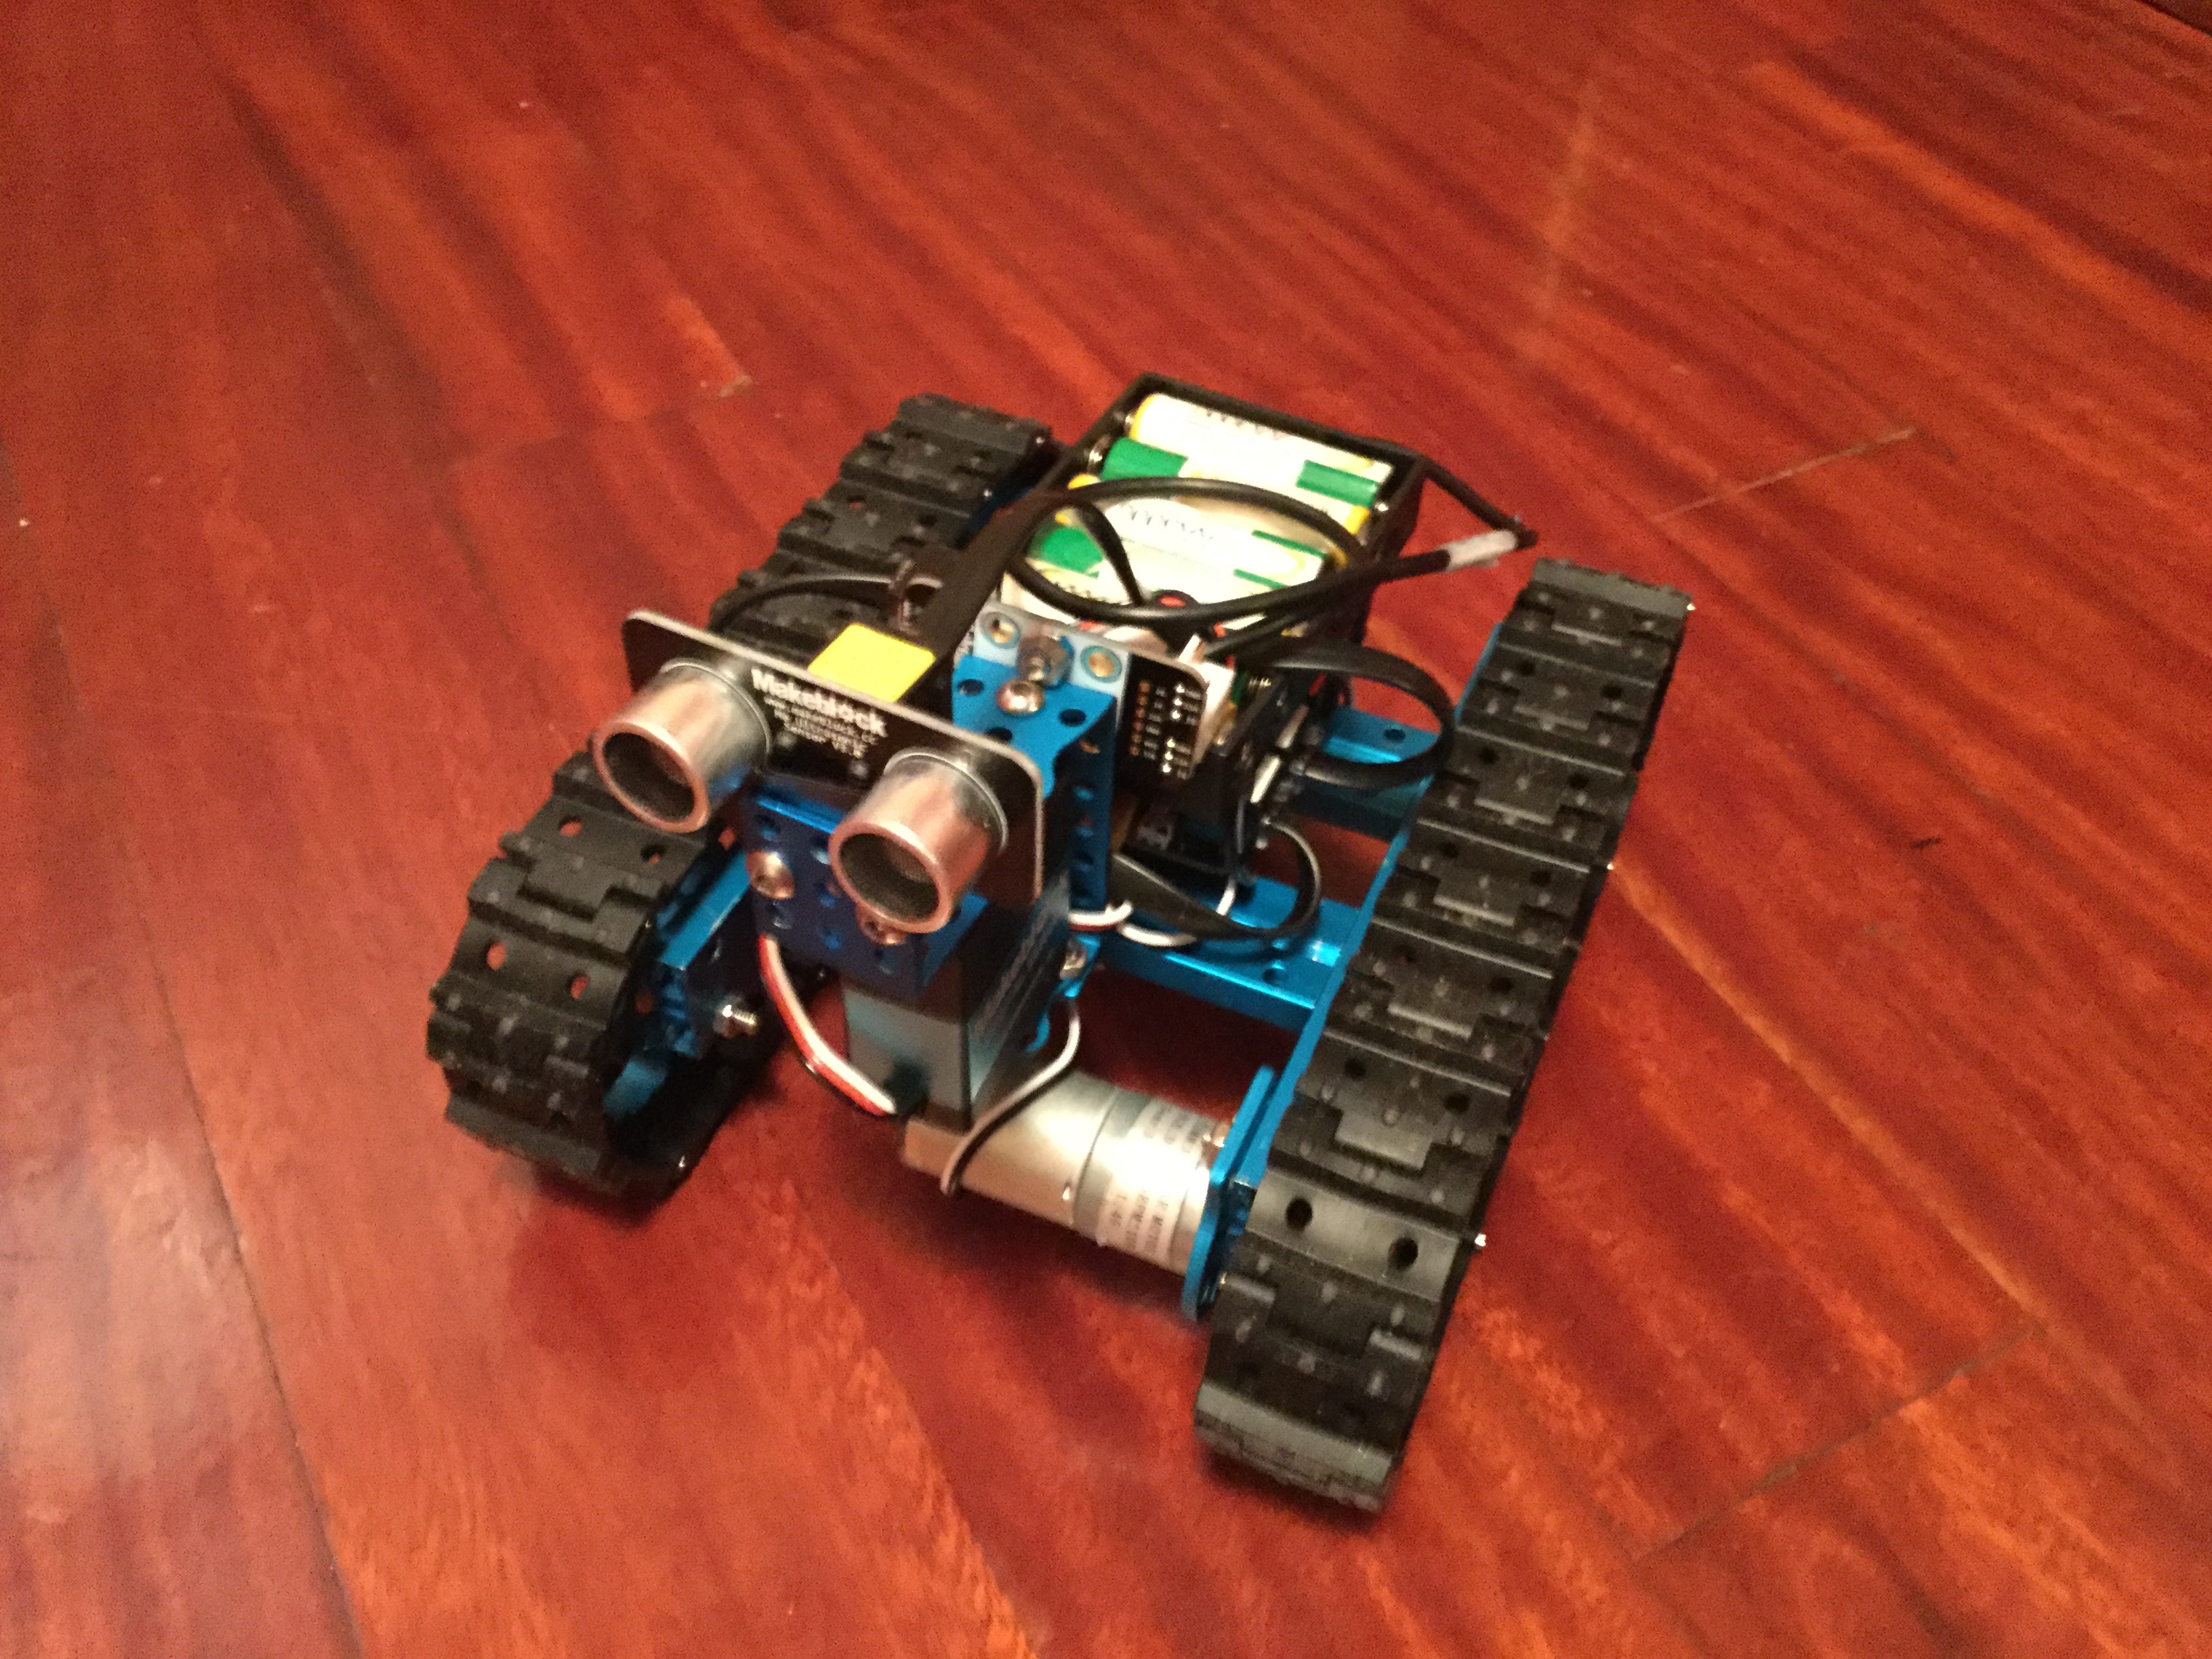
Este robot dispone de un sensor de ultrasonidos frontal que se puede mover a izquierda y derecha para medir la distancia a los obstáculos, en funcion de ello cuando frontalmente detecta uno, se para, "escanea" ambos lados y toma la decisión mejor para girar y seguir avanzando.
Video en acción
#include "MeOrion.h"
#include <SoftwareSerial.h>
#include <Arduin
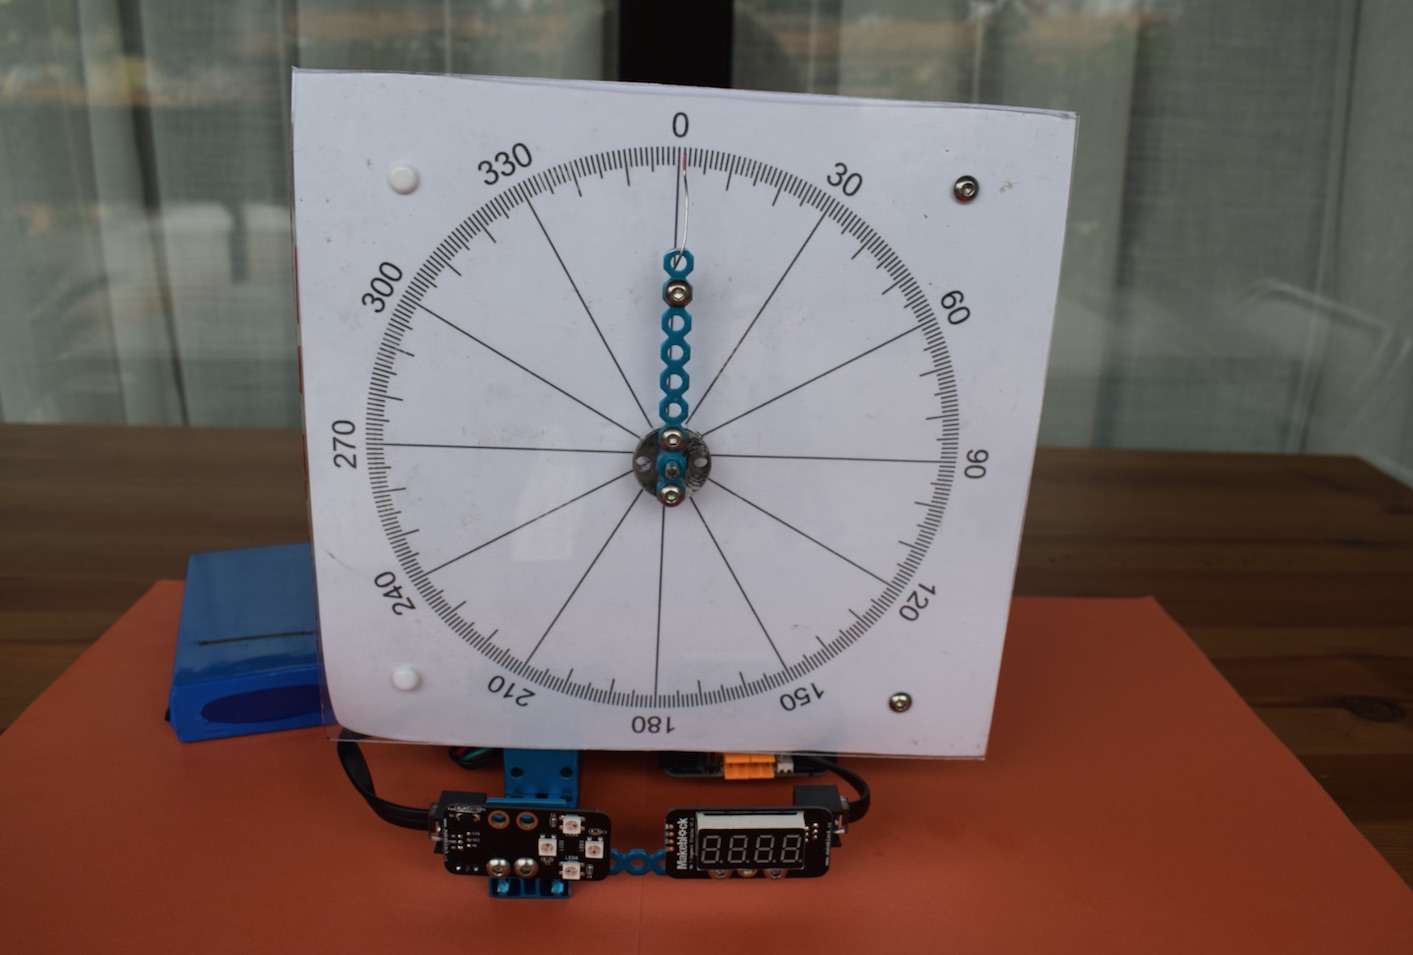
Recientemente lei un libro sobre números primos donde aparecía la llamada “Criba de Eratóstenes” para obtenerlos y se me ocurrió diseñar un montaje que los señalara utilizando su algoritmo más de 2000 años después. Aquí va el sencillo montaje y el código que puede ser de mayor interés. Aprovecho una e
eQuity
posteado 8 Oct '16 a las 1:44 pm
Buenas tardes, como recargo la bateria del mBot
rabelais
posteado 9 Oct '16 a las 11:45 pm
Buenas.
He seguido el tema abierto sobre el funcionamiento de mBlock en entornos linux.
En mi caso he probado a instalar la extensión de Chrome. He conectado una placa arduino que la extensión me detectó en /dev/ttyACM0. Y no he podido pasar de aquí. Al no disponer de ningún dispositivo makeblock conectado no he podido comprobar el por qué no car
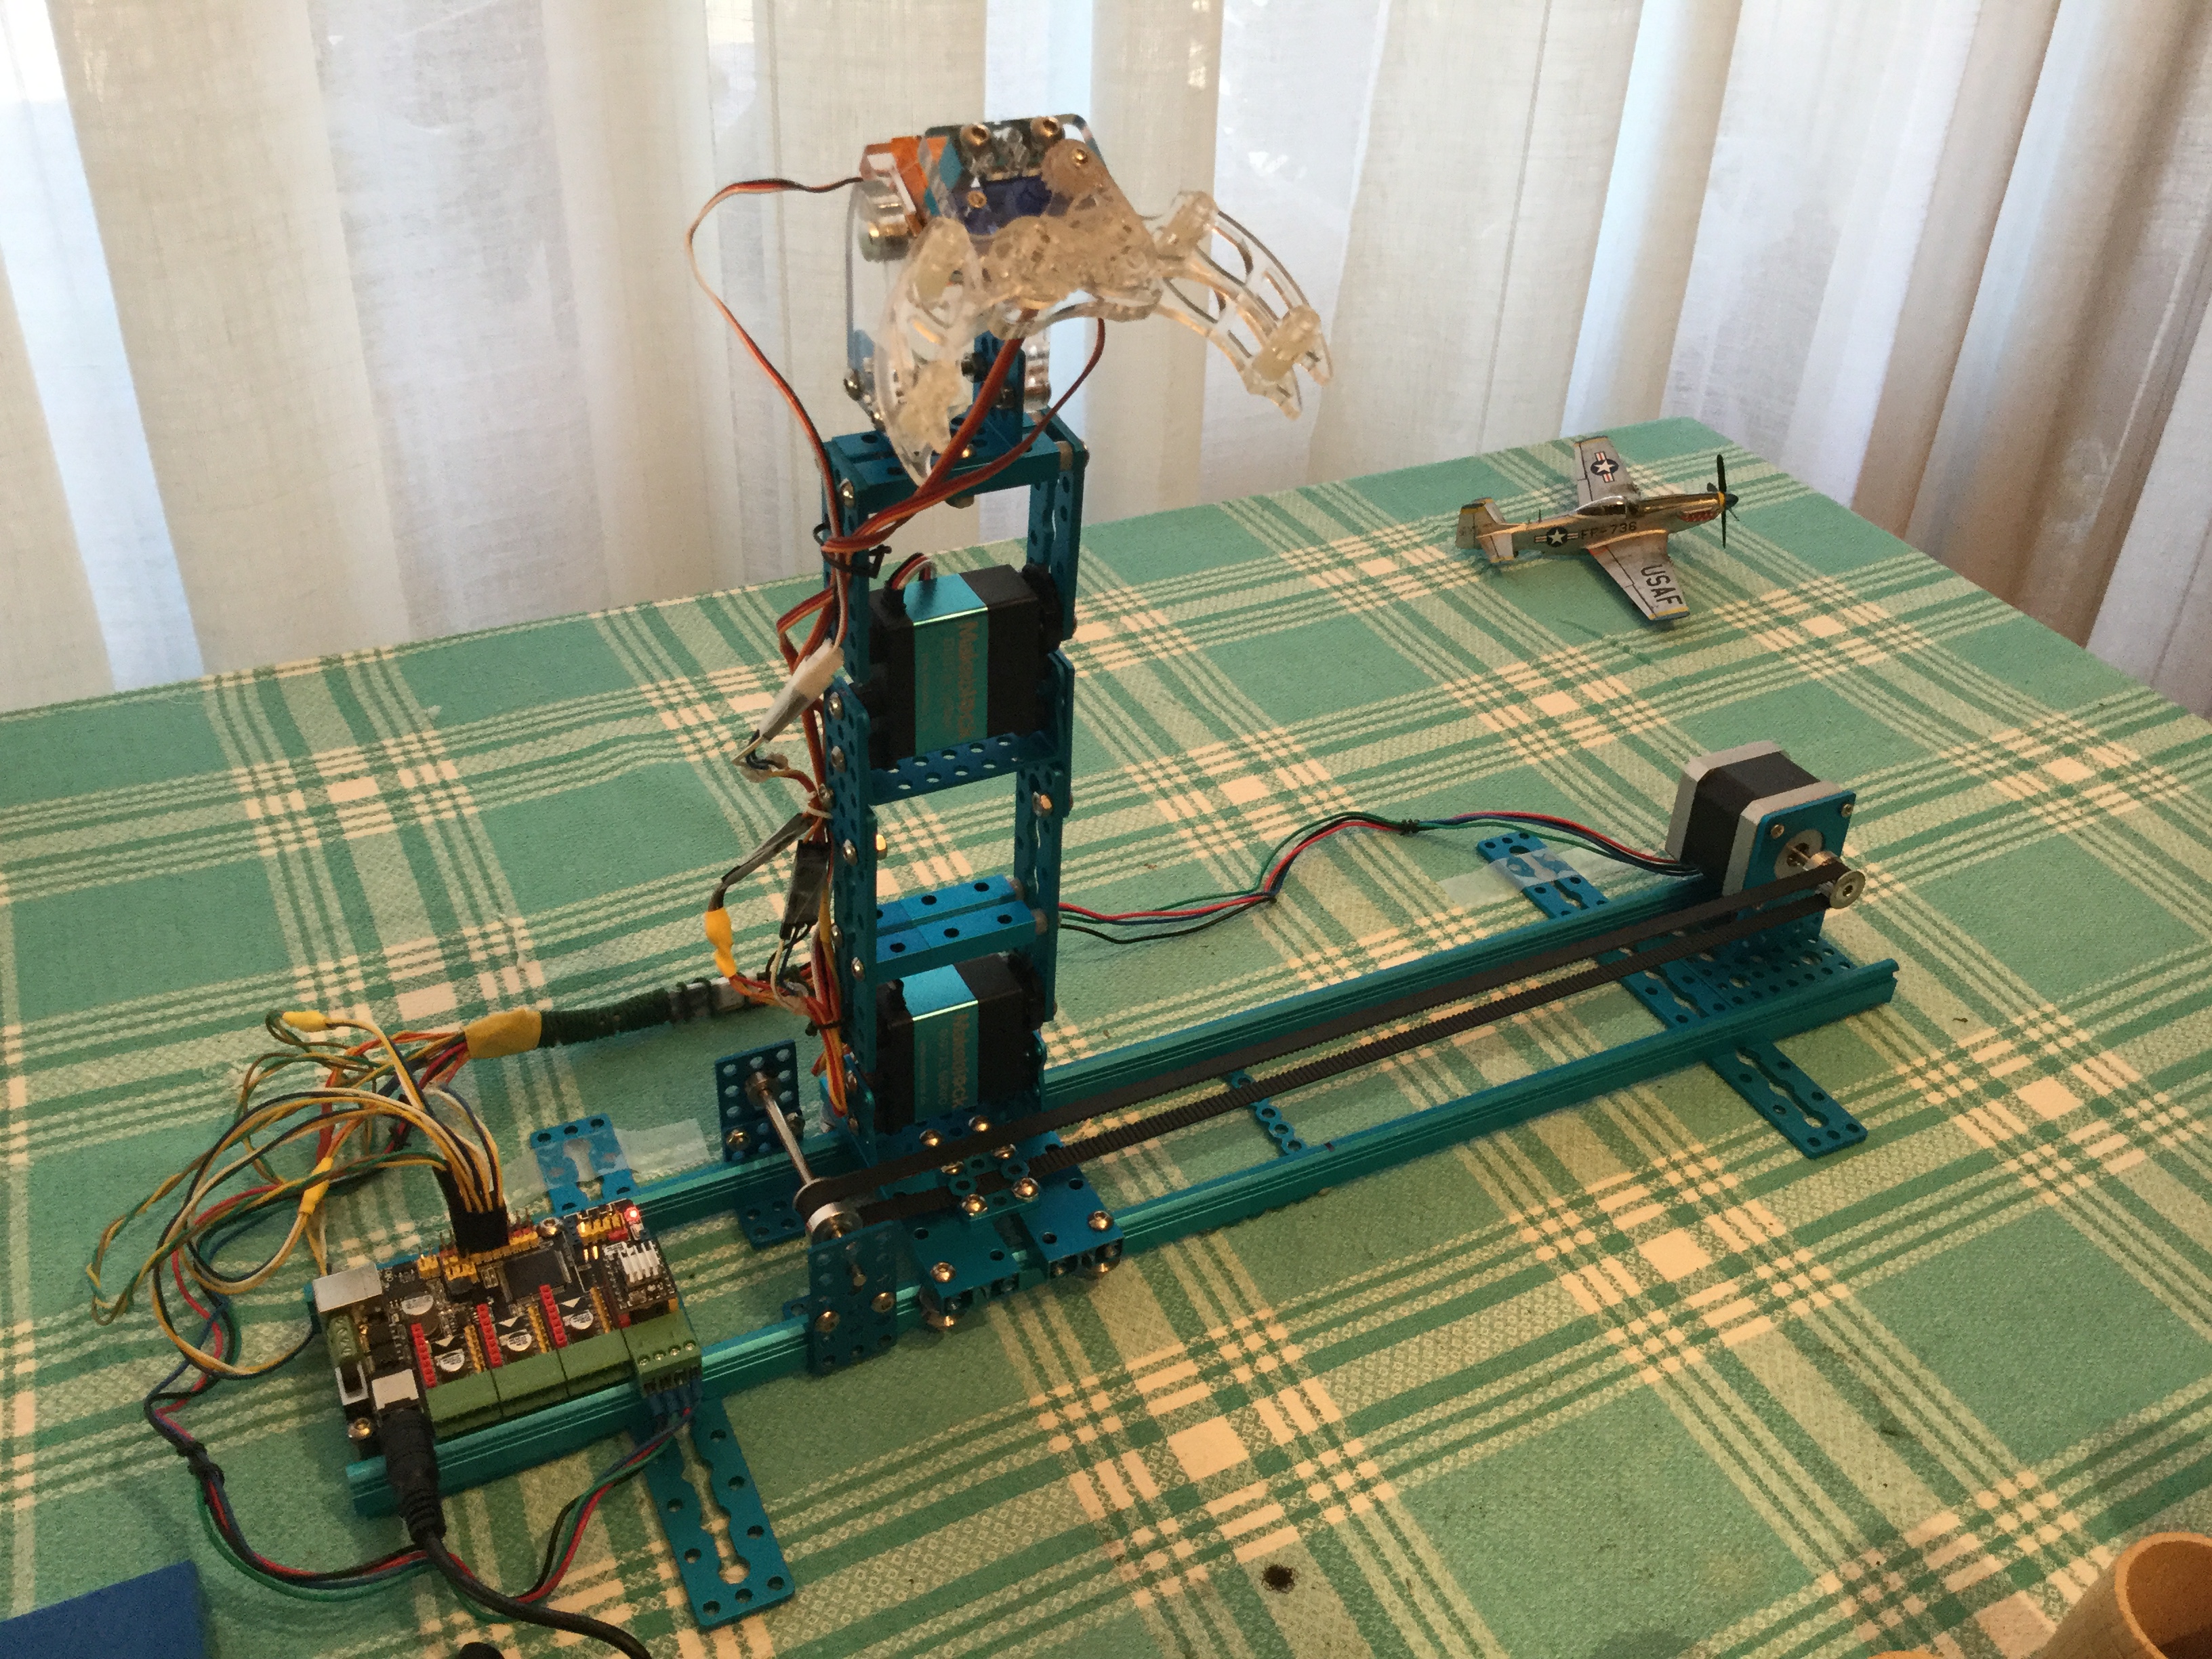
Sobre un deslizador movido por un motor PAP trabaja un brazo robótico con 5 servos. Su tarea consiste en recoger 4 dados de una columna y depositarlos en los cubiletes alineados al otro lado del deslizador.
Video en acción
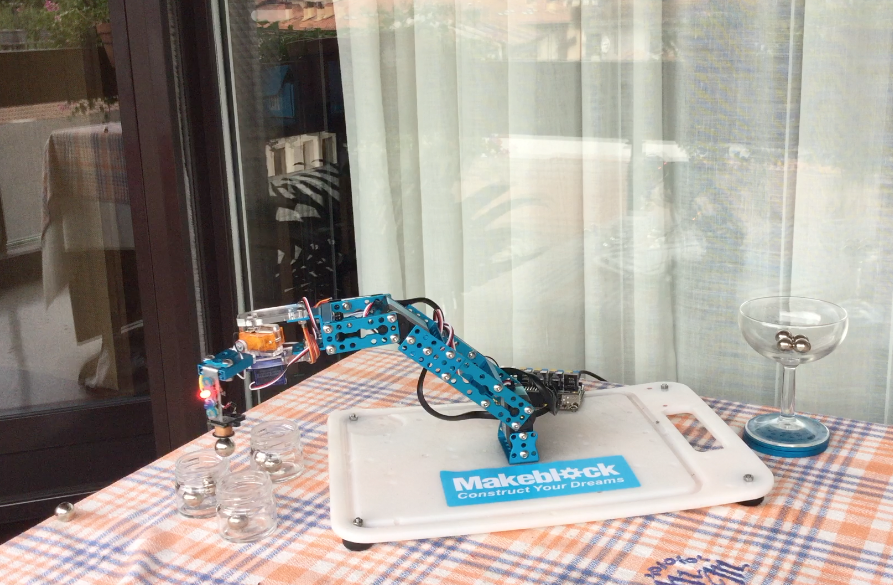
Una sencilla tarea para un sencillo brazo con cuatro servos y un electroimán.
Video en acción
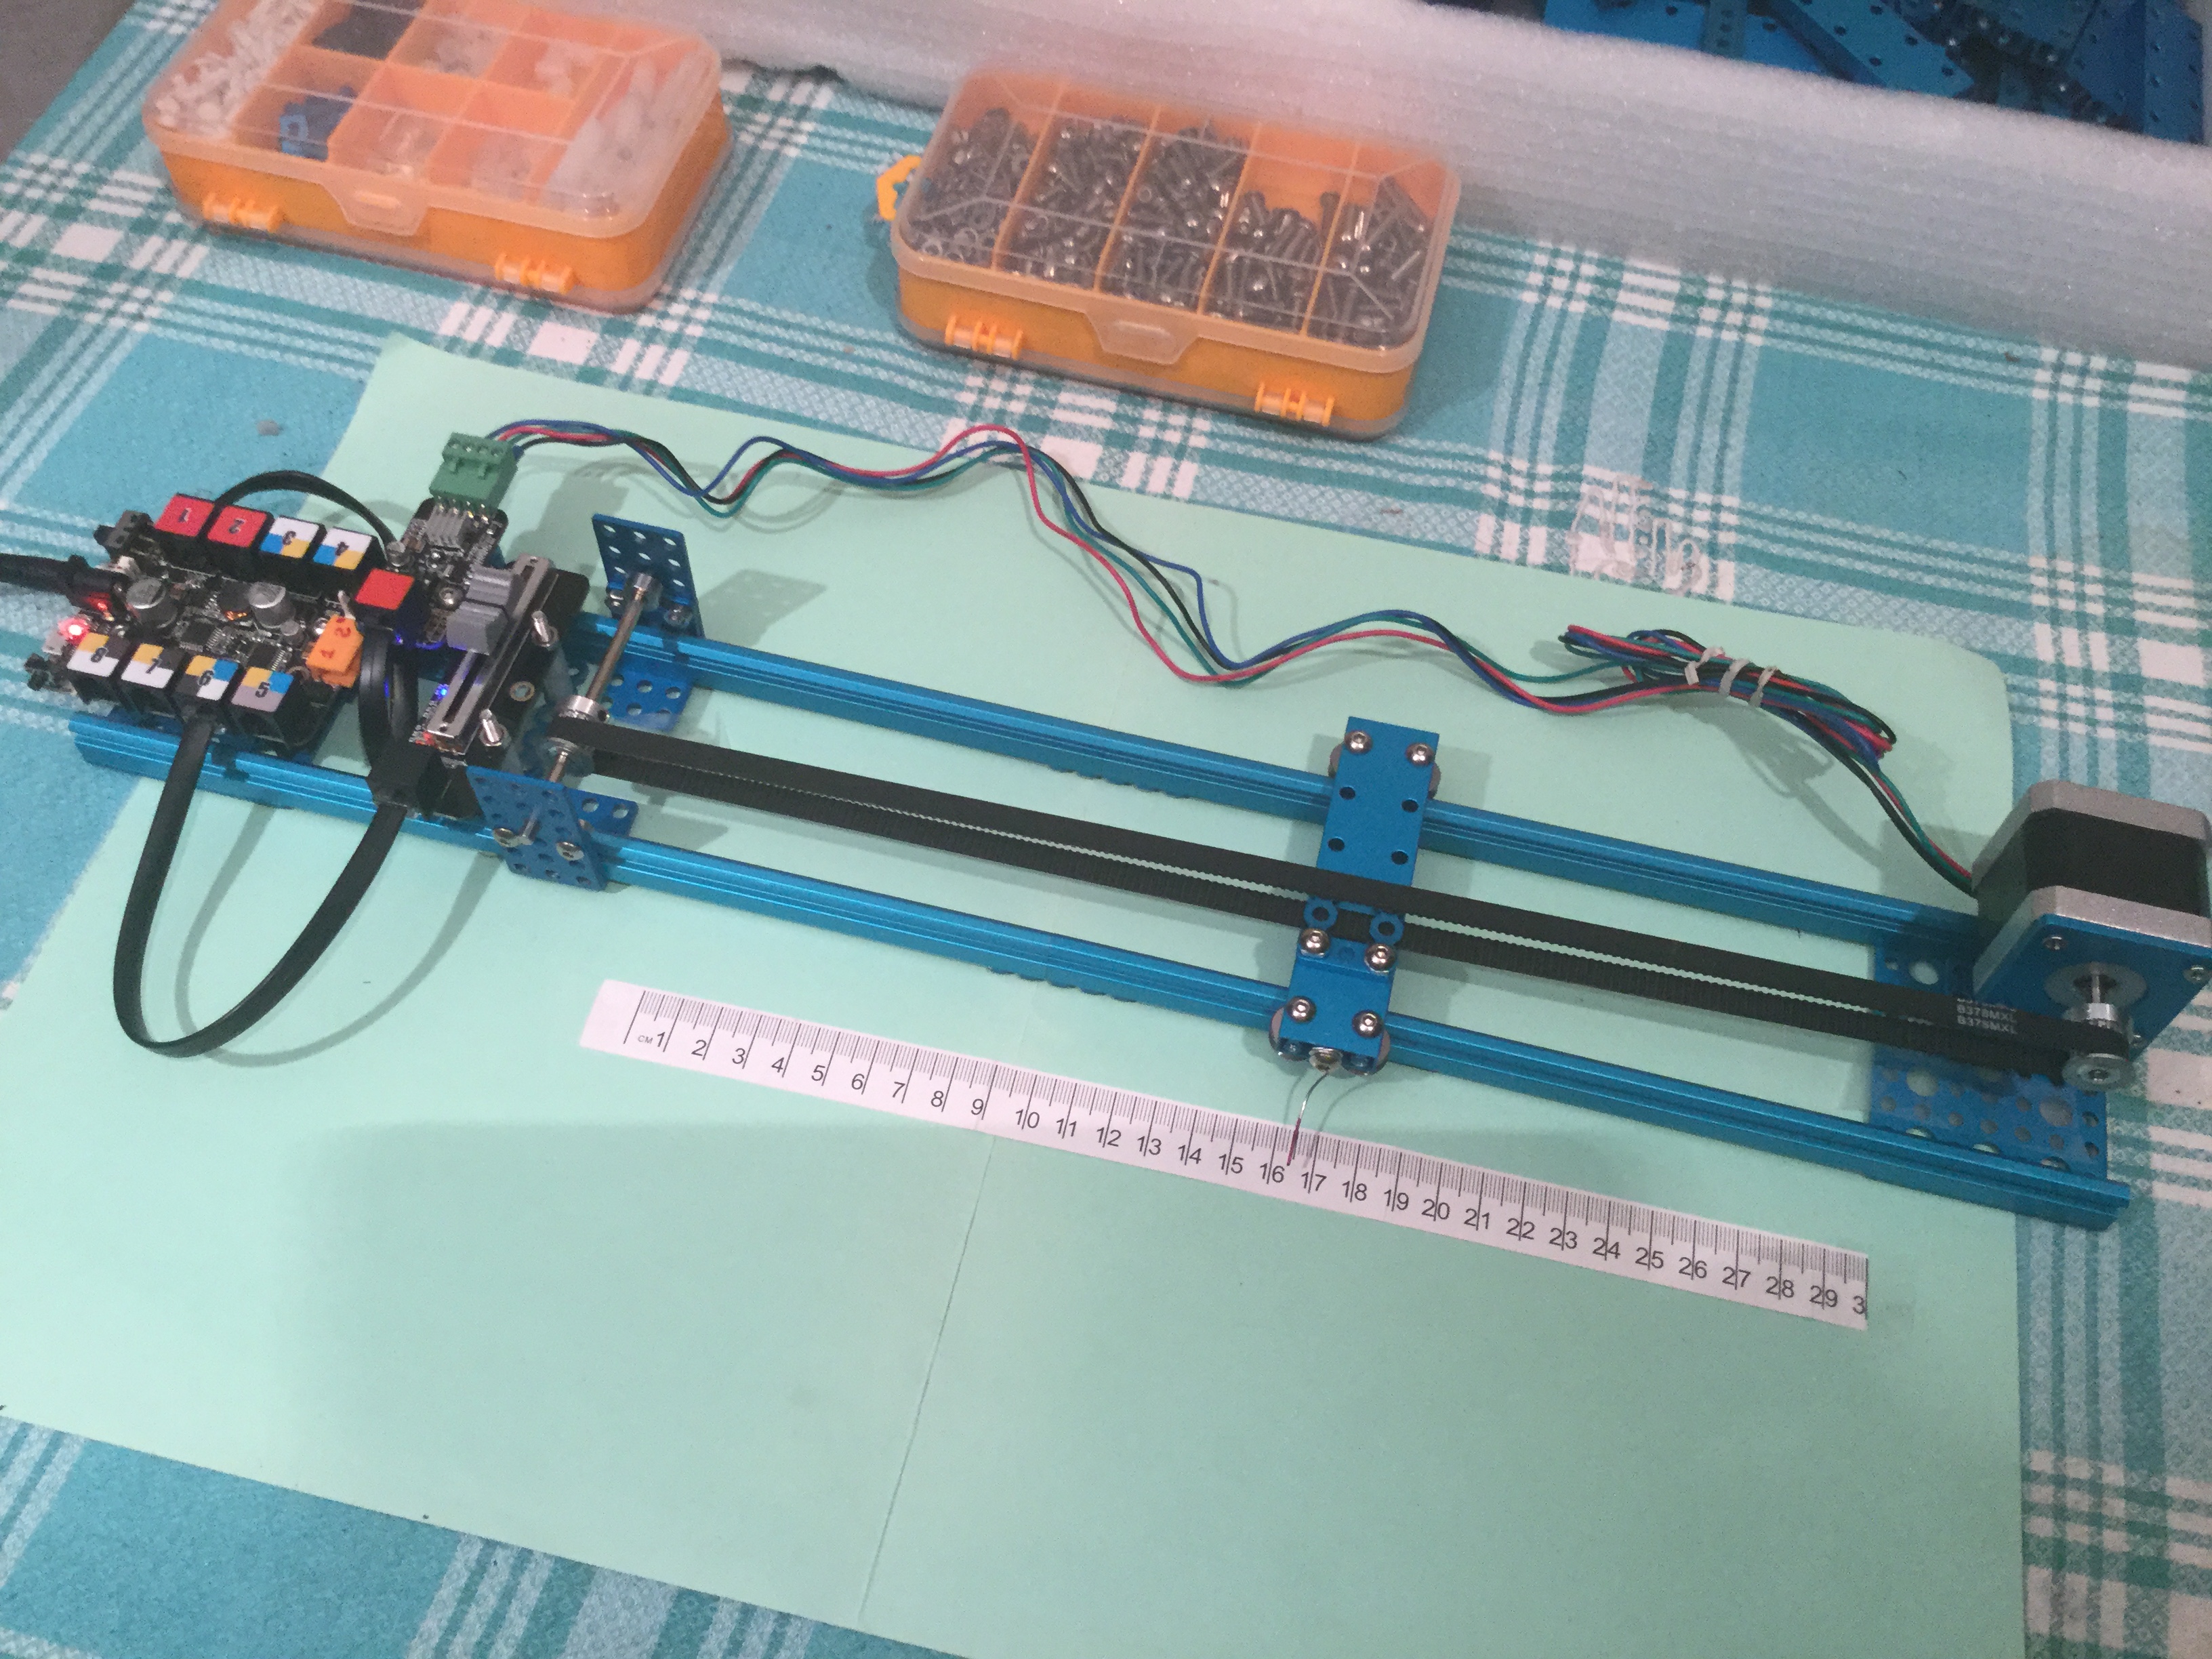
Montaje de un deslizador movido por un motor paso a paso que se controla con un potenciómetro deslizante (slide). La idea esta tomada de Ivan en / https://Brainy-Bits.com. El montaje es sencillo, tal vez lo más interesante sean los códigos por lo que se incluyen también.
Video en acción
/*
Datos: pitch correa 2.032 mm;
rueda 18T = 18 x pitch = 36.576
pberbel
posteado 22 Sep '16 a las 2:04 pm
Buenas,
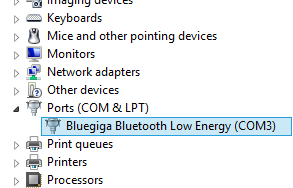
Recientemente he adquirido una mochila bluetooth Low Energy de Bluegiga (modelo BLED112). El caso es que Windows 10 no lo reconoce como dispositivo Bluetooth sino como puerto de comuicaciones (COM).
Por lo tanto no puedo emparejar mi bluetooth con el del mBot ya que la opción de bluetooth queda desactivada.
Sin embargo si que me aparece el puerto COM3 de la mochi
hola
Mi Mbot no funciona,como no le tenia pilas ni bateria lo conecte por
USB y funciono muy bien,estuvo unos 4 o 3 dias en funcionamiento
y ahora solo prende una luz que esta donde dice PWR y donde esta el puerto de bateria litio al lado de B+ prende una luz roja,no prende nada más ni el modulo BLUETHOOT,ni el sensor,ni las RGB
que indican la funcion,ni el seguidor de lineas
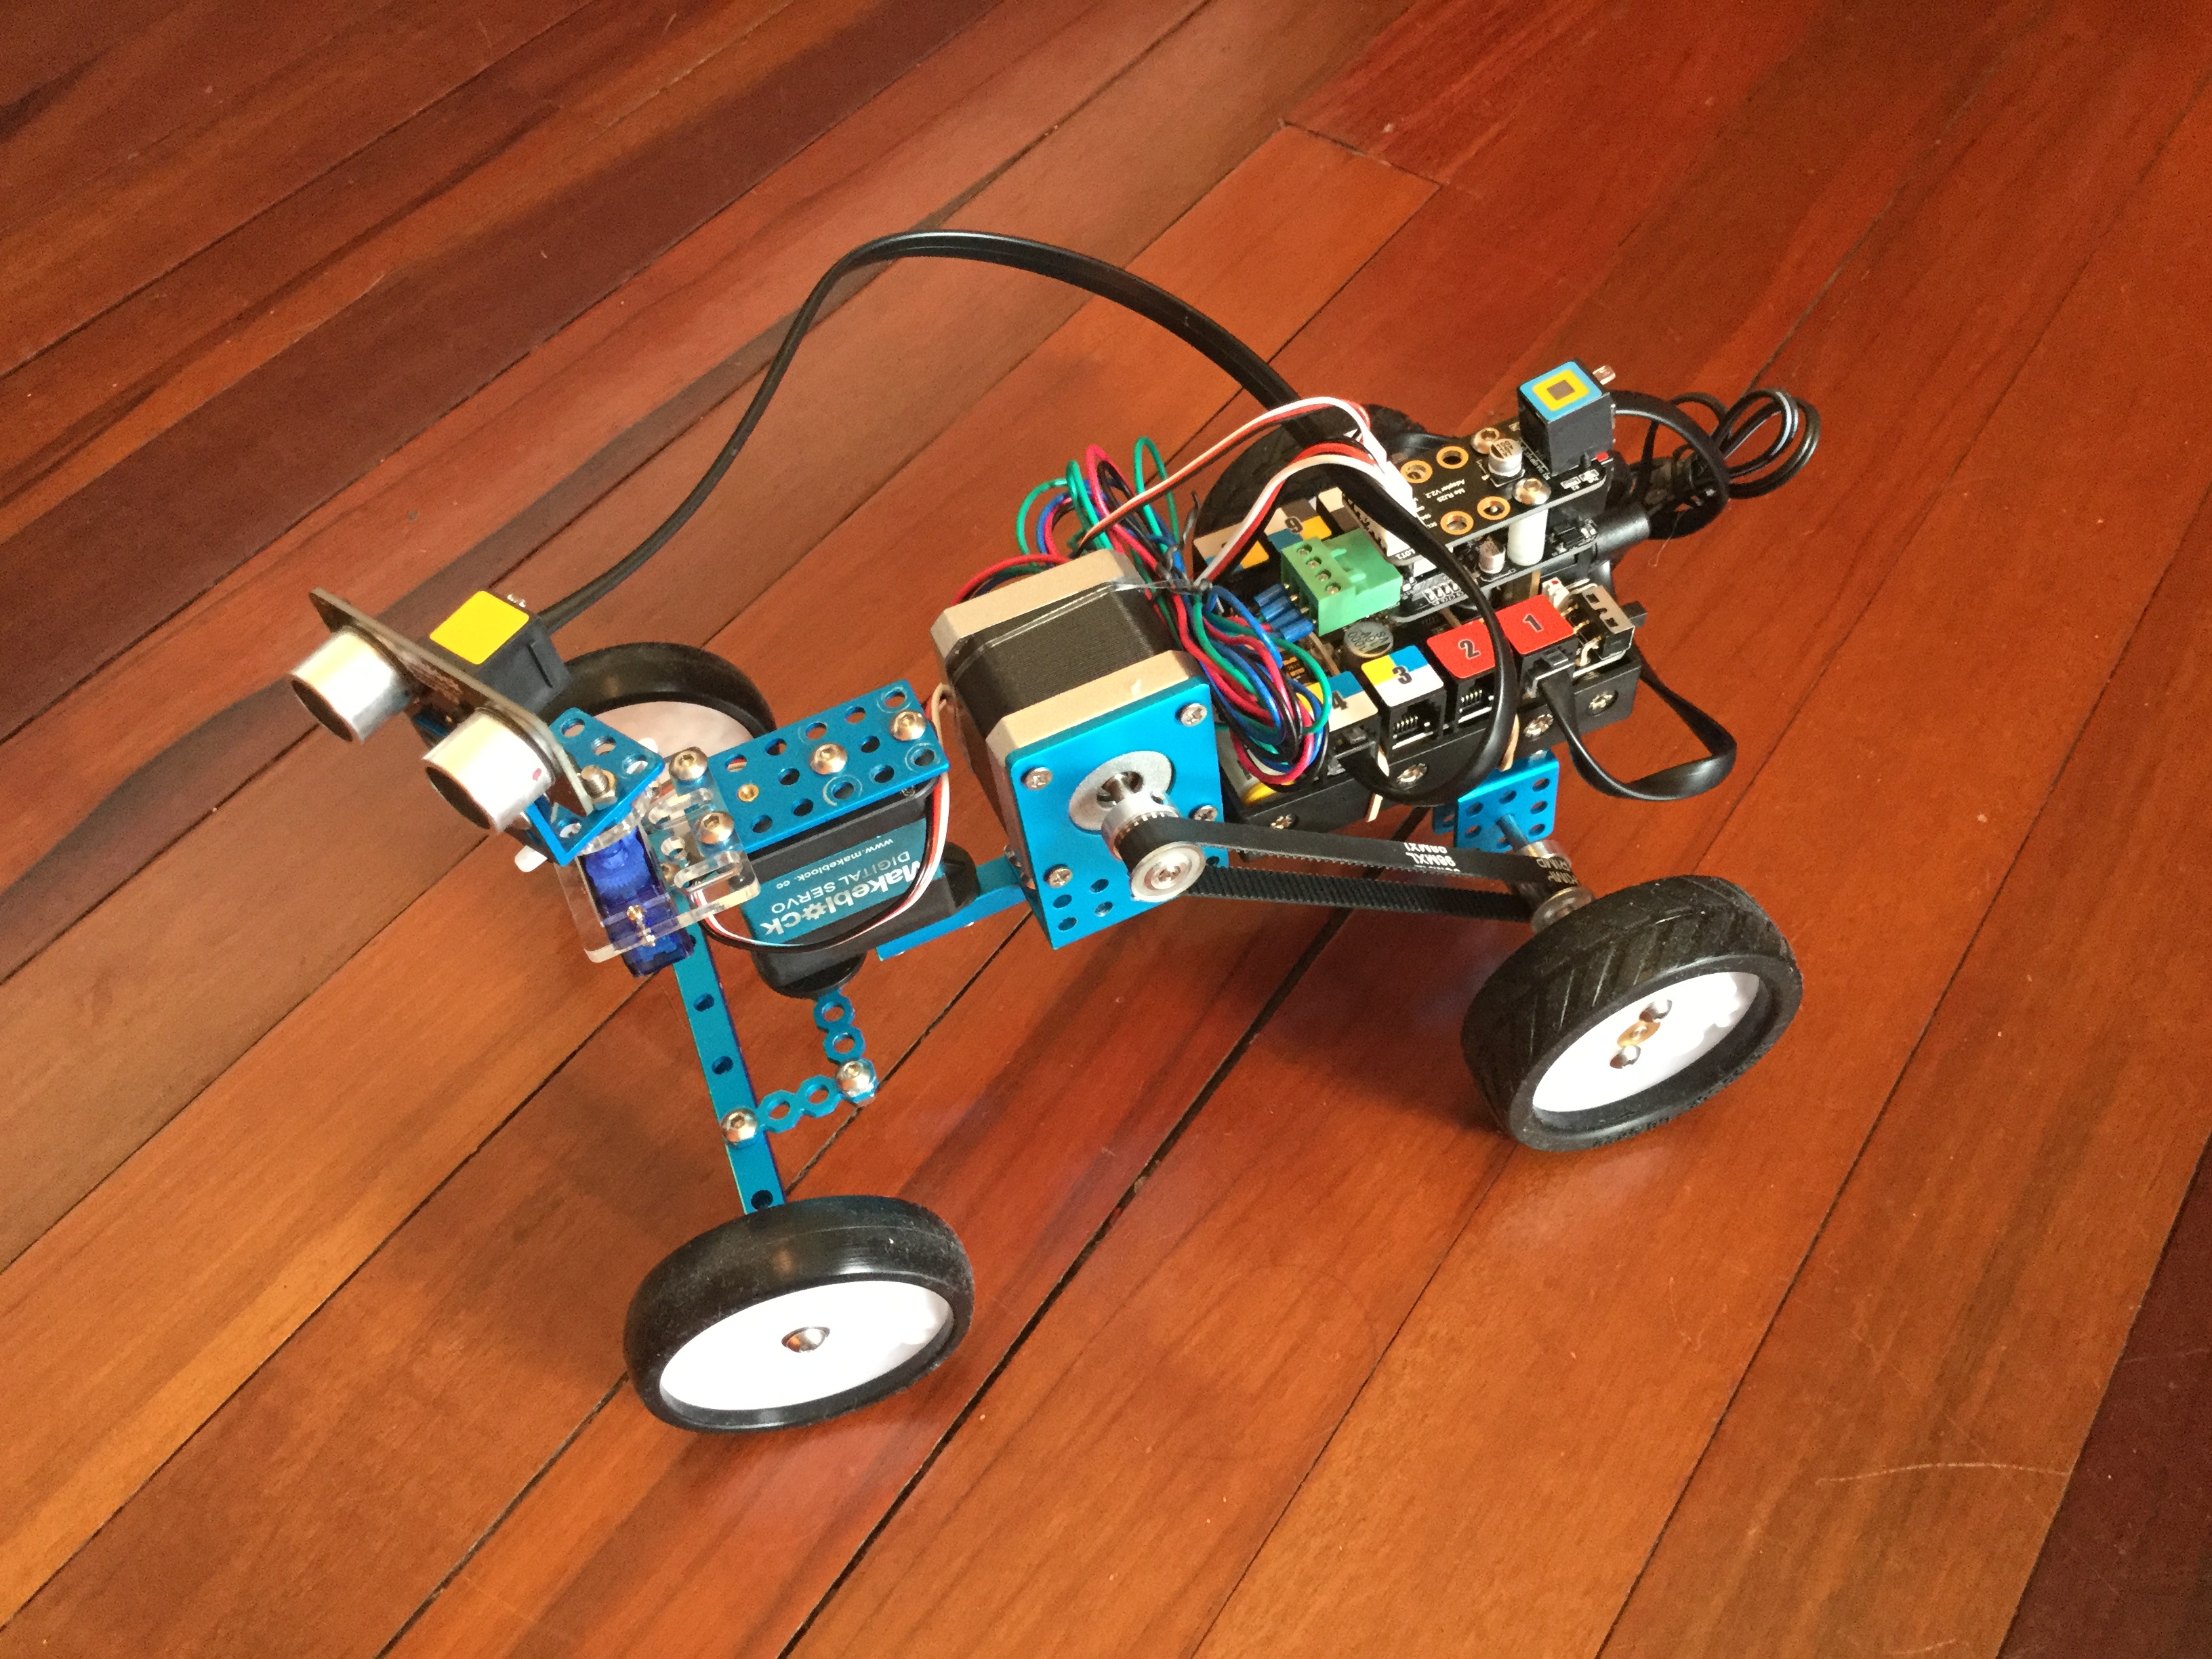
Vehículo con dirección controlada por un servo digital. El robot detecta obstáculos mediante un sensor de ultrasonidos frontal que se puede mover a izquierda y derecha mediante otro servo analogico. En función de las distancias medidas toma la mejor decisión para girar maniobrando a un lado u otro y seguir avanzando.
Video en acción
Tom
posteado 15 Sep '16 a las 9:29 am
Buenas!
Sería posible que me mandarais la imagen de la placa mCore y la imagen del robot en formato svg, estoy trabajando para añadir el robot mBot en Bitbloq (http://bitbloq.bq.com ), tanto la placa como el robot. Y así podría ir más rápido.
Muchas gracias!
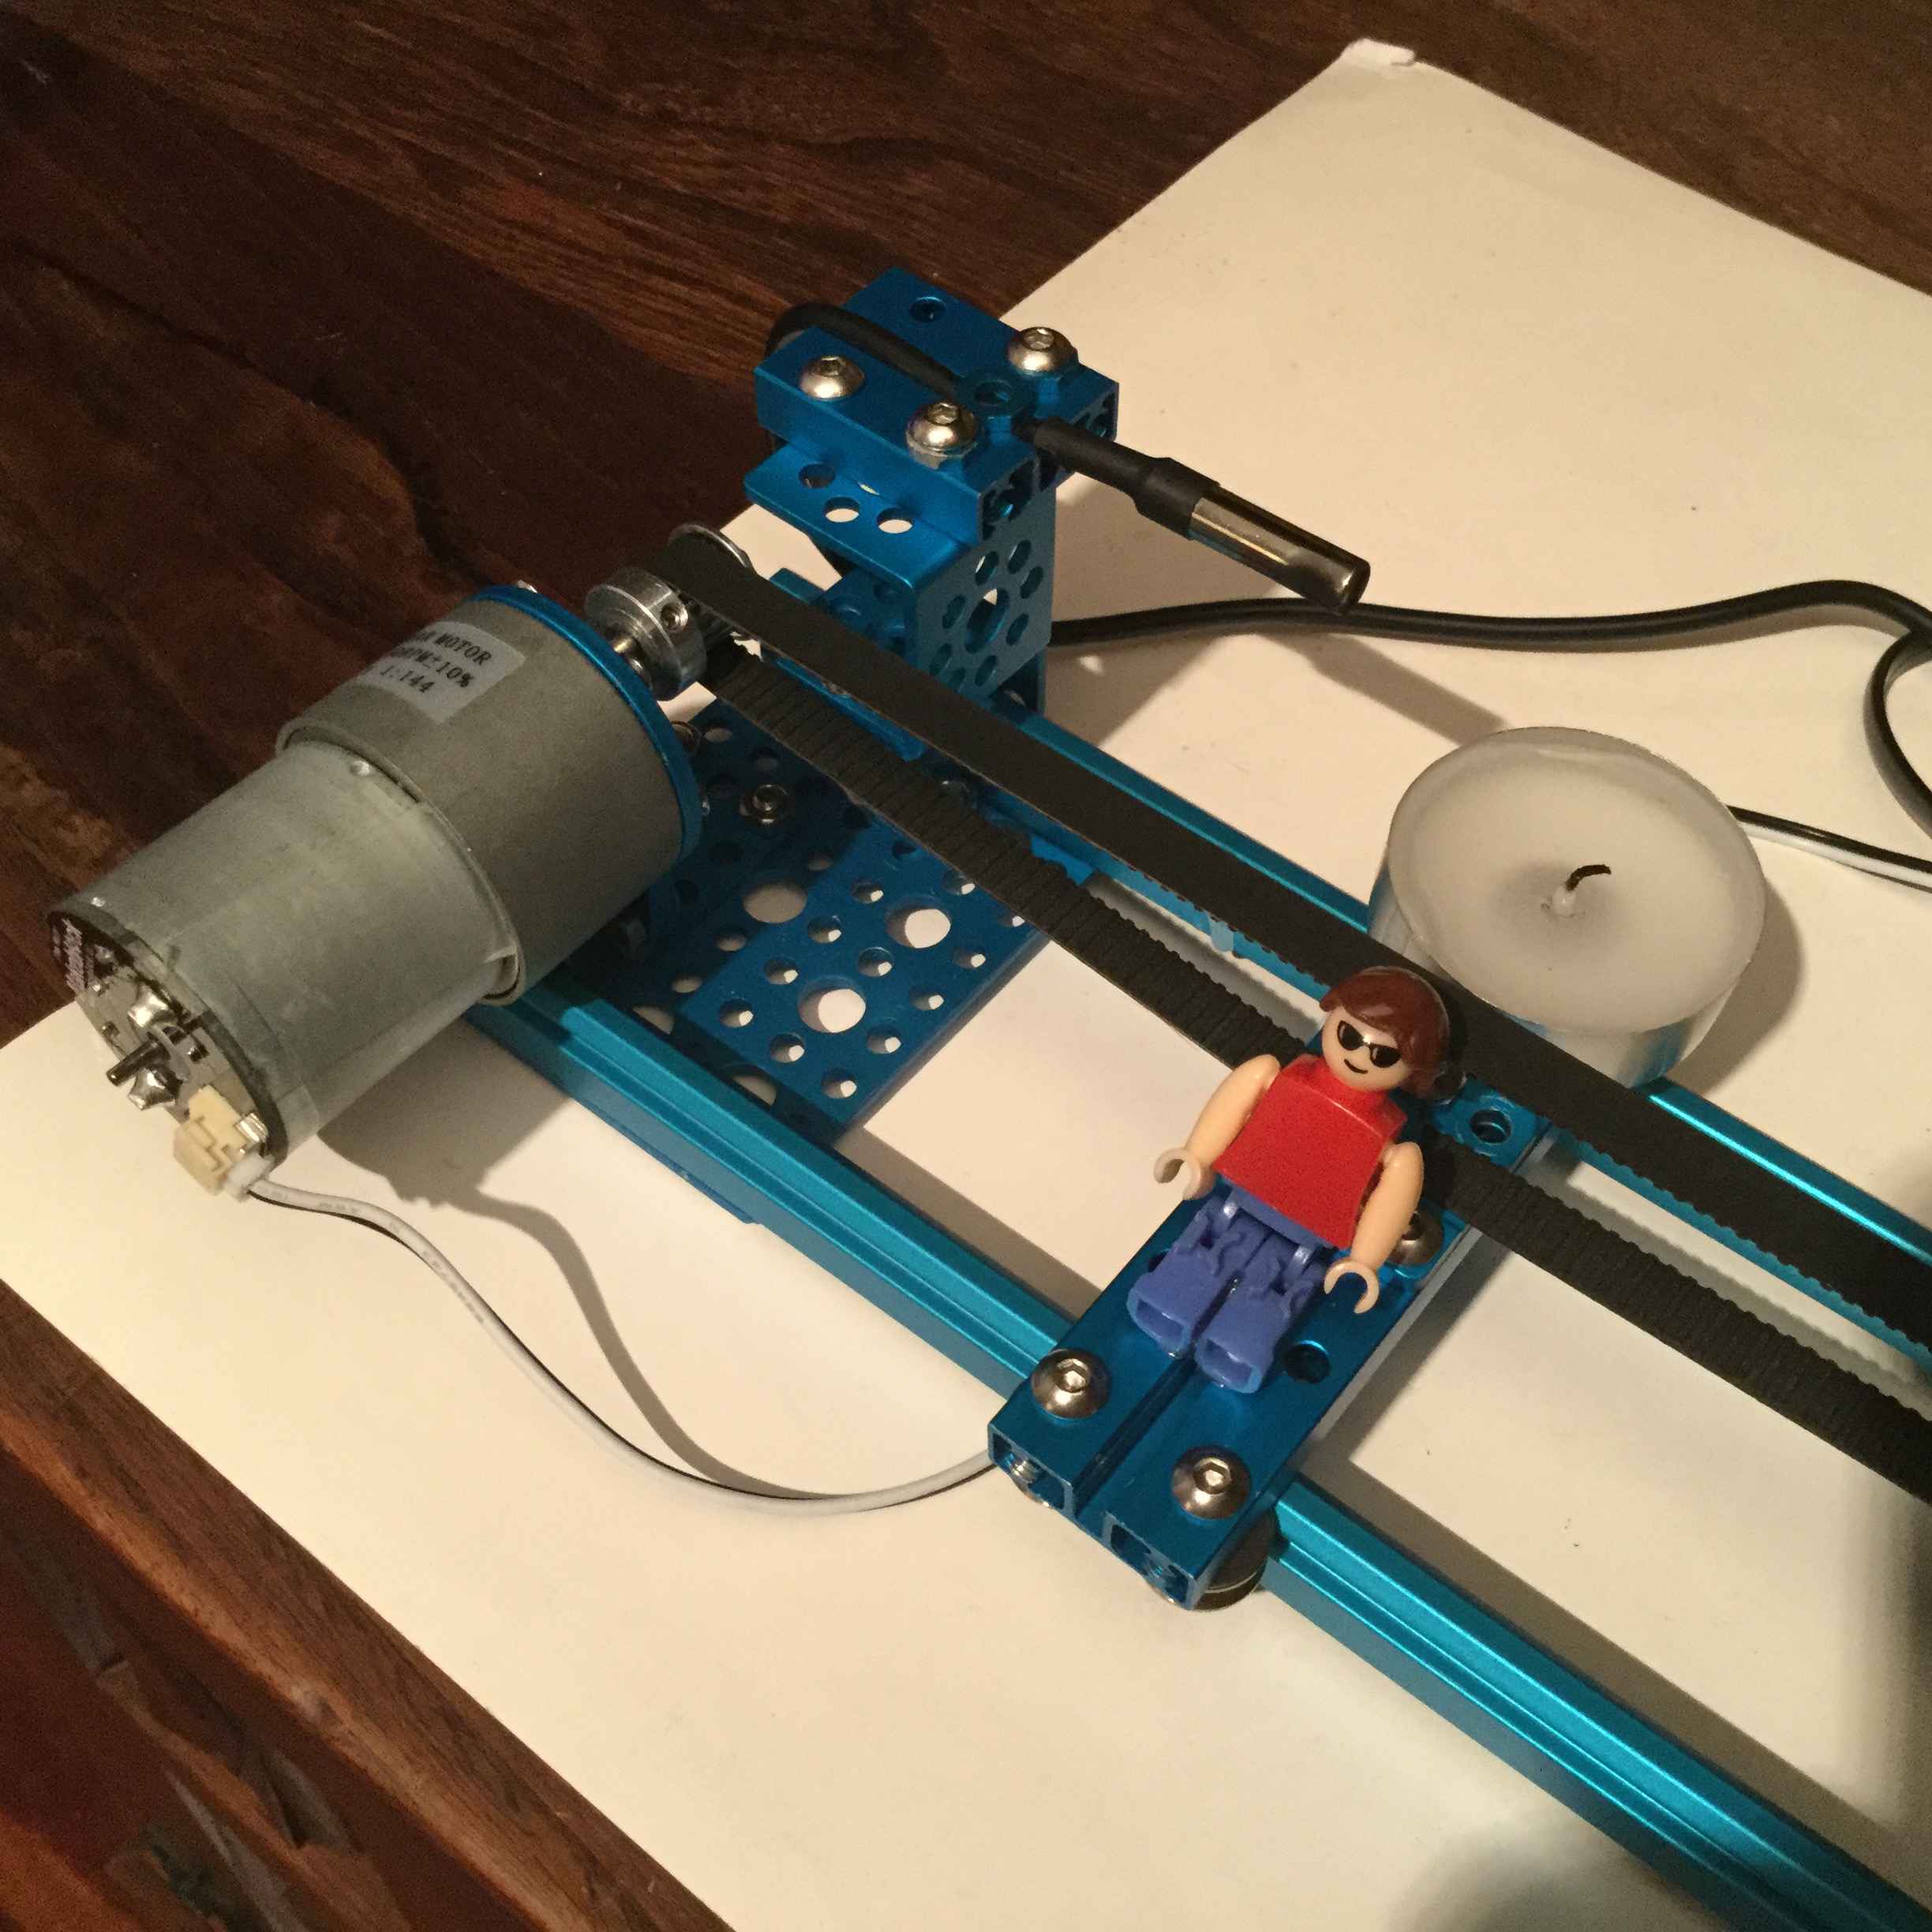
Sencillo montaje con un motor DC que realiza la ida y vuelta de un carro con distintos sensores como final de carrera.
Video en acción
Sencillo montaje con un motor DC, un potenciómetro deslizante (slide) y una tira de leds neopixel.
Video en acción
tmancebo
posteado 21 Aug '16 a las 10:48 pm
He realizado una versión del Pong utilizando una placa de arduino programada desde mBlock. Como en el juego clásico, los jugadores se posicionan utilizando potenciómetros.
Dejo un vídeo con el funcionamiento y el código:
https://youtu.be/vOQyhFoclcs
Para ver más proyectos realizados con arduino, haz clic aquí.
pepebox
posteado 26 Mar '16 a las 10:26 pm
Hola,
Tengo un kit mBot. Al cargar en la placa en modo mbot, el sensor de distancia trabja de manera errática, pero el mismo programa cargado en el modo de banderita verde, funciona perfectamente. No se a que se debe esto.
Saludos
Josesito
posteado 15 Aug '16 a las 11:57 am
Buenas tardes
Tengo un problema estoy intentando crear un programa en el que las luces cambien y parezca que es la policía pero a la vez el robot avance y gire cuando vaya encontrando obstáculos.
¿Cómo podría hacer eso?
En la imagen he creado un programa. La parte de las luces me funciona pero no hace nada más el robot.


 Soporte técnico417
 Cloud9
 Otros temas40


